サーキットを走っている方は、どういう走行ラインが一番速いのかって気になりますよね。
誰もが尊敬するプロドライバー、黒澤元治さんが書かれた著書の中に「コーナーをR(半径)ごとに分解し、それらをすべて正円で繋いでみる。その連続が理想のラインとなる」という記述があります。
ガンさんがそう書かれるくらいですから昔はそれが通説だったと思うのですが、現在では、理想の走行ラインはどうやら正円とは少し違うようだ、ということが分かってきました。
クルマやタイヤの進化も関係していると思われますが、いわゆるV字っぽいラインのほうが速いケースが多いですね。
レコードラインと比べて正円のラインだと何故遅くなってしまうのか?というのは、走行距離の違いとか、加速するタイミングの違いとか、いろいろなことが言われていたものの、その違いをはっきりと説明できる人はほとんどいませんでした。
ところが先日、おぉ、これは!と思う記事に出会いました。
みんカラのお友達であるタツゥさんが海外の専門書籍より得られた「ある考え方」について書かれた記事です。
この考え方が正しければ、長年の謎が明確に説明できるようになるかもしれません。
各サーキットのレコードラインそのものが変わるわけではありませんが、最速の走行ラインを求めるための考え方が得られるのであれば、ドライビングレッスンに関わるお仕事をされている方や、ジムカーナ関係の方、あるいは自動運転の開発などで限界領域の制御に関わっておられる方などにとって、非常に有益なものになる可能性があります。
もちろん我々アマチュアドライバーにとっても「最速の走行ラインとはどういうラインなのか?」というのは興味津々な部分ですよね。
そんなわけで僕自身の理解も兼ねて、ここでご紹介させてもらいます。
まず元となった記事は以下のとおりです。
The Perfect Corner
180°ヘアピンコーナの走行ライン最適化 その1
180°ヘアピンコーナの走行ライン最適化 その2
180°ヘアピンコーナの走行ライン最適化 その3
180°ヘアピンコーナの走行ライン最適化 その4
180°ヘアピンコーナの走行ライン最適化 その5
180°ヘアピンコーナの走行ライン最適化 その6
180°ヘアピンコーナの走行ライン最適化 その7
180°ヘアピンコーナの走行ライン最適化 その8
180°ヘアピンコーナの走行ライン最適化 その9
180°ヘアピンコーナの走行ライン最適化 その10
180°ヘアピンコーナの走行ライン最適化 その11
180°ヘアピンコーナの走行ライン最適化 その12
180°ヘアピンコーナの走行ライン最適化 その13
内容に関して、僕のブログでは分かりやすさを優先してざっくりとした説明に終始したいと思います。
正確なことを知りたい方は、タツゥさんの記事をご覧ください。
さて肝心の「ある考え方」とはどういうものかというと、具体的には、次のようなものです。
1.まずコーナ入口と出口の速度変化をベクトルで表す
2.そのベクトル変化を最短時間で行うとき、コーナを最も速く走ることができる
3.それを最短時間にするためには、タイヤのグリップ力を可能な限り”ベクトル変化と同じ方向”に使いながらタイヤの摩擦円の縁で走行すればよい
これだけだとまだよく分からないと思うので、かんたんに解説します。
まずは「コーナ入口と出口の速度変化をベクトルで表す」というのがどのようなものか見てみましょう。
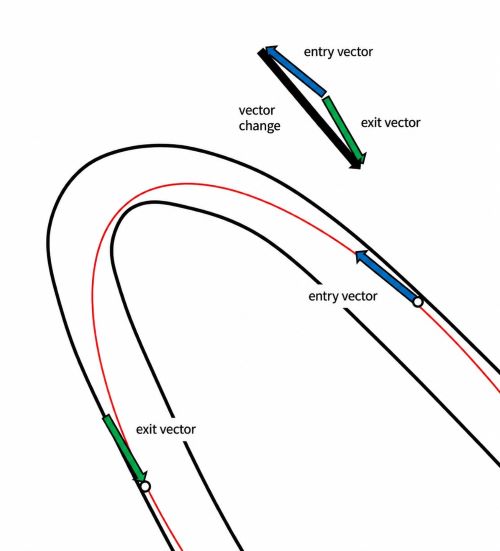
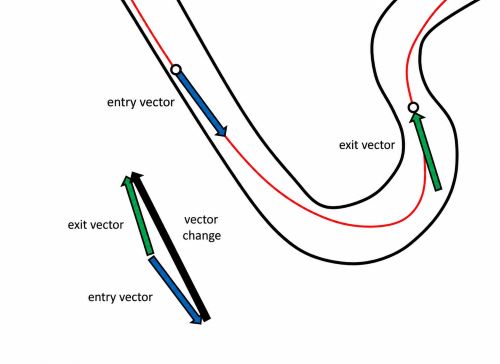
青い矢印で示したのがコーナ入口のベクトル、緑色がコーナ出口のベクトルです。
まずそれぞれのベクトルを抜き出して、「最終的なベクトル変化」つまり入口から出口に至るまでにどういう変化があったのか?というのを導き出します。
それが黒い矢印です。
これで「入口から出口に至るまでにどういうベクトル変化があったか」を導くことが出来ました。
この変化を最速で行うことが、コーナを最速で走るということである、というのが今回のお話です。
ただしタイヤのグリップ力には限界があるので、クルマはその範囲内でしか走ることが出来ません。
では具体的にタイヤをどのように使えば、このベクトル変化を最速で行うことが出来るでしょうか?
今度はこちらの図をご覧ください。
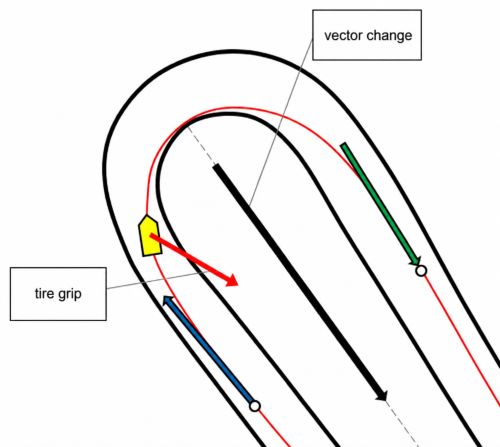
例えばタカスサーキット2コーナにおいて、クルマがこの位置を走行していたとします。
このときドライバーの操作としては、ハンドルを切りながらブレーキペダルを少しずつリリースしていく最中なので、タイヤは縦にも横にもグリップを使っています。
つまり斜め後ろにグリップを使っている状態です。
ここで、タイヤがグリップ力を発揮している方向(赤い矢印の方向)と、先ほどのベクトル変化の方向(黒い矢印の方向)に注目してください。
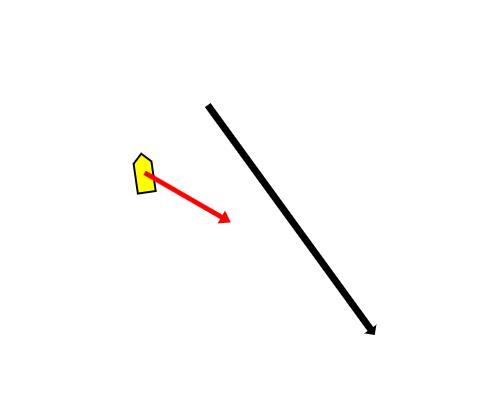
このタイヤグリップを、黒い矢印と同じ方向の成分と、それに対して直角方向の成分に分解してみます。
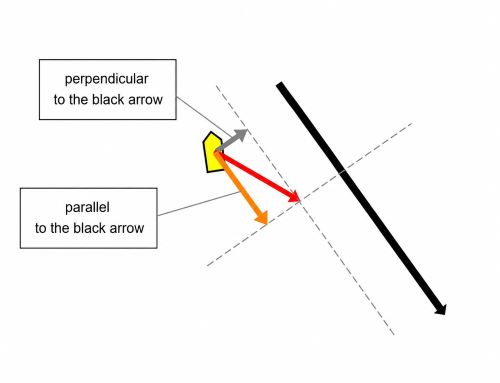
すると「タイヤグリップのうち、どれだけの力を黒い矢印の方向に使っているか」ということが分かります。
これです、これが大事なんです!
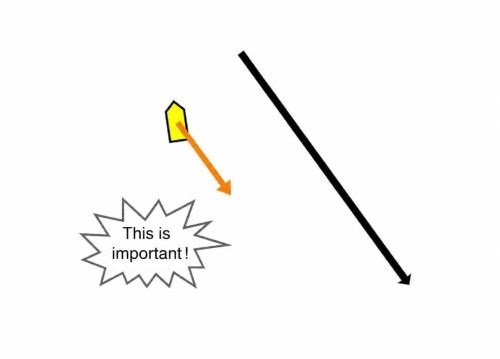
入口と出口のベクトル変化を最速で行うことが出来れば、それがコーナを最速で走るということ。
そのためには、タイヤグリップをなるべくたくさん黒い矢印の方向(ベクトル変化の方向)に使って走る必要があります。
タイヤグリップのうちどれだけの成分を黒い矢印の方向に使っているか、それがオレンジ色の矢印です。
ところが、ちょっと待ってください。
例えば180°ヘアピンコーナがあったとして、そこをクルマが走るとしましょう。
次のGIFアニメをご覧ください。

入口と出口のベクトル変化というのは、このように、縦方向に「行って帰ってくる」という変化です。
コーナを最速で走るためにはこの変化を最速で行おうという話なのですが、

実際には横方向にも進んでいかないと、コーナを曲がることは出来ません。
(※注意1…ここでいう「縦」「横」というのは、クルマの進行方向に対する縦横ではなくて、黒い矢印の方向に対する縦横のことです)
(※注意2…タツゥさんの元記事に合わせる目的から、今後は「黒い矢印の方向(ベクトル変化の方向)」を「コーナ中心線方向」と呼ぶことにします)
そのためタイヤグリップの全部を常にコーナ中心線方向だけに使うことは出来ないのですが、最低限、必要な力を横方向に割り振ったら、あとはなるべく多くのグリップ力をコーナ中心線方向に使う。
ということが必要になります。
そして、ここでようやく走行ラインの話に繋がってくるのですが、
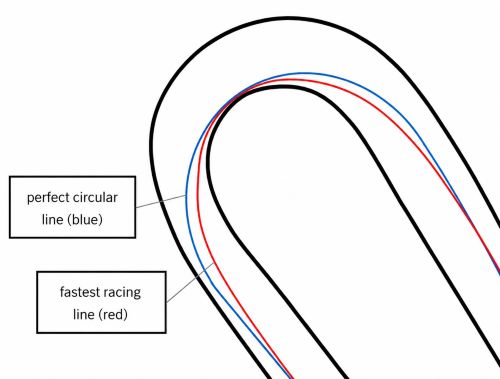
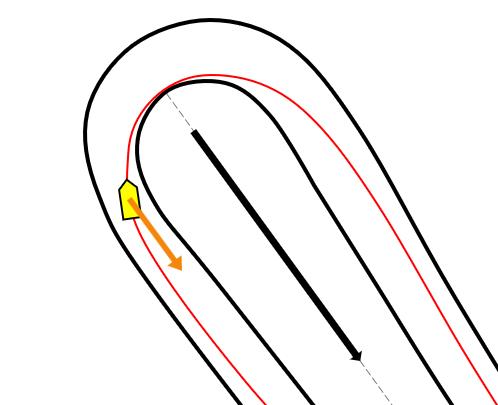
例えばさっきの走行ラインがレコードラインだったとして、それと正円のラインを比べてみます。
正円のラインは青で示しました。
クルマがさっきの位置を走行しているとき、レコードラインの場合はどちらかというと曲がる方向よりも減速方向に多くグリップ力を使っている状態です。
ところが正円のラインの場合、クルマの進行方向に対して横に100%のグリップ力を使っているので、減速方向にグリップ力を使うことは出来ません。
すると、
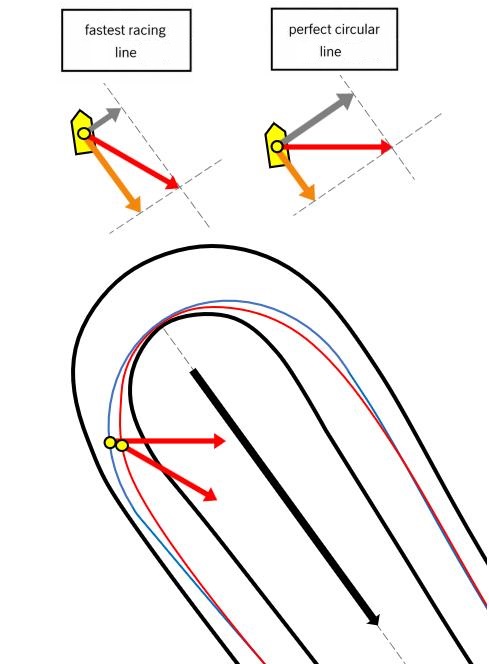
それぞれのグリップ力を「コーナ中心線方向と、その直角方向」の成分に分解した場合、正円のラインのほうがコーナ中心線方向のグリップ力(オレンジ色の矢印)が小さくなってしまうことが分かります。
これでは「入口と出口のベクトル変化を最速で行う」ことは出来ません。
そしてこのとき、直角方向の移動について少し考えてみると、
クルマがストレートを走っているときは、当然ですがまっすぐ走っているので、クルマは横方向(コーナ中央線方向に対して直角方向)には動きません。
GIFアニメでいうところの一番左側にいる段階では、直角方向の速度はゼロで、そこから直角方向に加速して、コーナの中央において直角方向の速度が頂点に達して、そこからは減速して、最終的に一番右側に行くと再び直角方向の速度がゼロになる。
ちなみにこの「直角方向の移動速度」は、コーナ中央に差し掛かったときだけ、その時点におけるクルマの進行方向の速度(クルマのスピードメータに表示されている速度)と一致します。
これはコーナ中央だけに言えることであって、他の場所では一致しません。(進行方向が違うので)
ところで走行ラインの違いの話に戻るのですが、ふつう、正円のラインというのは旋回半径が大きいために、コーナ中央における旋回速度も高いです。
それに対してレコードラインはV字っぽく走るので、旋回速度としてはちょっと低い。
それなのに何故、トータルでは正円のラインのほうが遅くなってしまうのか?というのは、この「直角方向の移動」に関係しています。
直角方向に「速度ゼロ→加速→コーナ中央→減速→速度ゼロ」という速度変化をするとき、もしもコーナ中央の速度がすごく高かったとすると、このような速度変化をするためには、速度ゼロからすごく頑張って加速して、その後も速度ゼロまですごく頑張って減速しなきゃいけないわけです。
結果、そこでグリップ力を消費しなければいけないことになり、その分、コーナ中心線方向に使えるグリップが減ってしまいます。
直角方向の速度というのは最終的にはゼロになってしまうのに、途中で「加速してから減速する」というのは無駄なことをしているわけですよね。
その部分の加速と減速が大きければ大きいほど、無駄なグリップを使ってしまう。
そのため、コーナ中心方向に使えるグリップ力が減る。
これが正円のラインがレコードラインより遅くなる理由です。
以上、最速の走行ラインを求める理論の導入となる部分について、僕なりの視点でかんたんにご紹介しました。
表現に正確さがなかったり、具体的な数字を使った説明が入っていなかったりして、細部が気になる方もおられるかもしれません。
神は細部に宿るので、具体的なことを知りたい方はタツゥさんの元記事、もしくは大元となった書籍「The Perfect Corner」をご覧ください。