Si alguna vez has conducido en un circuito, es muy probable que esta pregunta haya estado rondando por tu cabeza:
«¿Cuál es la forma más rápida de pasar por esta curva?»
En Japón hay un legendario piloto profesional llamado Motoharu Kurosawa. Si preguntas quién ha influido más en la conducción en circuito en Japón, su nombre casi siempre aparece entre los primeros.
En uno de sus libros escribió: «Divide una curva en una serie de radios, únelos todos mediante círculos perfectos y el resultado será la trazada ideal».
Viniendo de alguien a quien todo el mundo llama simplemente «Gan-san», es fácil entender por qué durante tantos años se consideró una especie de verdad establecida.
Sin embargo, hoy parece que hemos descubierto que la trazada ideal no es exactamente un círculo perfecto. Probablemente tenga que ver, en parte, con lo mucho que han evolucionado los coches y los neumáticos a lo largo de los años. En muchas situaciones, una trazada ligeramente en forma de V resulta ser más rápida.
Entonces, ¿por qué ocurre esto? ¿Por qué una trazada perfectamente circular puede ser más lenta que la trazada más rápida? A lo largo de los años he escuchado todo tipo de explicaciones. «La distancia es más corta». «Puedes volver a acelerar antes». Estas explicaciones no son necesariamente incorrectas. Pero, personalmente, nunca había encontrado una que me hiciera pensar de verdad: «Ah… ahora por fin lo entiendo».
Entonces, no hace mucho, un amigo mío que conocí en una comunidad japonesa de aficionados a los coches —un bloguero conocido como Tatsu— me presentó una idea extraída de The Perfect Corner, de Adam Brouillard (Paradigm Shift Driver Development, 2015), un libro técnico escrito en inglés. Quizá esta idea permita explicar por fin este misterio que llevaba tanto tiempo sin resolver.
Si esta idea es correcta, nos permite entender de una forma sorprendentemente clara por qué la trazada más rápida es, en efecto, la más rápida.
Esto no significa que la trazada más rápida de cada circuito vaya a cambiar de repente. Una trazada rápida sigue siendo una trazada rápida. Lo que cambia es nuestra forma de entender por qué esa trazada es rápida. Esto puede resultar útil para instructores de conducción, pilotos de gymkhana, ingenieros que estudian la dinámica del vehículo o desarrolladores que trabajan en vehículos autónomos que necesitan operar cerca de los límites de agarre de los neumáticos.
Y para el resto de nosotros, los conductores aficionados… entender por qué la trazada más rápida es la más rápida resulta sencillamente fascinante.
Así que, en parte para ordenar mis propias ideas, quiero explicar aquí este concepto.
A continuación están las fuentes originales.
El concepto procede del libro técnico en inglés The Perfect Corner, que Tatsu explicó posteriormente en japonés a través de una serie de artículos en su blog. Ahora voy a tomar esa explicación, simplificarla en japonés… y volver a traducirla al inglés. Todo un viaje alrededor del mundo. Y ni siquiera me han dado una sola milla de viajero frecuente.
The Perfect Corner
Optimización de la trazada en una horquilla de 180° — Parte 1
Optimización de la trazada en una horquilla de 180° — Parte 2
Optimización de la trazada en una horquilla de 180° — Parte 3
Optimización de la trazada en una horquilla de 180° — Parte 4
Optimización de la trazada en una horquilla de 180° — Parte 5
Optimización de la trazada en una horquilla de 180° — Parte 6
Optimización de la trazada en una horquilla de 180° — Parte 7
Optimización de la trazada en una horquilla de 180° — Parte 8
Optimización de la trazada en una horquilla de 180° — Parte 9
Optimización de la trazada en una horquilla de 180° — Parte 10
Optimización de la trazada en una horquilla de 180° — Parte 11
Optimización de la trazada en una horquilla de 180° — Parte 12
Optimización de la trazada en una horquilla de 180° — Parte 13
Para que este artículo sea fácil de seguir, me centraré en la idea general en lugar de entrar en todos los detalles matemáticos.
Si quieres conocer el tratamiento riguroso de la teoría, te recomiendo leer los artículos de Tatsu.
Entonces, ¿en qué consiste exactamente esta idea? En pocas palabras, se reduce a tres puntos fundamentales.
1. Representar como un vector el cambio de velocidad entre la entrada y la salida de la curva.
2. Cuanto más rápido puedas realizar ese cambio de vector, más rápido podrás recorrer la curva.
3. Para conseguirlo en el menor tiempo posible, debes utilizar la mayor cantidad posible del agarre disponible de los neumáticos en la misma dirección que ese cambio de vector, sin salir del límite del círculo de fricción del neumático.
Puede que esto todavía suene un poco abstracto. Así que empecemos por ver qué significa realmente representar el cambio de velocidad como un vector.
Empecemos por el siguiente diagrama.
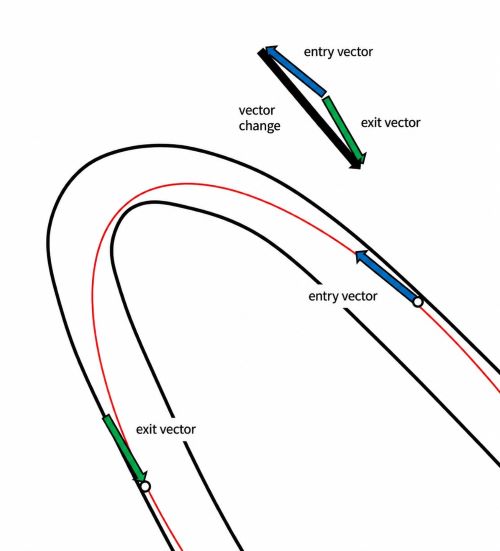
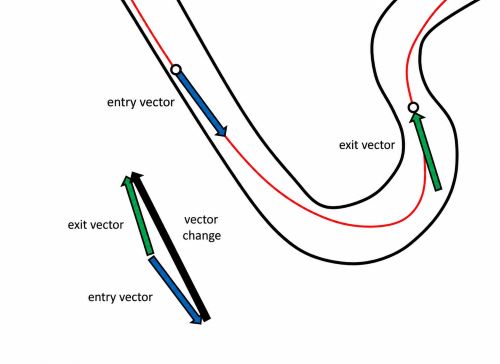
La flecha azul representa el vector de velocidad en la entrada de la curva, y la flecha verde representa el vector de velocidad en la salida.
Primero comparamos esos dos vectores. Al hacerlo, obtenemos el cambio de vector necesario entre la entrada y la salida de la curva, es decir, cómo tiene que cambiar el vector de velocidad del coche.
Ese cambio de vector es la flecha negra.
Ahora sabemos exactamente cómo es ese cambio de vector entre la entrada y la salida de la curva.
La idea central es sencilla: cuanto más rápido podamos realizar ese cambio de vector, más rápido podremos recorrer la curva.
Por supuesto, el agarre de los neumáticos es limitado. El coche solo puede moverse dentro de ese límite.
Así que la pregunta obvia es: ¿cómo debemos utilizar el agarre disponible para realizar ese cambio de vector lo más rápidamente posible?
Mira el siguiente diagrama.
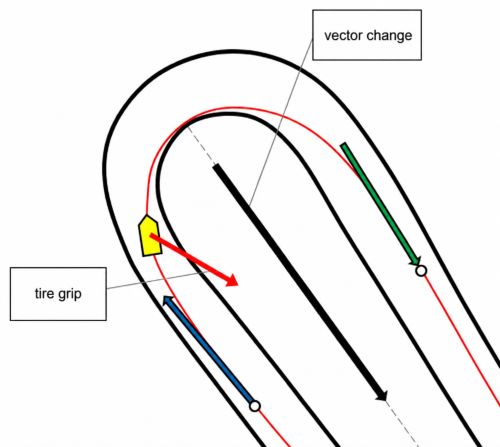
Imagina que el coche se encuentra en este punto de la curva 2 de Takasu Circuit, un circuito de carreras de Japón.
En ese momento, el conductor está haciendo trail braking: va soltando gradualmente el pedal de freno mientras gira el volante hacia la curva. Eso significa que los neumáticos están generando fuerzas longitudinales y laterales al mismo tiempo.
En otras palabras, el agarre disponible se está utilizando en diagonal.
Ahora fíjate en dos direcciones: la dirección en la que el neumático está generando fuerza, representada por la flecha roja, y la dirección del cambio de vector necesario, representada por la flecha negra.
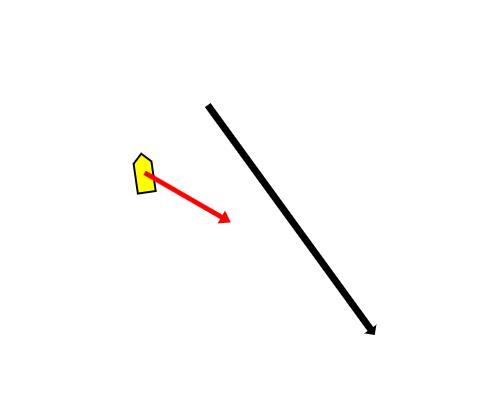
Ahora vamos a descomponer la fuerza del neumático en dos componentes: una paralela a la flecha negra y otra perpendicular a ella.
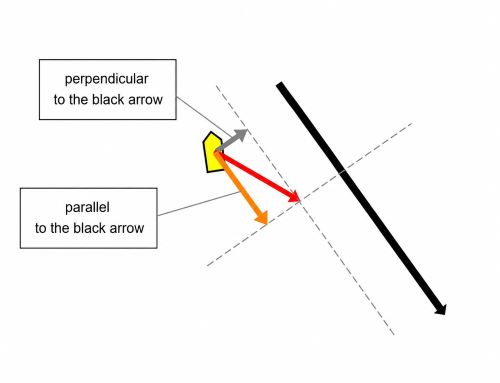
Una vez que hacemos esto, queda muy claro algo importante. Ahora podemos ver qué cantidad del agarre disponible del neumático se está utilizando realmente para producir ese cambio de vector.
¡Esto es! ¡Aquí está lo importante!
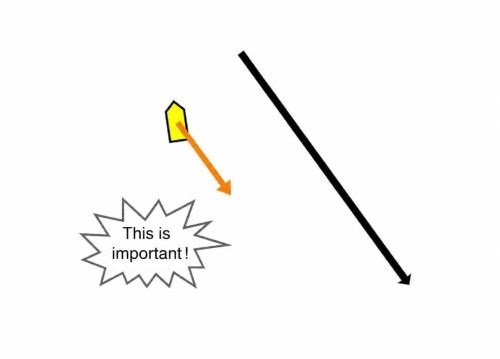
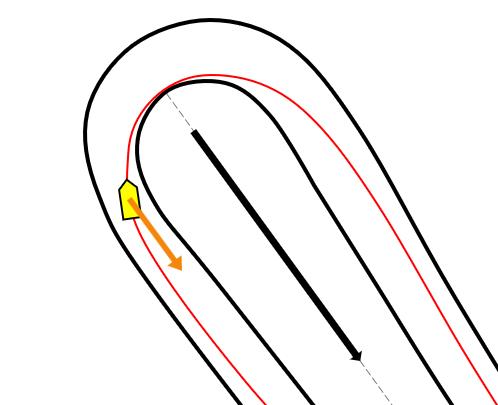
Si el objetivo es realizar ese cambio de vector en el menor tiempo posible, entonces debemos utilizar la mayor cantidad posible del agarre disponible del neumático en la dirección de ese cambio.
La flecha naranja representa exactamente esa componente.
Cuanto más larga sea la flecha naranja, más estará contribuyendo el neumático a ese cambio de vector.
Pero… espera un momento.
Supongamos que estamos recorriendo una horquilla de 180 grados.
Mira la siguiente animación.
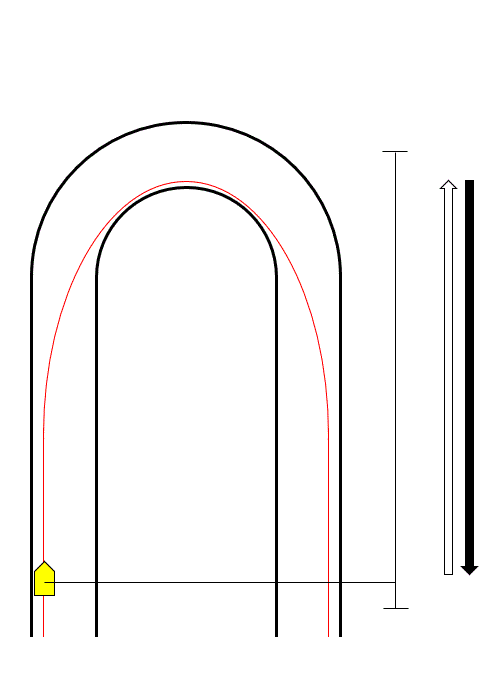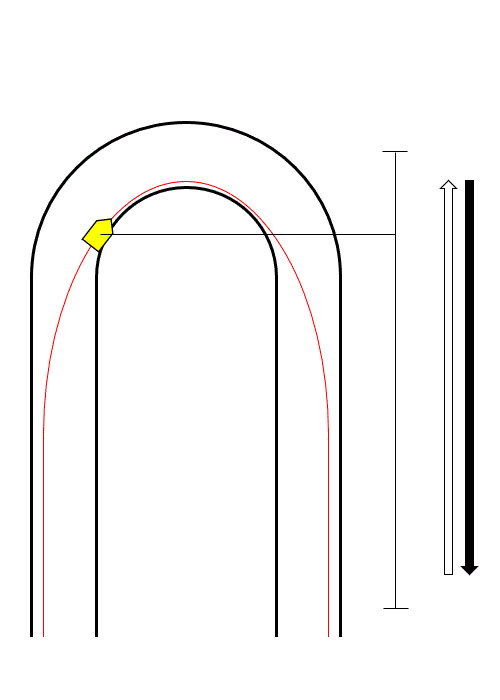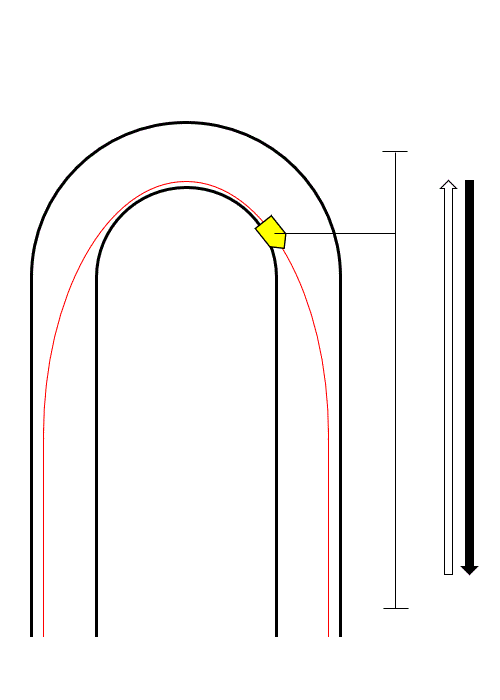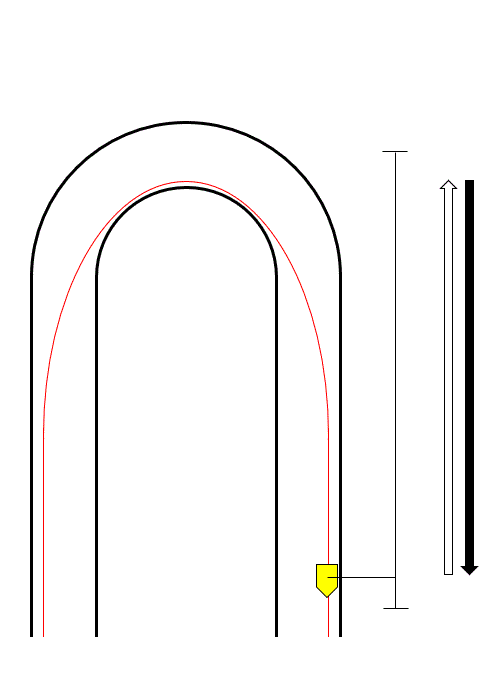
El cambio de velocidad necesario entre la entrada y la salida de la curva se ve así. Si miramos el movimiento en la dirección de la flecha negra, el vector de velocidad del coche apunta «hacia delante» y después cambia de sentido.
El objetivo es realizar ese cambio de vector lo más rápidamente posible.
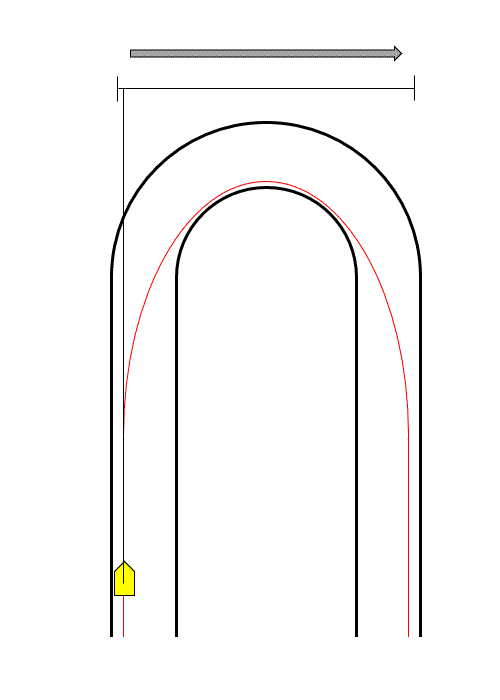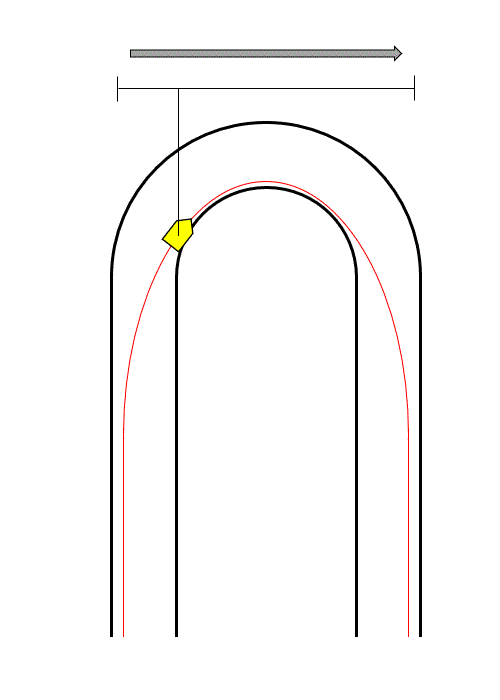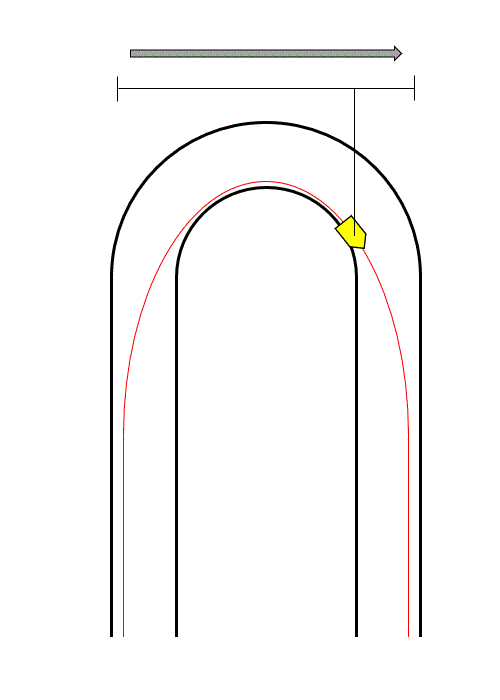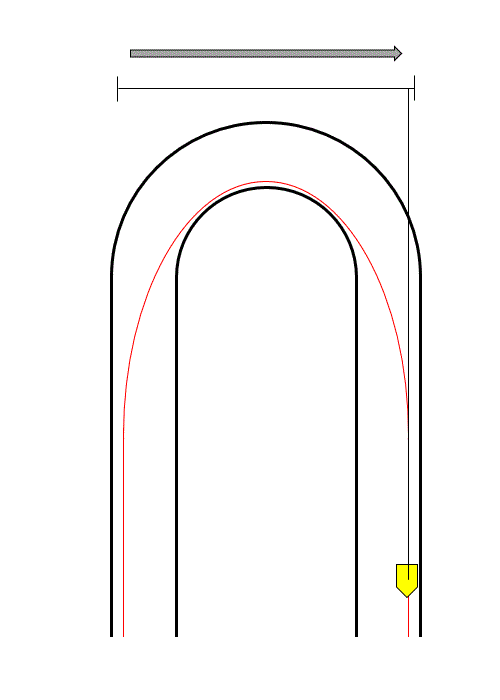
Sin embargo, hay un problema evidente. El coche también necesita moverse lateralmente para poder tomar la curva.
(Nota 1: Aquí, «paralelo» y «perpendicular» se refieren a la dirección de la flecha negra —la dirección del cambio de vector necesario—, no a las direcciones longitudinal y lateral del propio coche.)
(Nota 2: Para mantener la correspondencia con los artículos originales de Tatsu, a partir de este punto llamaré «dirección de la línea central de la curva» a la dirección de la flecha negra, es decir, la dirección del cambio de vector necesario.)
Como el coche también tiene que desplazarse lateralmente, no puede dedicar todo el agarre de los neumáticos a la dirección de la línea central de la curva. Siempre hay que reservar parte del agarre para generar el movimiento lateral necesario para recorrer la curva.
Lo importante es lo siguiente: una vez que hemos destinado el agarre mínimo necesario para ese movimiento lateral, debemos dedicar la mayor cantidad posible del agarre restante a la dirección de la línea central de la curva.
Y eso nos lleva por fin a la propia trazada.
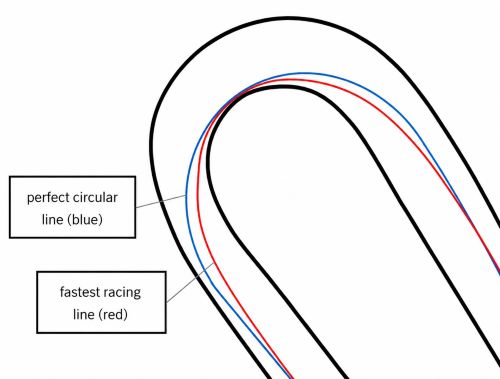
Supongamos que la trazada de la que hemos estado hablando es la más rápida. Ahora vamos a compararla con una trazada perfectamente circular.
La línea azul del diagrama representa la trazada circular.
Imagina que el coche se encuentra en la misma posición que antes. En la trazada más rápida, una parte relativamente grande del agarre disponible se utiliza para desacelerar, mientras los neumáticos siguen generando la fuerza lateral necesaria para seguir la trazada.
En cambio, en la trazada circular, en ese punto los neumáticos están utilizando prácticamente el 100 % de su agarre disponible para tomar la curva. Eso deja muy poco agarre, o incluso ninguno, para desacelerar.
Ahora vamos a volver a descomponer las fuerzas de los neumáticos en componentes, esta vez utilizando la dirección de la línea central de la curva y la dirección perpendicular a ella.
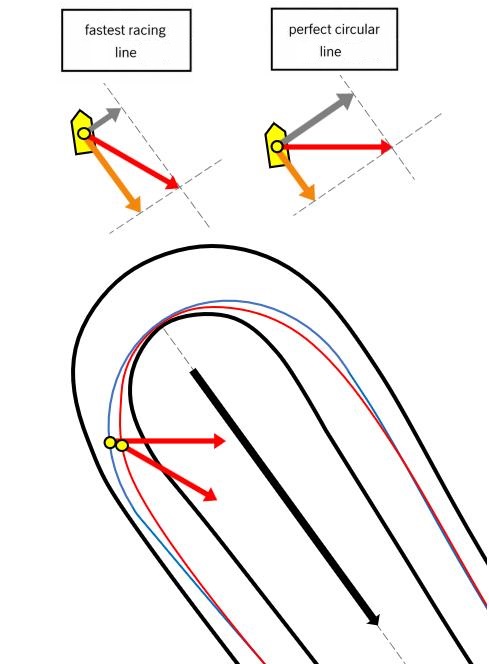
Fíjate en lo que ocurre. La componente de la fuerza del neumático que actúa en la dirección de la línea central de la curva —la flecha naranja— es menor en la trazada circular. Eso significa que no puede conseguir ese cambio de vector con la misma rapidez.
En otras palabras, no puede realizar ese cambio en el menor tiempo posible.
Ahora pensemos un momento en el movimiento perpendicular a la línea central de la curva.
Cuando el coche circula por una recta, obviamente avanza en línea recta. Respecto a la dirección de la línea central de la curva, su velocidad lateral es cero. En la animación, ese es el coche que está en el extremo izquierdo.
A partir de ahí, la velocidad lateral aumenta. Alcanza su máximo aproximadamente en el centro de la curva. Después vuelve a disminuir. Cuando el coche llega al extremo derecho, la velocidad lateral vuelve a ser cero.
Por cierto, esta velocidad lateral coincide con la velocidad que muestra el velocímetro del coche únicamente en el punto central de la curva. En cualquier otro punto son diferentes porque el coche se está desplazando en una dirección diferente.
En esencia, la velocidad del coche es una combinación de su velocidad longitudinal y este movimiento lateral. En el centro de la curva, el coche está orientado directamente en la dirección de la trayectoria.
Ahora volvamos a la diferencia entre las dos trazadas. Una trazada circular normalmente tiene un radio de giro mayor, lo que permite al coche mantener una velocidad más alta en el centro de la curva.
La trazada más rápida, al tener una forma más parecida a una V, normalmente permite una velocidad algo menor en el centro de la curva.
Entonces, ¿por qué la trazada circular sigue siendo más lenta en el tiempo total? La respuesta está en ese movimiento lateral.
Imagina que la velocidad lateral cambia de esta manera: cero → aceleración → máximo → desaceleración → cero.
Si la velocidad lateral máxima es muy alta, el coche tiene que acelerar mucho más para alcanzarla y, después, desacelerar con la misma intensidad para volver a llevarla a cero. Ese proceso utiliza parte del agarre disponible de los neumáticos.
Y todo el agarre que utilizamos para eso es agarre que ya no podemos utilizar para realizar el cambio de vector necesario.
Piénsalo de esta manera. La velocidad lateral termina siendo cero de todos modos. Así que alcanzar una velocidad lateral elevada en mitad de la curva, solo para reducirla de nuevo a cero antes de la salida, en realidad no contribuye directamente al cambio necesario entre el vector de velocidad de entrada y el vector de velocidad de salida.
Cuanto mayores sean esa aceleración y esa desaceleración innecesarias, más agarre se consume. Y cuanto más agarre se consuma ahí, menos queda disponible para realizar ese cambio de vector.
Por fin todo tenía sentido.
Por eso una trazada perfectamente circular puede ser más lenta que la trazada más rápida.
Este artículo solo ha presentado la idea básica que hay detrás de esta forma de pensar. Para que resulte fácil de entender, he mantenido deliberadamente la explicación en un nivel intuitivo y he evitado las derivaciones matemáticas detalladas y los ejemplos numéricos.
Puede que algunos lectores se den cuenta de que he simplificado algunos puntos por el camino. Después de todo, como dice el refrán, el diablo está en los detalles.
Si quieres profundizar en la teoría, te recomiendo leer los artículos de Tatsu o, mejor aún, el libro original, The Perfect Corner.