Wenn du schon einmal auf einer Rennstrecke gefahren bist, hast du diese Frage wahrscheinlich irgendwo im Hinterkopf mit dir herumgetragen:
„Was ist der schnellste Weg durch diese Kurve?“
In Japan gibt es einen legendären professionellen Rennfahrer namens Motoharu Kurosawa. Wenn man fragt, wer den größten Einfluss auf das Fahren auf Rennstrecken in Japan hatte, gehört sein Name fast immer zu den ersten, die genannt werden.
In einem seiner Bücher schrieb er: „Zerlege eine Kurve in eine Reihe von Radien, verbinde sie alle mit perfekten Kreisen, und das Ergebnis ist die ideale Rennlinie.“
Wenn das von jemandem kommt, den alle einfach nur „Gan-san“ nennen, ist leicht zu verstehen, warum diese Vorstellung so viele Jahre lang als allgemein anerkannt galt.
Heute scheint man jedoch erkannt zu haben, dass die ideale Rennlinie letztlich doch kein perfekter Kreis ist. Das liegt wahrscheinlich zum Teil daran, wie stark sich Autos und Reifen im Laufe der Jahre weiterentwickelt haben. In vielen Situationen erweist sich eine leicht V-förmige Linie tatsächlich als schneller.
Aber warum ist das so? Warum kann eine perfekte Kreislinie langsamer sein als die schnellste Rennlinie? Im Laufe der Jahre habe ich die unterschiedlichsten Erklärungen gehört. „Die Strecke ist kürzer.“ „Man kann früher wieder ans Gas.“ Diese Erklärungen sind nicht unbedingt falsch. Aber persönlich war mir noch nie eine begegnet, bei der ich wirklich dachte: „Ah … jetzt verstehe ich es endlich.“
Eine neue Erklärung für ein altes Rätsel
Vor nicht allzu langer Zeit stellte mir dann ein Freund aus einem japanischen sozialen Netzwerk von Autoenthusiasten – ein Blogger, der unter dem Namen Tatsu schreibt – eine Idee aus The Perfect Corner von Adam Brouillard (Paradigm Shift Driver Development, 2015) vor, einem englischsprachigen technischen Buch, die dieses langjährige Rätsel vielleicht endlich erklären könnte.
Wenn diese Idee stimmt, bietet sie eine erstaunlich klare Erklärung dafür, warum die schnellste Rennlinie tatsächlich die schnellste ist.
Das bedeutet nicht, dass sich die schnellste Linie auf jeder Rennstrecke plötzlich ändert. Eine schnelle Linie bleibt eine schnelle Linie. Was sich ändert, ist die Art und Weise, wie wir darüber denken, warum diese Linie schnell ist. Das könnte für Fahrlehrer, Gymkhana-Fahrer, Ingenieure, die sich mit Fahrzeugdynamik beschäftigen, oder Entwickler von autonomen Fahrzeugen, die nahe an den Grenzen des Reifengrips arbeiten müssen, durchaus nützlich sein.
Und für den Rest von uns Hobbyfahrern … zu verstehen, warum die schnellste Rennlinie die schnellste ist, ist einfach faszinierend.
Deshalb möchte ich die Idee hier ein wenig durchgehen – auch, um meine eigenen Gedanken zu ordnen.
Die ursprünglichen Quellen sind unten aufgeführt.
Das Konzept stammt aus dem englischsprachigen technischen Buch The Perfect Corner, das Tatsu später in einer Reihe von Blogbeiträgen auf Japanisch erklärt hat. Jetzt nehme ich diese Erklärung, vereinfache sie auf Japanisch … und übersetze sie anschließend ins Deutsche. Eine ziemlich beeindruckende Reise um die Welt. Leider hat sie genau null Meilen für Vielfliegerprogramme eingebracht. Haha.
The Perfect Corner (Tatsu)
Optimizing the Racing Line Through a 180° Hairpin — Part 1
Optimizing the Racing Line Through a 180° Hairpin — Part 2
Optimizing the Racing Line Through a 180° Hairpin — Part 3
Optimizing the Racing Line Through a 180° Hairpin — Part 4
Optimizing the Racing Line Through a 180° Hairpin — Part 5
Optimizing the Racing Line Through a 180° Hairpin — Part 6
Optimizing the Racing Line Through a 180° Hairpin — Part 7
Optimizing the Racing Line Through a 180° Hairpin — Part 8
Optimizing the Racing Line Through a 180° Hairpin — Part 9
Optimizing the Racing Line Through a 180° Hairpin — Part 10
Optimizing the Racing Line Through a 180° Hairpin — Part 11
Optimizing the Racing Line Through a 180° Hairpin — Part 12
Optimizing the Racing Line Through a 180° Hairpin — Part 13
Damit dieser Artikel leicht nachvollziehbar bleibt, konzentriere ich mich eher auf das große Ganze als auf jedes mathematische Detail.
Wenn du eine strengere mathematische Behandlung suchst, kann ich Tatsus Artikel nur wärmstens empfehlen.
Die Grundidee in drei Punkten
Also, worum geht es bei dieser Idee genau? Kurz gesagt, lässt sie sich auf drei entscheidende Punkte reduzieren.
1. Die Änderung der Geschwindigkeit – vom Kurveneingang bis zum Kurvenausgang – wird als Vektor dargestellt.
2. Je schneller man diese Vektoränderung vollziehen kann, desto schneller kann man die Kurve durchfahren.
3. Um das in möglichst kurzer Zeit zu erreichen, sollte man so viel des verfügbaren Reifengrips wie möglich in derselben Richtung wie diese Vektoränderung einsetzen und dabei am Limit des Reifengripkreises bleiben.
Das klingt vielleicht immer noch etwas abstrakt. Schauen wir uns deshalb zunächst an, was es eigentlich bedeutet, die Änderung der Geschwindigkeit als Vektor darzustellen.
Beginnen wir mit dem folgenden Diagramm.
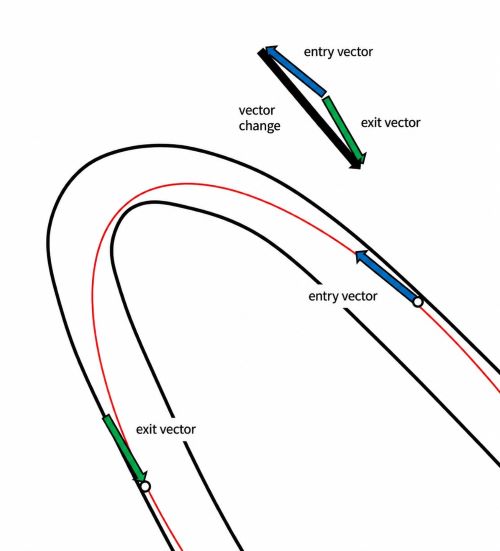
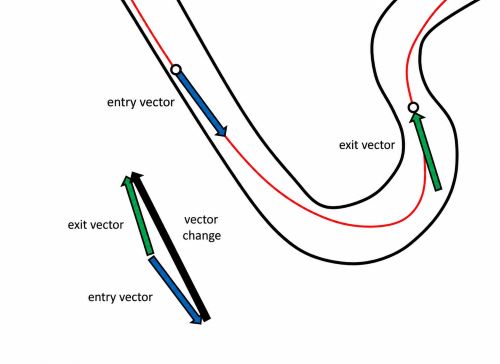
Der blaue Pfeil stellt den Geschwindigkeitsvektor am Kurveneingang dar, der grüne Pfeil den Geschwindigkeitsvektor am Kurvenausgang.
Zunächst vergleichen wir diese beiden Vektoren. Daraus ergibt sich die erforderliche Vektoränderung zwischen Kurveneingang und Kurvenausgang – also, wie sich der Geschwindigkeitsvektor des Fahrzeugs verändern muss.
Diese Vektoränderung wird durch den schwarzen Pfeil dargestellt.
Damit wissen wir nun genau, wie diese Vektoränderung vom Kurveneingang bis zum Kurvenausgang aussieht.
Die zentrale Idee ist einfach: Je schneller wir diese Vektoränderung vollziehen können, desto schneller kommen wir durch die Kurve.
Natürlich ist der Grip der Reifen begrenzt. Ein Fahrzeug kann sich nur innerhalb dieser Grenze bewegen.
Die naheliegende Frage lautet also: Wie sollten wir den verfügbaren Grip einsetzen, um diese Vektoränderung möglichst schnell zu erreichen?
Schauen wir uns das nächste Diagramm an.
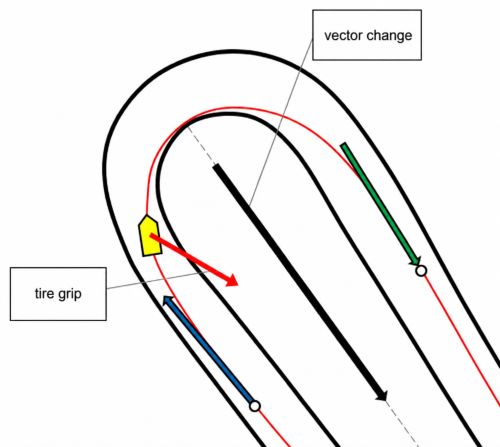
Stell dir vor, das Fahrzeug befindet sich an diesem Punkt in Turn 2 des Takasu Circuit – einer Rennstrecke in Japan.
In diesem Moment bremst der Fahrer noch im Trail Braking und löst das Bremspedal allmählich, während er gleichzeitig in die Kurve einlenkt. Das bedeutet, dass die Reifen gleichzeitig Längs- und Seitenkräfte erzeugen.
Mit anderen Worten: Der verfügbare Grip wird diagonal genutzt.
Betrachten wir nun zwei Richtungen: die Richtung, in der der Reifen Kraft erzeugt (der rote Pfeil), und die Richtung der erforderlichen Vektoränderung (der schwarze Pfeil).
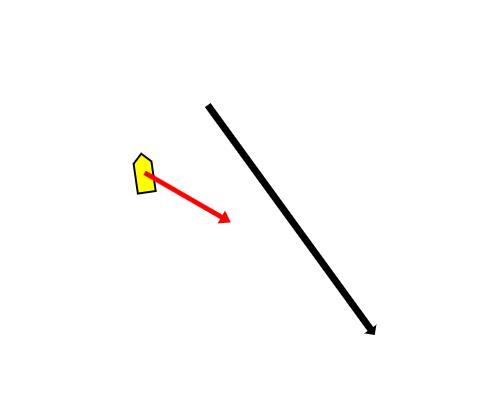
Nun zerlegen wir die Reifenkraft in zwei Komponenten: eine parallel zum schwarzen Pfeil und eine senkrecht dazu.
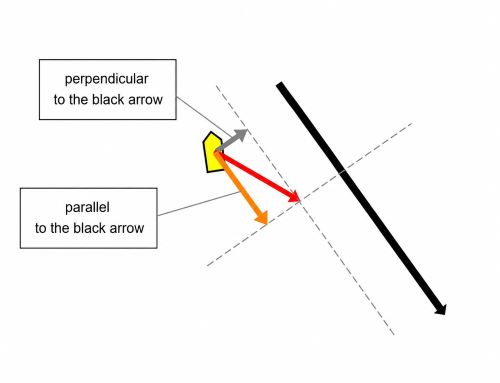
Sobald wir das tun, wird etwas sehr Wichtiges deutlich. Wir können nun sehen, wie viel des verfügbaren Reifengrips tatsächlich dafür eingesetzt wird, diese erforderliche Vektoränderung zu erzeugen.
Genau darum geht es. Das ist der entscheidende Punkt.
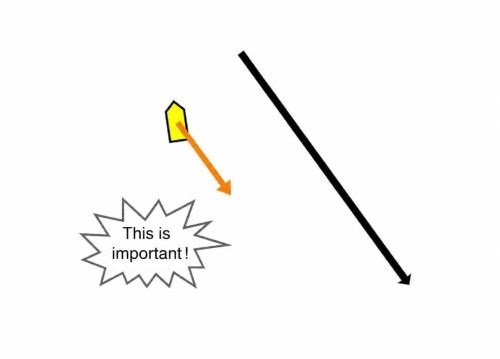
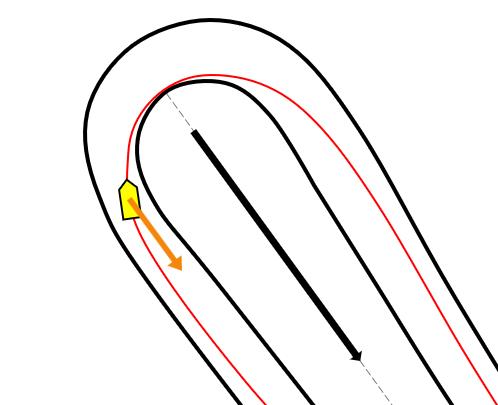
Wenn das Ziel darin besteht, diese Vektoränderung in möglichst kurzer Zeit zu vollziehen, sollten wir so viel des verfügbaren Reifengrips wie möglich in Richtung dieser Änderung einsetzen.
Der orange Pfeil stellt genau diese Komponente dar.
Je größer der orange Pfeil ist, desto effektiver trägt der Reifen zu dieser Vektoränderung bei.
Aber – Moment mal.
Stell dir vor, wir fahren durch eine 180-Grad-Haarnadelkurve.
Schau dir die folgende Animation an.
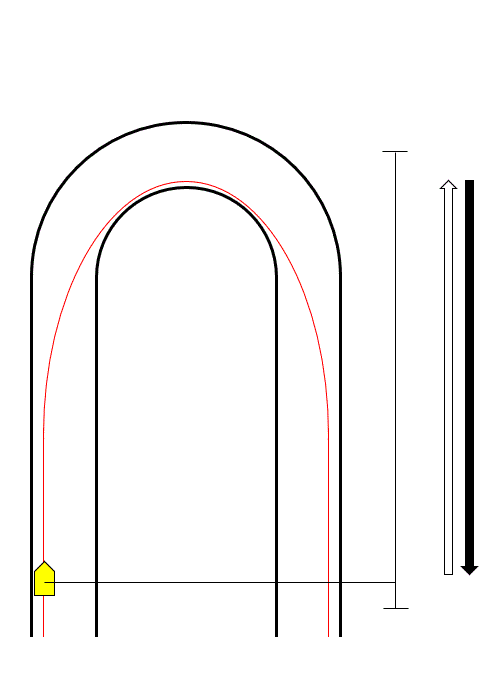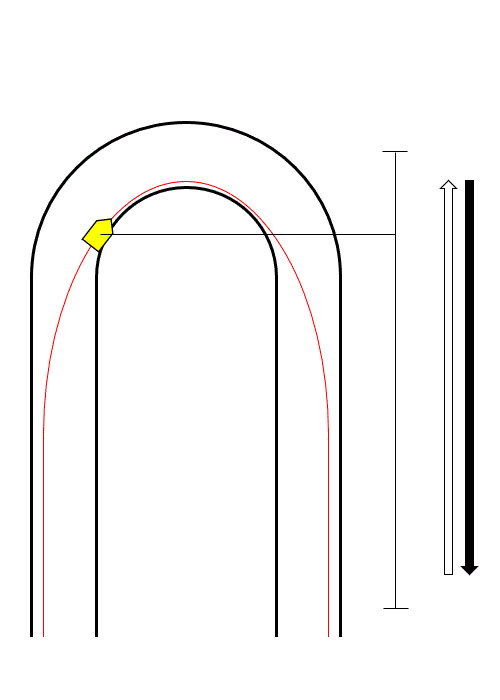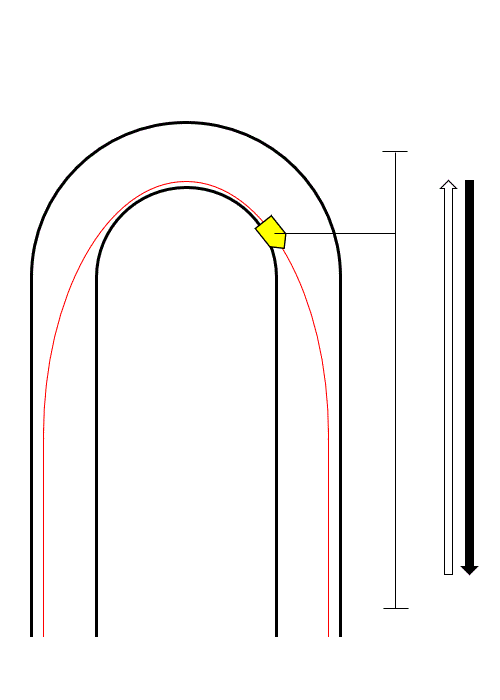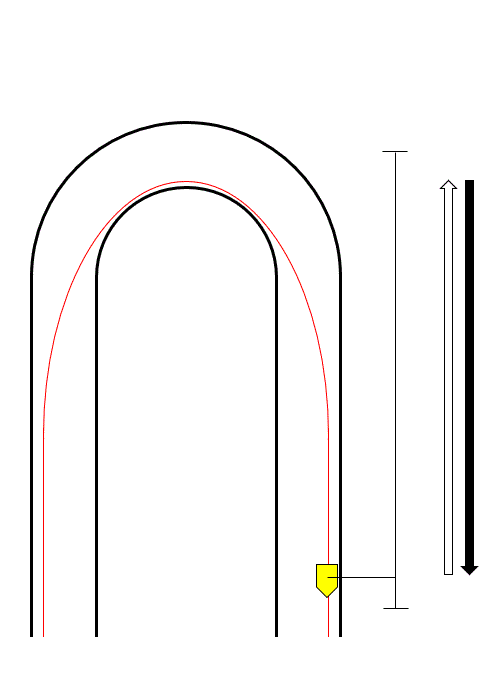
Die erforderliche Änderung der Geschwindigkeit zwischen Kurveneingang und Kurvenausgang sieht so aus. Aus Sicht des schwarzen Pfeils bewegt sich die Geschwindigkeit des Fahrzeugs zunächst „hinaus“ und dann wieder „zurück“.
Das Ziel besteht darin, diese Vektoränderung so schnell wie möglich zu vollziehen.
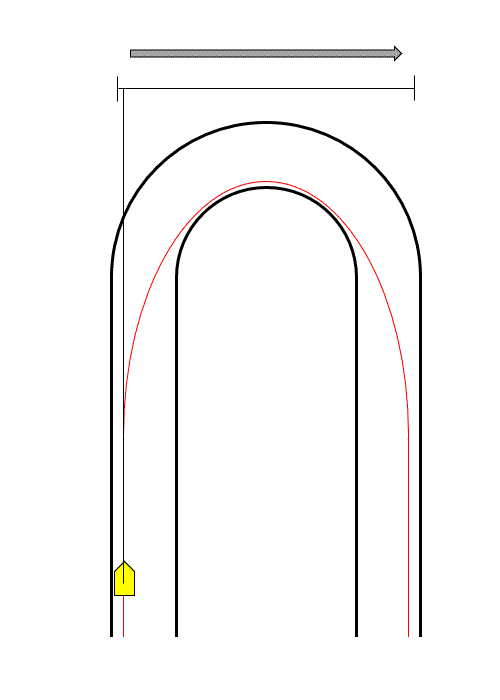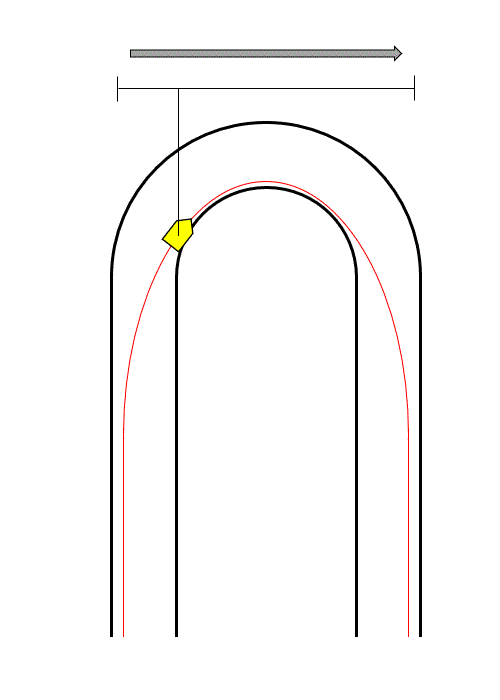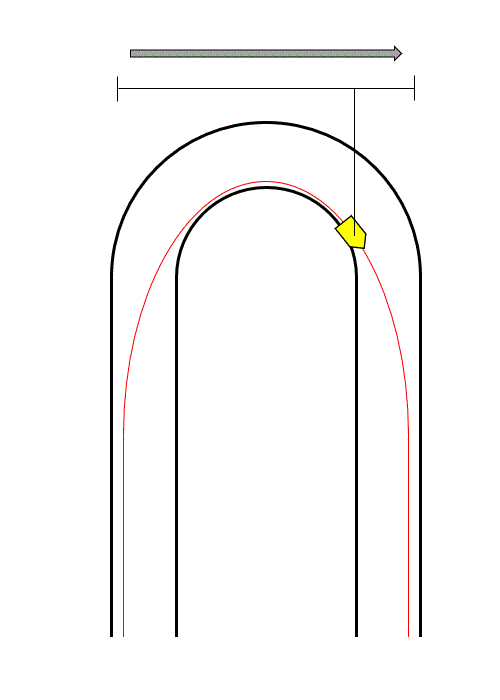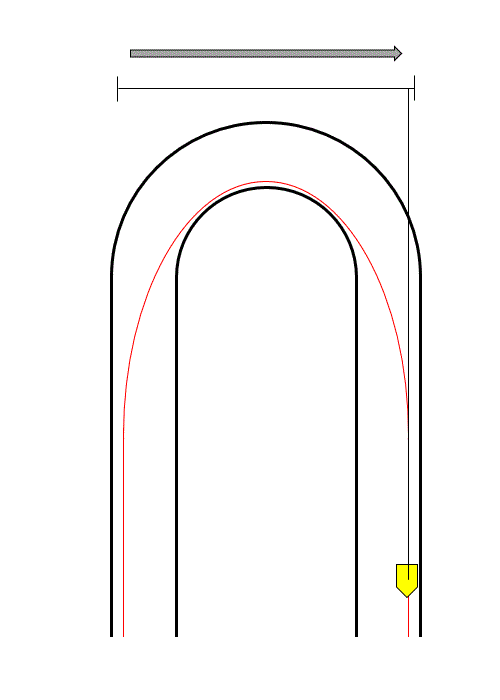
Es gibt jedoch ein offensichtliches Problem. Das Fahrzeug muss sich außerdem seitlich bewegen, um die Kurve zu durchfahren.
(Hinweis 1: „Parallel“ und „senkrecht“ beziehen sich hier auf die Richtung des schwarzen Pfeils – also die Richtung der erforderlichen Vektoränderung – und nicht auf die eigenen Längs- und Querrichtungen des Fahrzeugs.)
(Hinweis 2: Um der ursprünglichen Artikelserie von Tatsu zu entsprechen, werde ich die Richtung des schwarzen Pfeils – also die Richtung der erforderlichen Vektoränderung – ab diesem Punkt als „Richtung der Kurvenmittellinie“ bezeichnen.)
Da sich das Fahrzeug zusätzlich seitlich bewegen muss, kann es nicht den gesamten Grip der Reifen für die Richtung der Kurvenmittellinie einsetzen. Ein Teil des Grips muss immer dafür reserviert werden, die seitliche Bewegung zu erzeugen, die zum Durchfahren der Kurve erforderlich ist.
Der entscheidende Punkt ist: Sobald wir den minimal erforderlichen Grip für diese seitliche Bewegung zugewiesen haben, sollten wir so viel des verbleibenden Grips wie möglich für die Richtung der Kurvenmittellinie einsetzen.
Und damit kommen wir endlich zur Rennlinie selbst.
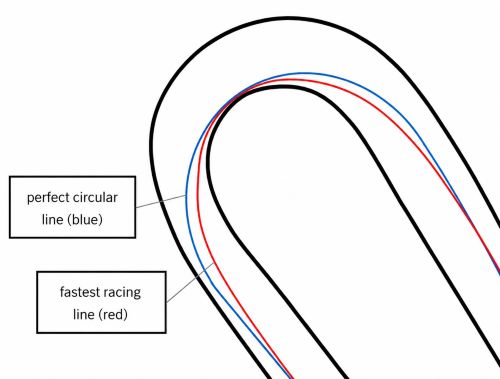
Nehmen wir an, die Linie, über die wir bisher gesprochen haben, ist die schnellste Rennlinie. Vergleichen wir sie nun mit einer perfekten Kreislinie.
Die blaue Linie im Diagramm stellt die Kreislinie dar.
Stell dir vor, das Fahrzeug befindet sich an derselben Position wie zuvor. Auf der schnellsten Rennlinie nutzen die Reifen einen relativ großen Teil ihres verfügbaren Grips zur Verzögerung und erzeugen gleichzeitig die Kurvenkraft, die erforderlich ist, um der Linie zu folgen.
Auf der Kreislinie hingegen nutzen die Reifen an diesem Punkt praktisch 100 % ihres verfügbaren Grips für die Kurvenfahrt. Dadurch bleibt nur wenig oder gar kein Grip für die Verzögerung übrig.
Nun zerlegen wir die Reifenkraft wieder in Komponenten – diesmal anhand der Richtung der Kurvenmittellinie und der dazu senkrechten Richtung.
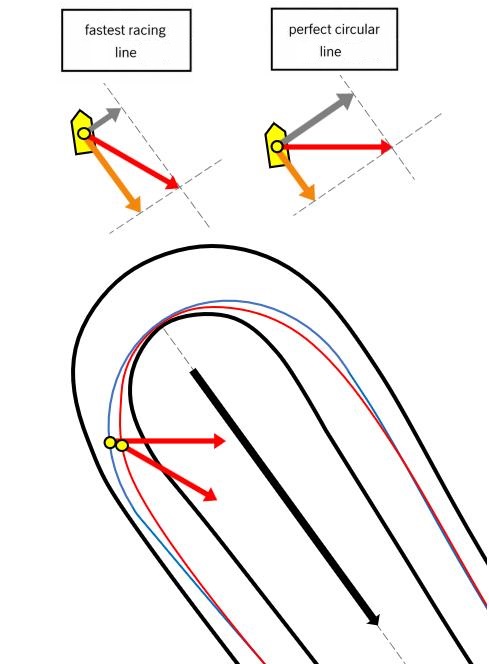
Beachte, was passiert. Die Komponente der Reifenkraft, die in Richtung der Kurvenmittellinie wirkt – der orange Pfeil – ist bei der Kreislinie kleiner. Das bedeutet, dass sie die erforderliche Vektoränderung nicht so schnell vollziehen kann.
Mit anderen Worten: Sie kann diese Änderung nicht in der kürzest möglichen Zeit vollziehen.
Denken wir nun einen Moment über die Bewegung senkrecht zur Richtung der Kurvenmittellinie nach.
Wenn das Fahrzeug auf einer Geraden fährt, bewegt es sich natürlich geradeaus. Bezogen auf die Richtung der Kurvenmittellinie ist seine seitliche Geschwindigkeit gleich null. In der Animation ist das das Fahrzeug ganz links.
Von dort aus nimmt die seitliche Geschwindigkeit zu. In der Nähe der Kurvenmitte erreicht sie ihr Maximum. Danach nimmt sie wieder ab. Wenn das Fahrzeug ganz rechts angekommen ist, ist die seitliche Geschwindigkeit wieder gleich null.
Nebenbei bemerkt entspricht diese seitliche Geschwindigkeit nur in der Mitte der Kurve zufällig der Geschwindigkeit, die auf dem Tacho angezeigt wird. Überall sonst unterscheiden sich die beiden Werte, weil das Fahrzeug in eine andere Richtung fährt. Im Grunde setzt sich die Geschwindigkeit des Fahrzeugs aus seiner Längsgeschwindigkeit und dieser seitlichen Bewegung zusammen, und in der Kurvenmitte zeigt das Fahrzeug direkt in die Fahrtrichtung der Kurvenbahn.
Kehren wir nun zum Unterschied zwischen den beiden Rennlinien zurück. Eine Kreislinie hat normalerweise einen größeren Kurvenradius, wodurch das Fahrzeug in der Kurvenmitte mehr Geschwindigkeit mitnehmen kann.
Die schnellste Rennlinie ist stärker V-förmig ausgeprägt und hat in der Kurvenmitte typischerweise eine etwas geringere Geschwindigkeit.
Warum verliert die Kreislinie also trotzdem insgesamt? Die Antwort liegt in dieser seitlichen Bewegung.
Stell dir vor, die seitliche Geschwindigkeit verändert sich folgendermaßen: null → beschleunigen → Maximum → verzögern → null.
Wenn die maximale seitliche Geschwindigkeit sehr hoch ist, muss das Fahrzeug viel stärker beschleunigen, um sie zu erreichen – und anschließend genauso stark verzögern, um wieder auf null zu kommen. Das verbraucht Reifengrip.
Und jeder Teil des Grips, der dafür verbraucht wird, steht nicht mehr zur Verfügung, um die erforderliche Vektoränderung zu vollziehen.
Man kann es sich so vorstellen: Die seitliche Geschwindigkeit endet ohnehin bei null. Eine große seitliche Geschwindigkeit in der Kurvenmitte aufzubauen, nur um sie vor dem Kurvenausgang wieder vollständig abzubauen, ist letztlich Arbeit, die nicht direkt zur erforderlichen Änderung vom Geschwindigkeitsvektor am Kurveneingang zum Geschwindigkeitsvektor am Kurvenausgang beiträgt.
Je größer diese unnötige Beschleunigung und Verzögerung werden, desto mehr Grip wird verbraucht. Und je mehr Grip dafür verbraucht wird, desto weniger bleibt übrig, um die Vektoränderung zu vollziehen.
Endlich ergab alles einen Sinn.
Deshalb kann eine perfekte Kreislinie langsamer sein als die schnellste Rennlinie.
Fazit
Dieser Artikel hat lediglich die grundlegende Idee hinter dieser Betrachtungsweise vorgestellt. Um die Erklärung übersichtlich zu halten, habe ich sie bewusst intuitiv gehalten und auf detaillierte mathematische Herleitungen oder Zahlenbeispiele verzichtet.
Manche Leser werden vielleicht feststellen, dass ich einige Punkte auf dem Weg etwas vereinfacht habe. Schließlich steckt, wie man so sagt, Gott im Detail.
Wenn du die Theorie genauer kennenlernen möchtest, kann ich dir Tatsus Artikel nur wärmstens empfehlen – oder noch besser das Originalbuch The Perfect Corner.