Se você já dirigiu em um autódromo, é bem provável que esta pergunta esteja sempre em algum canto da sua cabeça:
“Qual é o jeito mais rápido de passar por esta curva?”
No Japão, há um lendário piloto profissional chamado Motoharu Kurosawa. Se você perguntar quem mais influenciou a pilotagem em circuitos no Japão, o nome dele quase sempre é um dos primeiros a aparecer.
Em um de seus livros, ele escreveu: “Divida uma curva em uma série de raios, conecte todos eles com círculos perfeitos e o resultado será o traçado de corrida ideal.”
Vindo de alguém que todos chamam simplesmente de “Gan-san”, dá para entender por que isso se tornou uma ideia aceita por tantos anos.
Hoje, porém, parece que aprendemos que o traçado ideal não é bem um círculo perfeito. Isso provavelmente se deve, em parte, à grande evolução dos carros e dos pneus ao longo dos anos. Em muitas situações, um traçado ligeiramente em V acaba sendo mais rápido.
Mas por quê? Por que um traçado circular perfeito pode ser mais lento que o traçado de corrida mais rápido? Ao longo dos anos, ouvi todo tipo de explicação. “A distância é menor.” “Dá para voltar ao acelerador mais cedo.” Essas explicações não estão necessariamente erradas. Mas, pessoalmente, nunca tinha encontrado uma que realmente me fizesse pensar: “Ah… agora finalmente entendi.”
Então, não faz muito tempo, um amigo meu de uma rede social japonesa para entusiastas de carros — um blogueiro conhecido como Tatsu — apresentou uma ideia do livro técnico em inglês The Perfect Corner, de Adam Brouillard (Paradigm Shift Driver Development, 2015), que talvez finalmente explique esse mistério antigo.
Se a ideia estiver correta, ela oferece uma maneira muito clara de entender por que o traçado de corrida mais rápido é, de fato, o mais rápido.
Isso não significa que o traçado mais rápido de cada circuito vá mudar de repente. Um traçado rápido continua sendo rápido. O que muda é a maneira como pensamos sobre o motivo de ele ser rápido. Isso pode ser útil para instrutores de pilotagem, competidores de gymkhana, engenheiros que estudam dinâmica veicular ou desenvolvedores de veículos autônomos que precisam operar perto dos limites de aderência dos pneus.
E, para nós, pilotos amadores… entender por que o traçado de corrida mais rápido é o mais rápido é simplesmente fascinante.
Então, em parte para organizar minhas próprias ideias, gostaria de explicar esse conceito aqui.
As fontes originais estão listadas abaixo.
O conceito vem do livro técnico em inglês The Perfect Corner, que Tatsu depois explicou em japonês em uma série de posts no blog. Agora estou pegando essa explicação, simplificando-a em japonês… e traduzindo-a para o português. Uma bela volta ao mundo. Pena que não rendeu nenhuma milha de programa de fidelidade. Haha.
The Perfect Corner
Otimizando o traçado de corrida em um hairpin de 180° — Parte 1
Otimizando o traçado de corrida em um hairpin de 180° — Parte 2
Otimizando o traçado de corrida em um hairpin de 180° — Parte 3
Otimizando o traçado de corrida em um hairpin de 180° — Parte 4
Otimizando o traçado de corrida em um hairpin de 180° — Parte 5
Otimizando o traçado de corrida em um hairpin de 180° — Parte 6
Otimizando o traçado de corrida em um hairpin de 180° — Parte 7
Otimizando o traçado de corrida em um hairpin de 180° — Parte 8
Otimizando o traçado de corrida em um hairpin de 180° — Parte 9
Otimizando o traçado de corrida em um hairpin de 180° — Parte 10
Otimizando o traçado de corrida em um hairpin de 180° — Parte 11
Otimizando o traçado de corrida em um hairpin de 180° — Parte 12
Otimizando o traçado de corrida em um hairpin de 180° — Parte 13
Para manter este artigo fácil de acompanhar, vou me concentrar na visão geral em vez de entrar em cada detalhe matemático.
Se você procura uma explicação rigorosa, recomendo muito ler os artigos do Tatsu.
Então, qual é exatamente essa ideia? Em resumo, ela se apoia em três pontos principais.
1. Representar como um vetor a mudança de velocidade — da entrada à saída da curva.
2. Quanto mais rápido você conseguir completar essa mudança vetorial, mais rápido conseguirá fazer a curva.
3. Para fazer isso no menor tempo possível, você deve usar o máximo possível da aderência disponível do pneu na mesma direção dessa mudança vetorial, mantendo-se no limite do círculo de tração do pneu.
Isso ainda pode parecer um pouco abstrato. Então vamos começar vendo o que realmente significa representar a mudança de velocidade como um vetor.
Vamos começar pelo diagrama abaixo.
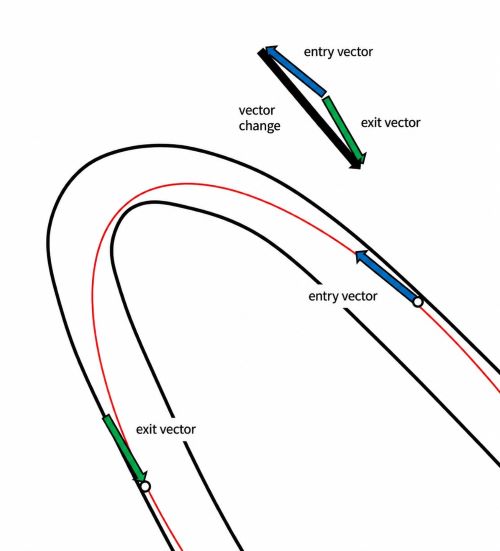
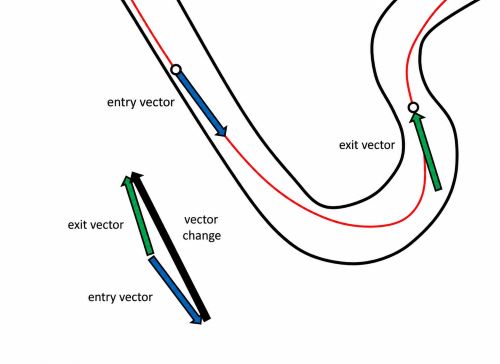
A seta azul representa o vetor de velocidade na entrada da curva, e a seta verde representa o vetor de velocidade na saída.
Primeiro, comparamos esses dois vetores. Isso nos dá a mudança vetorial necessária entre a entrada e a saída da curva — representando como o vetor de velocidade do carro precisa mudar.
Essa mudança vetorial é a seta preta.
Agora sabemos exatamente como é essa mudança vetorial da entrada à saída da curva.
A ideia central é simples: quanto mais rápido conseguirmos realizar essa mudança vetorial, mais rápido poderemos passar pela curva.
É claro que a aderência dos pneus é limitada. O carro só pode operar dentro desse limite.
Então a pergunta óbvia é: como devemos usar a aderência disponível para realizar essa mudança vetorial o mais rápido possível?
Dê uma olhada no próximo diagrama.
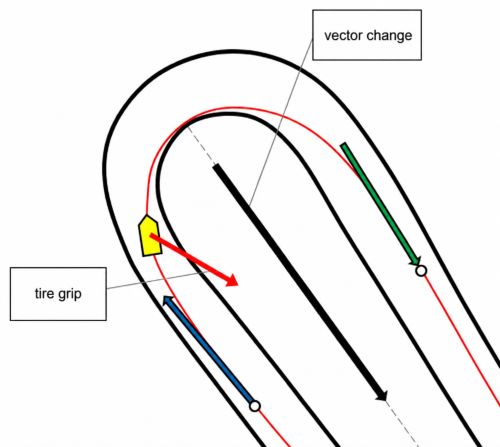
Imagine que o carro está neste ponto da curva 2 do Circuito de Takasu — um autódromo no Japão.
Neste momento, o piloto está fazendo trail braking — aliviando gradualmente o pedal do freio enquanto esterça o carro para a curva. Isso significa que os pneus estão gerando forças longitudinais e laterais ao mesmo tempo.
Em outras palavras, a aderência disponível está sendo usada na diagonal.
Agora, concentre-se em duas direções: aquela em que o pneu está gerando força (a seta vermelha) e a direção da mudança vetorial necessária (a seta preta).
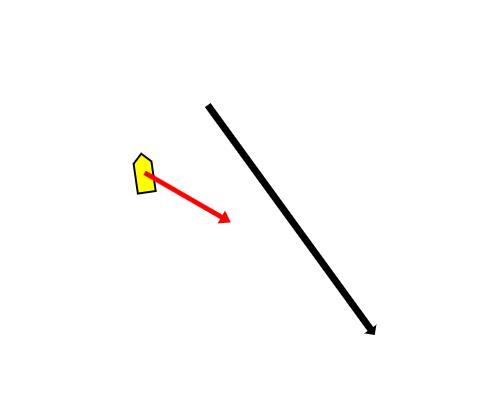
Agora vamos decompor a força do pneu em dois componentes: um paralelo à seta preta e outro perpendicular a ela.
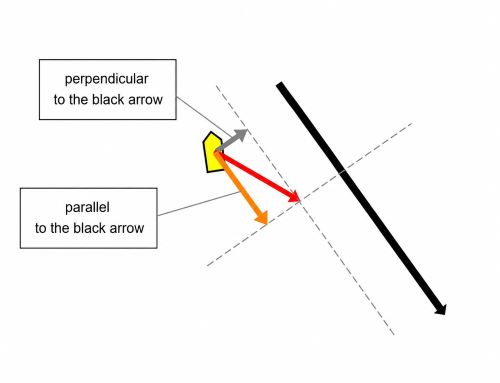
Quando fazemos isso, algo muito importante fica claro. Agora podemos ver quanto da aderência disponível do pneu está sendo realmente usado para produzir aquela mudança vetorial necessária.
É isso. Essa é a parte importante.
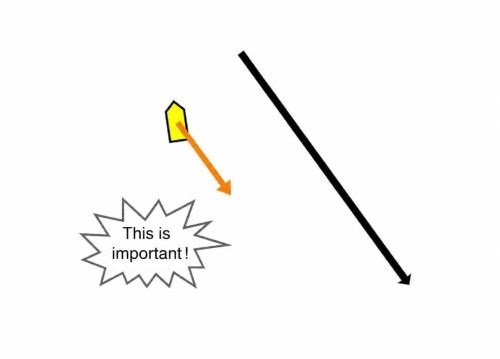
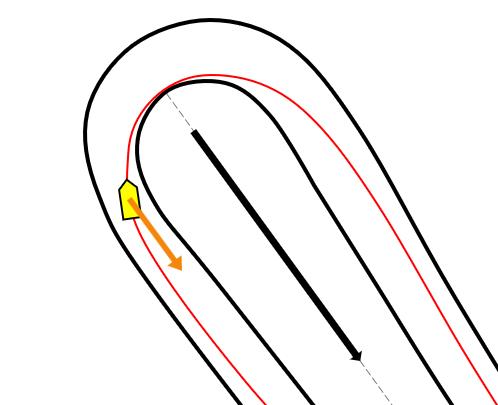
Se o objetivo é completar essa mudança vetorial no menor tempo possível, devemos usar o máximo possível da aderência disponível do pneu na direção dessa mudança.
A seta laranja representa exatamente esse componente.
Quanto maior a seta laranja, mais efetivamente o pneu contribui para essa mudança vetorial.
Mas — espere um pouco.
Imagine que estamos fazendo um hairpin de 180°.
Dê uma olhada na animação a seguir.
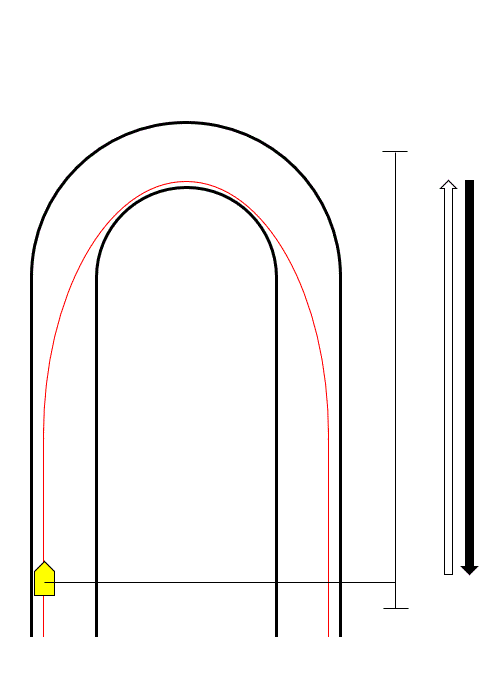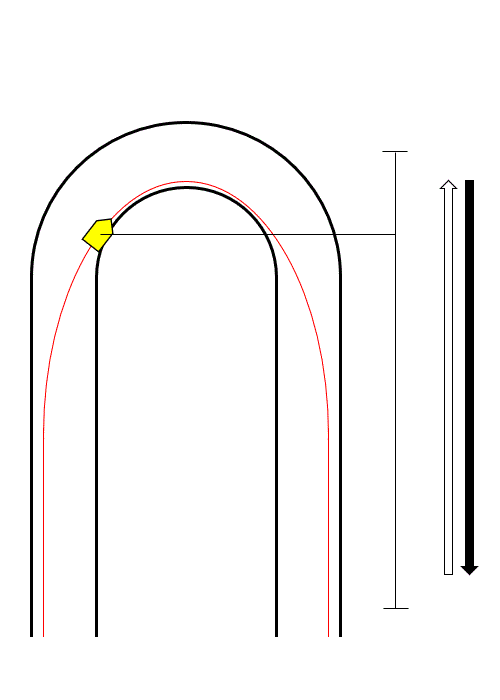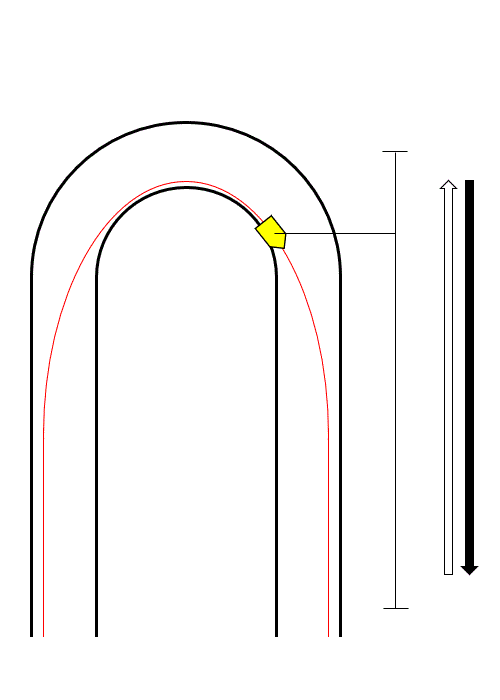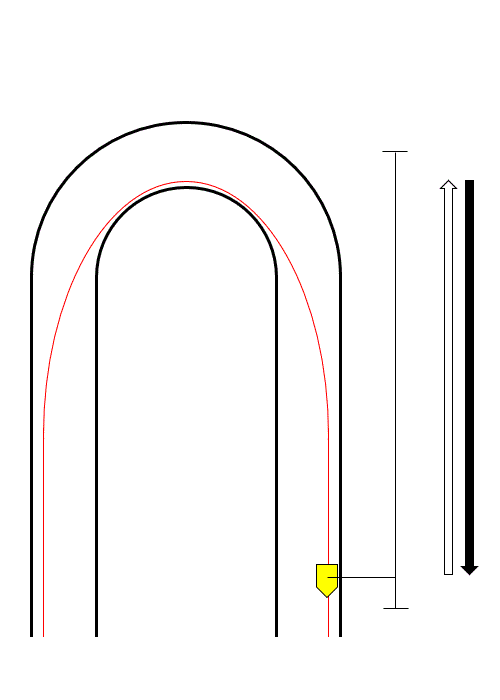
A mudança de velocidade necessária entre a entrada e a saída da curva é assim. Do ponto de vista da seta preta, a velocidade do carro segue “para fora” e depois “de volta”.
O objetivo é completar essa mudança vetorial o mais rápido possível.
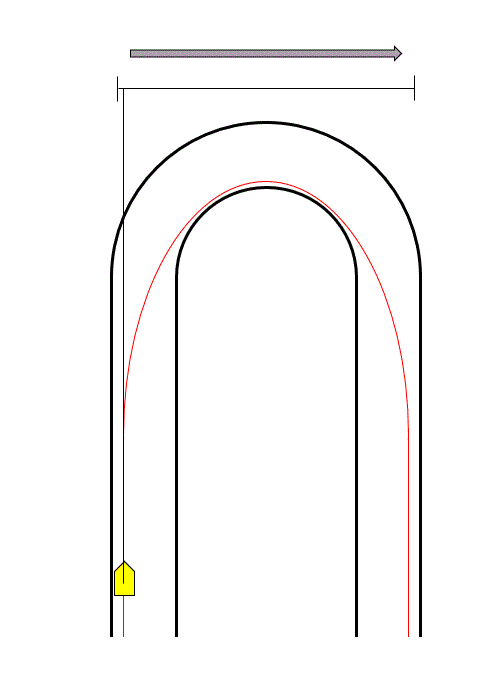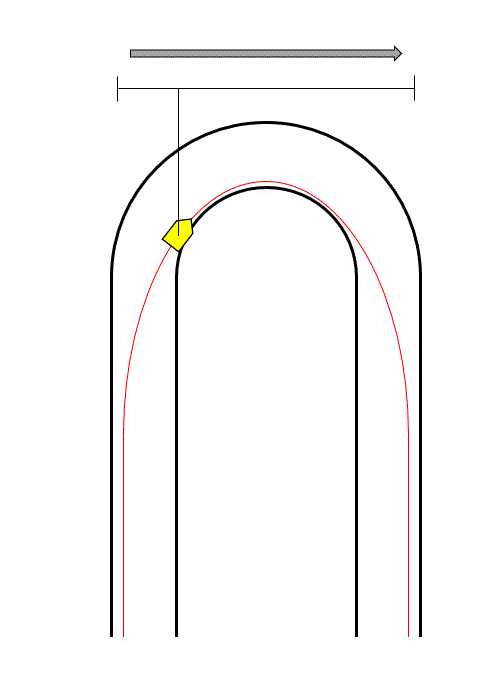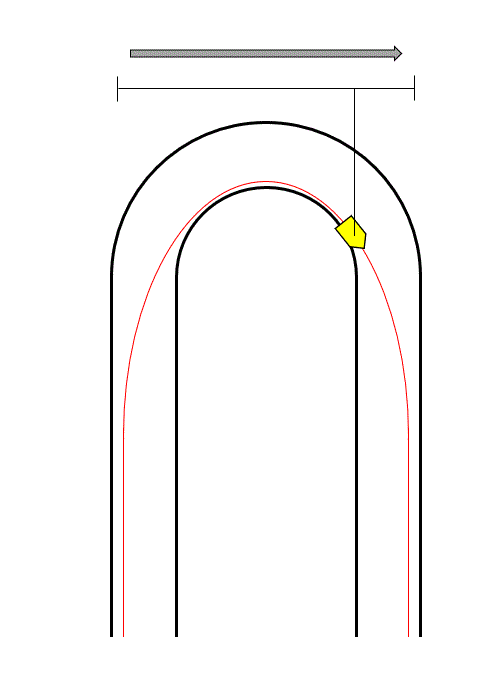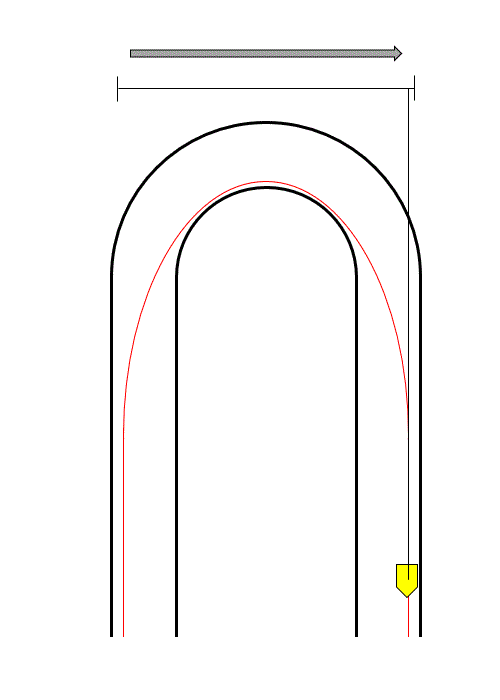
No entanto, há um problema evidente. O carro também precisa se deslocar lateralmente para contornar a curva.
(Nota 1: Aqui, “paralelo” e “perpendicular” se referem à direção da seta preta — a direção da mudança vetorial necessária — e não às direções longitudinal e lateral do próprio carro.)
(Nota 2: Para acompanhar os artigos originais do Tatsu, daqui em diante vou chamar a direção da seta preta — a direção da mudança vetorial necessária — de direção da linha central da curva.)
Como o carro também precisa se deslocar lateralmente, não pode dedicar toda a aderência dos pneus à direção da linha central da curva. É sempre preciso reservar uma parte da aderência para gerar o movimento lateral necessário para contornar a curva.
O ponto importante é este: depois de reservar a aderência mínima necessária para esse movimento lateral, devemos dedicar o máximo possível da aderência restante à direção da linha central da curva.
E finalmente chegamos ao próprio traçado de corrida.
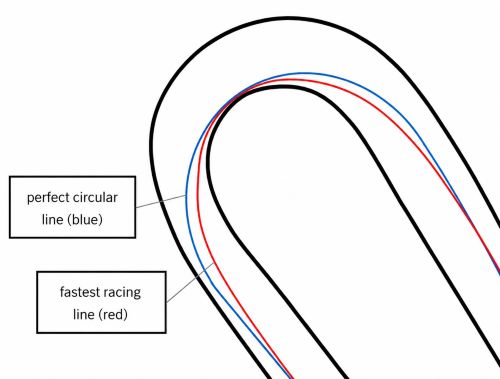
Suponha que o traçado de que estamos falando seja o mais rápido. Agora vamos compará-lo com um traçado circular perfeito.
A linha azul no diagrama representa o traçado circular.
Imagine que o carro esteja na mesma posição de antes. No traçado de corrida mais rápido, os pneus usam uma parte relativamente grande da aderência disponível para desacelerar, ao mesmo tempo que geram a força lateral necessária para seguir o traçado.
No traçado circular, porém, naquele ponto os pneus usam praticamente 100% da aderência disponível para fazer a curva. Isso deixa pouca ou nenhuma aderência disponível para desacelerar.
Agora vamos decompor novamente as forças dos pneus em componentes — desta vez, usando a direção da linha central da curva e a direção perpendicular a ela.
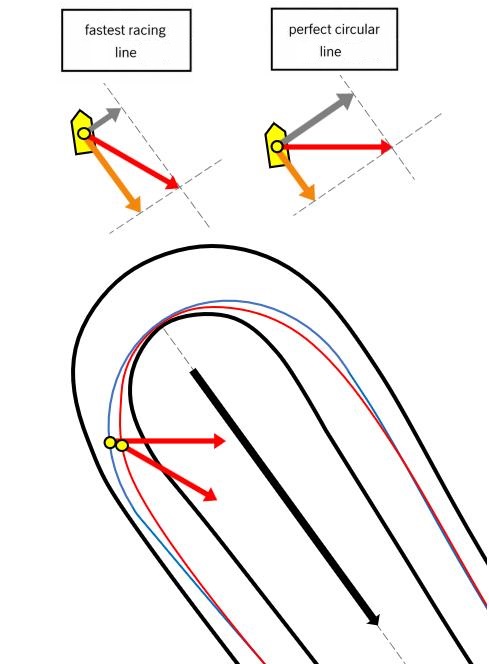
Observe o que acontece. O componente da força do pneu que atua na direção da linha central da curva — a seta laranja — é menor no traçado circular. Isso significa que ele não consegue realizar a mudança vetorial necessária tão rapidamente.
Em outras palavras, não consegue completar essa mudança no menor tempo possível.
Agora vamos pensar um pouco no movimento perpendicular à linha central da curva.
Quando o carro está percorrendo uma reta, é claro que segue em linha reta. Em relação à direção da linha central da curva, sua velocidade lateral é zero. Na animação, é o carro que está na extremidade esquerda.
A partir daí, a velocidade lateral aumenta. Ela chega ao máximo perto do meio da curva. Depois, volta a diminuir. Quando o carro chega à extremidade direita, a velocidade lateral retorna a zero.
Aliás, essa velocidade lateral só coincide com a velocidade indicada no velocímetro do carro no ponto médio da curva. Em todos os outros pontos, as duas são diferentes porque o carro está se deslocando em outra direção. Em essência, a velocidade do carro é uma combinação da velocidade longitudinal com esse movimento lateral e, no ponto médio, o carro aponta diretamente na direção em que percorre a trajetória da curva.
Agora vamos voltar à diferença entre os dois traçados. Um traçado circular costuma ter um raio de curva maior, permitindo que o carro mantenha mais velocidade no meio da curva.
Por ser mais parecido com um V, o traçado de corrida mais rápido normalmente permite uma velocidade um pouco menor no meio da curva.
Então, por que o traçado circular ainda perde no conjunto? A resposta está naquele movimento lateral.
Imagine a velocidade lateral variando assim: zero → aumenta → máximo → diminui → zero.
Se a velocidade lateral máxima for muito alta, o carro precisa acelerar bem mais para alcançá-la — e depois desacelerar com a mesma intensidade para voltar a zero. Isso consome aderência dos pneus.
E cada parte da aderência gasta nisso deixa de poder ser usada para realizar a mudança vetorial necessária.
Pense assim. A velocidade lateral termina em zero de qualquer forma. Então, aumentar muito a velocidade lateral no meio da curva só para eliminá-la de novo antes da saída é, no fim das contas, um trabalho que não contribui diretamente para a mudança necessária do vetor de velocidade de entrada ao vetor de velocidade de saída.
Quanto maior essa aceleração e desaceleração desnecessárias, mais aderência é consumida. E quanto mais aderência é consumida ali, menos sobra para realizar aquela mudança vetorial.
Finalmente, tudo fez sentido.
É por isso que um traçado circular perfeito pode ser mais lento que o traçado de corrida mais rápido.
Este artigo apresentou apenas a ideia básica por trás dessa maneira de pensar. Para manter a explicação clara, optei deliberadamente por uma abordagem intuitiva e evitei deduções matemáticas detalhadas e exemplos numéricos.
Alguns leitores talvez percebam que simplifiquei alguns pontos ao longo do caminho. Afinal, como diz o ditado, Deus está nos detalhes.
Se quiser explorar a teoria mais a fundo, recomendo muito ler os artigos do Tatsu — ou, melhor ainda, o livro original, The Perfect Corner.