Als je weleens op een circuit hebt gereden, herken je deze vraag vast wel. Misschien blijft die vraag zelfs voortdurend ergens in je achterhoofd hangen:
‘Wat is de snelste manier om door deze bocht te komen?’
In Japan is er een legendarische autocoureur: Motoharu Kurosawa. Als je vraagt wie de grootste invloed heeft gehad op het circuitrijden in Japan, is zijn naam bijna altijd een van de eerste die valt.
In een van zijn boeken schreef hij: ‘Verdeel een bocht in een reeks bochtstralen, verbind die allemaal met perfecte cirkelbogen en je krijgt de ideale racelijn.’
Als Gan-san, zoals iedereen hem noemt, zoiets schrijft, snap je wel waarom dit jarenlang als de gangbare opvatting gold.
Tegenwoordig lijkt het er echter op dat de ideale racelijn toch niet helemaal een perfecte cirkelboog volgt. Dat heeft waarschijnlijk deels te maken met de ontwikkeling van auto’s en banden door de jaren heen. In veel situaties blijkt een wat meer V-vormige lijn zelfs sneller te zijn.
Maar waarom eigenlijk? Waarom kan een perfecte cirkelboog langzamer zijn dan de snelste racelijn?
In de loop der jaren heb ik allerlei verklaringen gehoord. ‘De afstand is korter.’ ‘Je kunt eerder weer op het gas.’
Die verklaringen zijn niet per se verkeerd. Maar ik was er zelf nooit eentje tegengekomen waarbij ik echt dacht: ‘Aha… nú snap ik het eindelijk.’
Totdat een vriend van me, een blogger die onder de naam Tatsu schrijft op een Japans sociaal netwerk voor autoliefhebbers, me onlangs wees op een idee uit The Perfect Corner van Adam Brouillard (Paradigm Shift Driver Development, 2015), een Engelstalig technisch boek.
Misschien helpt dat idee eindelijk een raadsel op te lossen waar ik al jaren mee rondloop.
Als het klopt, geeft het ons een verrassend helder inzicht in waarom de snelste racelijn daadwerkelijk de snelste is.
Dat betekent niet dat de snelste lijn op een circuit ineens verandert. Een snelle lijn blijft een snelle lijn. Wat verandert, is hoe we begrijpen waarom die lijn snel is.
Dat inzicht kan van pas komen voor rijinstructeurs, gymkhanarijders, ingenieurs die voertuigdynamica bestuderen en ontwikkelaars van zelfrijdende auto’s die ook op de grens van de bandengrip moeten kunnen functioneren.
En voor de rest van ons, gewone autoliefhebbers die zelf graag rijden… is het gewoon ontzettend interessant om te begrijpen waarom de snelste racelijn nu juist de snelste is.
Dus ik wil dit idee hier eens stap voor stap doornemen, ook om mijn eigen gedachten op een rijtje te zetten.
Hieronder staan de oorspronkelijke bronnen.
Het idee komt uit het Engelstalige technische boek The Perfect Corner. Tatsu heeft het vervolgens in een reeks Japanstalige blogartikelen uitgelegd. En nu maak ik die uitleg in het Japans wat eenvoudiger… om hem vervolgens weer naar het Engels te vertalen.
Een behoorlijke wereldreis, zou je zeggen. Helaas levert die precies nul frequentflyermijlen op.
Haha.
Bronnen
Optimizing the Racing Line Through a 180° Hairpin — Part 1
Optimizing the Racing Line Through a 180° Hairpin — Part 2
Optimizing the Racing Line Through a 180° Hairpin — Part 3
Optimizing the Racing Line Through a 180° Hairpin — Part 4
Optimizing the Racing Line Through a 180° Hairpin — Part 5
Optimizing the Racing Line Through a 180° Hairpin — Part 6
Optimizing the Racing Line Through a 180° Hairpin — Part 7
Optimizing the Racing Line Through a 180° Hairpin — Part 8
Optimizing the Racing Line Through a 180° Hairpin — Part 9
Optimizing the Racing Line Through a 180° Hairpin — Part 10
Optimizing the Racing Line Through a 180° Hairpin — Part 11
Optimizing the Racing Line Through a 180° Hairpin — Part 12
Optimizing the Racing Line Through a 180° Hairpin — Part 13
Om dit artikel een beetje overzichtelijk te houden, richt ik me op het grote geheel en laat ik de wiskundige details grotendeels achterwege.
Wil je precies weten hoe het allemaal in elkaar zit, dan raad ik je van harte aan om de artikelen van Tatsu te lezen.
Maar wat is dat idee dan precies?
Kort gezegd draait het om drie punten:
1. Druk het verschil tussen de snelheidsvector bij het ingaan en die bij het verlaten van de bocht uit als een vector.
2. Hoe minder tijd je nodig hebt voor die verandering, hoe sneller je door de bocht bent.
3. Om dat zo snel mogelijk voor elkaar te krijgen, moet je zo veel mogelijk van de beschikbare grip benutten in de richting van die verandering, terwijl je op de grens van de wrijvingscirkel blijft.
Dat klinkt misschien nog wat abstract. Laten we daarom eerst eens kijken wat het eigenlijk betekent om een verandering in snelheid als een vector weer te geven.
We beginnen met de afbeelding hieronder.
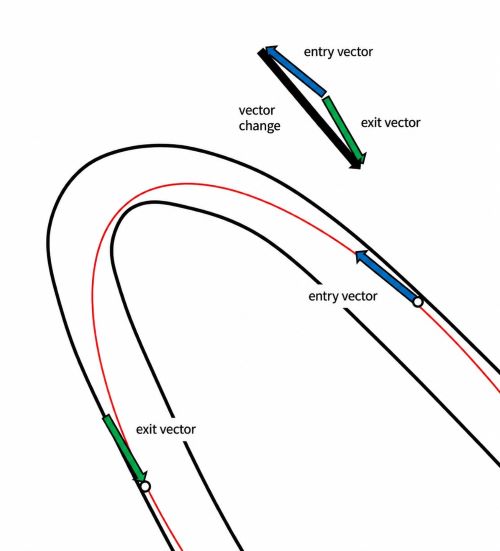
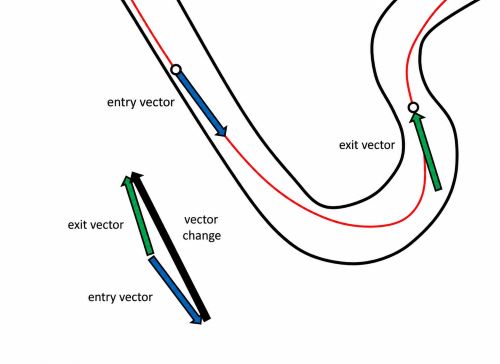
De blauwe pijl stelt de snelheidsvector bij het ingaan van de bocht voor, en de groene pijl die bij het verlaten van de bocht.
Als we die twee vectoren vergelijken, zien we welke verandering van de snelheidsvector nodig is tussen het ingaan en het verlaten van de bocht.
Die verandering wordt weergegeven door de zwarte pijl.
Nu weten we dus precies hoe die vectorverandering eruitziet, van het begin tot het einde van de bocht.
En hier draait het allemaal om: hoe sneller we die verandering tot stand kunnen brengen, hoe sneller we door de bocht kunnen.
Natuurlijk zit er een grens aan de grip van de banden. Een auto kan nu eenmaal niet meer grip benutten dan er beschikbaar is.
De vraag is dus: hoe kunnen we die beschikbare grip gebruiken om de snelheidsvector zo snel mogelijk te veranderen?
Kijk eens naar de volgende afbeelding.
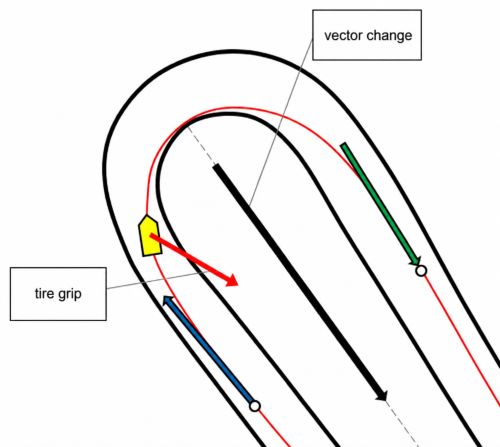
Stel je voor dat de auto zich op dit punt in bocht 2 van Takasu Circuit bevindt, een racecircuit in Japan.
De bestuurder is op dat moment bezig met trailbraking: terwijl hij de bocht instuurt, laat hij het rempedaal geleidelijk opkomen.
De banden leveren daardoor tegelijkertijd krachten in de lengte- en dwarsrichting van de auto.
Met andere woorden: de beschikbare grip wordt schuin benut.
Let nu eens op twee richtingen: de richting waarin de banden kracht uitoefenen (de rode pijl) en de richting van de benodigde vectorverandering (de zwarte pijl).
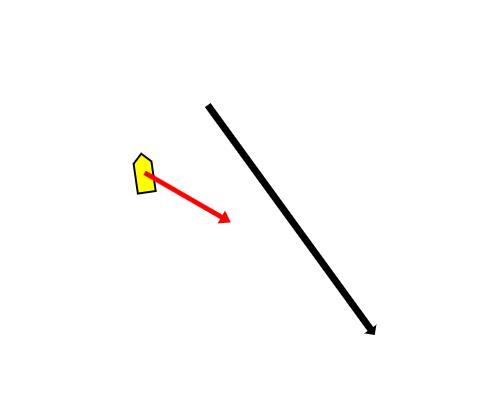
We gaan de bandenkracht ontbinden in twee componenten: één evenwijdig aan de zwarte pijl en één loodrecht daarop.
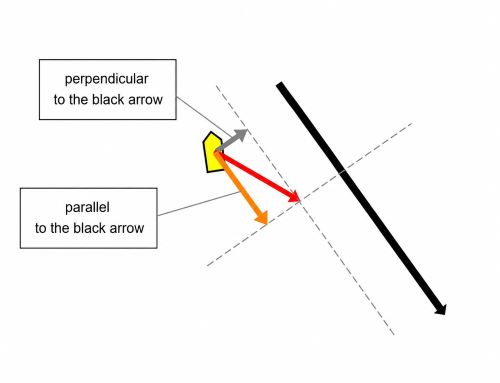
En als we dat doen, wordt iets heel belangrijks duidelijk.
We kunnen nu zien welk deel van de beschikbare bandenkracht daadwerkelijk bijdraagt aan de benodigde verandering van de snelheidsvector.
Precies! Hier gaat het om!
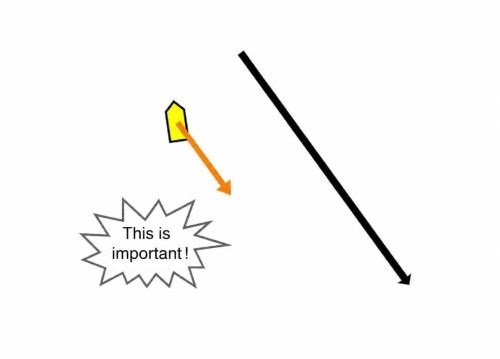
Als we die verandering zo snel mogelijk tot stand willen brengen, moeten we zo veel mogelijk van de beschikbare bandengrip in die richting gebruiken.
De oranje pijl geeft precies die component weer.
Hoe groter die oranje pijl, hoe meer die kracht helpt om de snelheidsvector in de gewenste richting te veranderen.
Maar… wacht eens even.
Stel dat we door een haarspeldbocht van 180 graden rijden.
Kijk eens naar de volgende animatie.
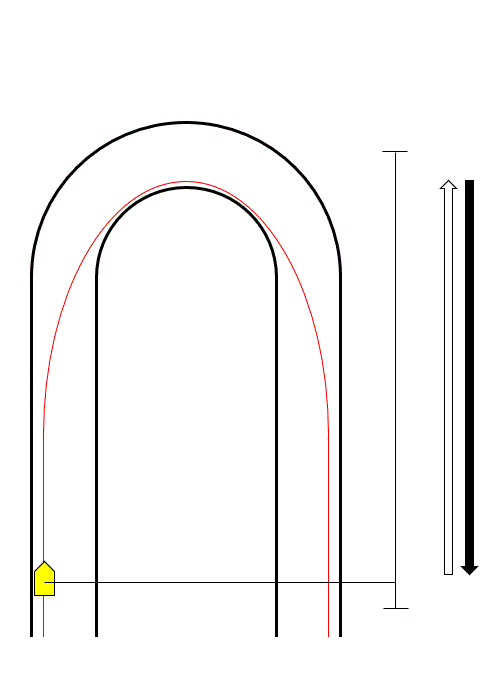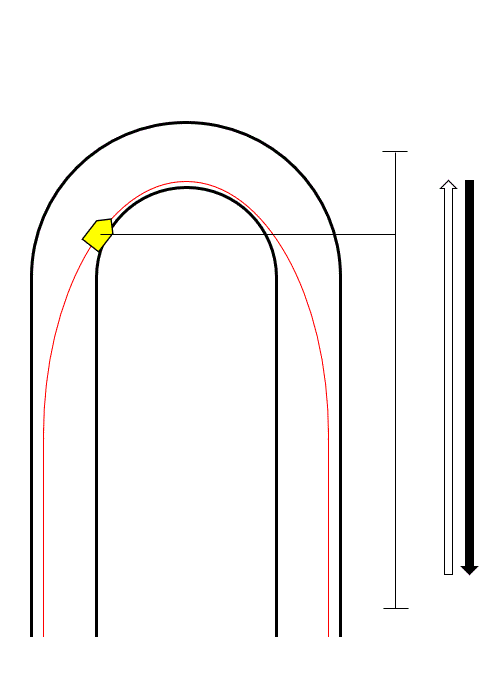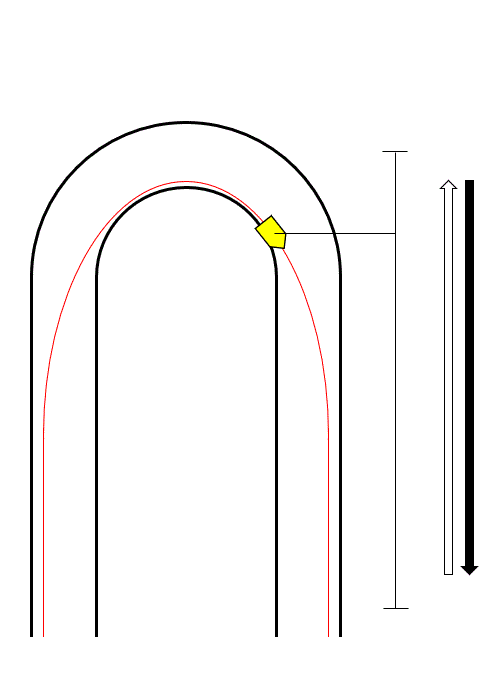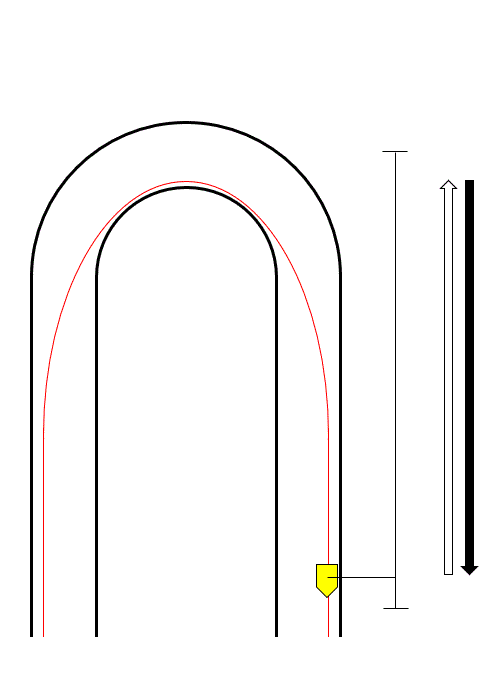
De benodigde verandering van de snelheidsvector tussen het ingaan en het verlaten van de bocht ziet er zo uit.
Kijk je naar de snelheidscomponent in de richting van de zwarte pijl, dan gaat die eerst de ene kant op en daarna de andere.
Het doel is om die verandering zo snel mogelijk tot stand te brengen.
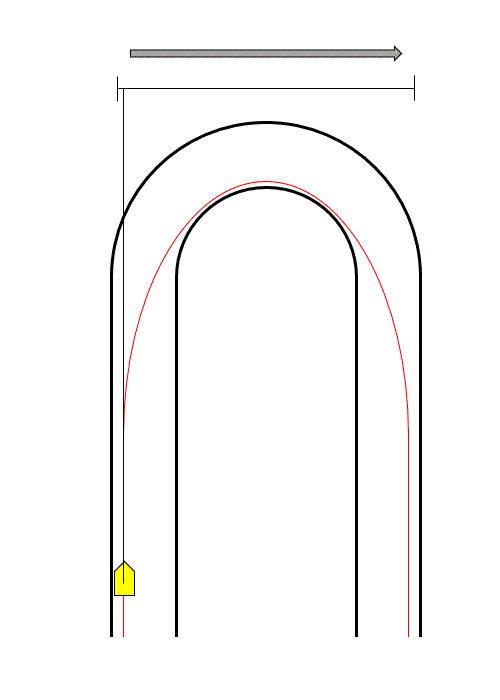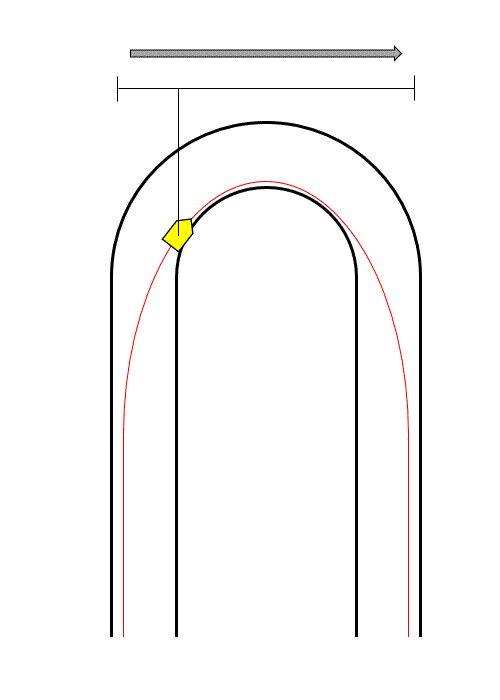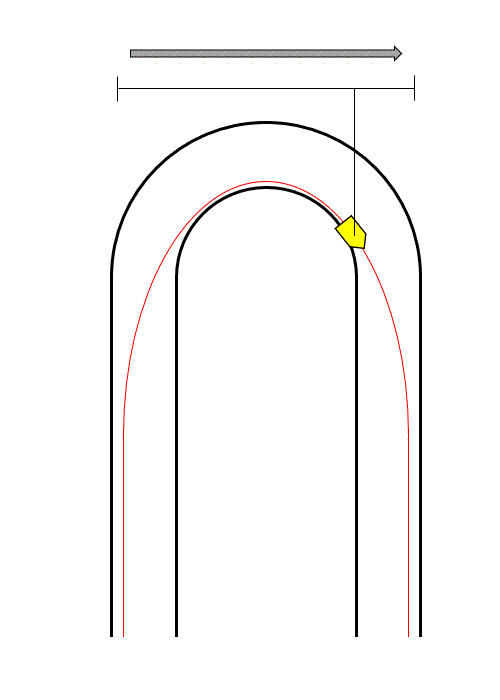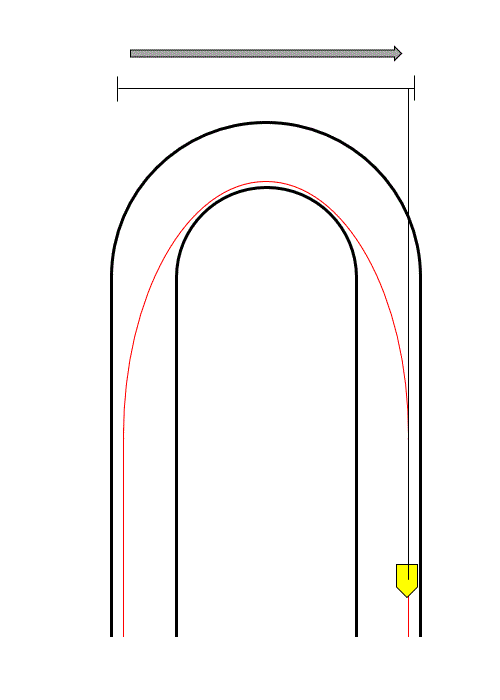
Maar er is natuurlijk een probleem.
Om daadwerkelijk door de bocht te komen, moet de auto ook zijwaarts bewegen.
(Opmerking 1: Met ‘evenwijdig’ en ‘loodrecht’ bedoel ik hier de richtingen ten opzichte van de zwarte pijl, dus de richting van de benodigde vectorverandering. Het gaat niet om de lengte- en dwarsrichting van de auto zelf.)
(Opmerking 2: Om aan te sluiten bij de oorspronkelijke artikelen van Tatsu, noem ik de richting van de zwarte pijl, dus de richting van de benodigde vectorverandering, vanaf nu de ‘richting van de bochtmiddellijn’.)
Omdat de auto ook zijwaarts moet bewegen, kunnen we niet alle beschikbare bandengrip inzetten in de richting van de bochtmiddellijn.
Een deel van de grip is nu eenmaal nodig om de zijwaartse beweging te realiseren waarmee de auto de bocht kan nemen.
En daar gaat het om: we moeten precies genoeg grip overhouden voor die zijwaartse beweging en de rest zo veel mogelijk gebruiken in de richting van de bochtmiddellijn.
En daarmee komen we eindelijk bij de racelijn zelf.
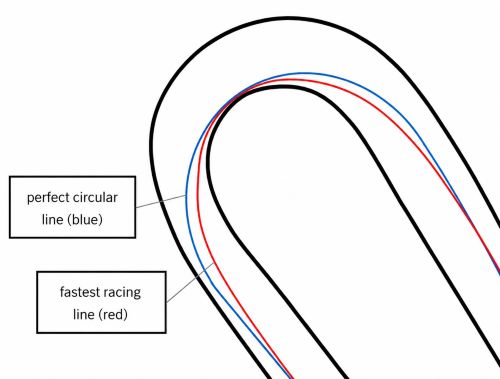
Stel dat de lijn die we tot nu toe hebben bekeken de snelste racelijn is. Laten we die dan eens vergelijken met een perfecte cirkelboog.
De blauwe lijn in de afbeelding stelt die cirkelboog voor.
Stel je voor dat de auto zich weer op hetzelfde punt bevindt als eerder.
Op de snelste racelijn gebruiken de banden op dat moment een relatief groot deel van hun beschikbare grip om af te remmen, terwijl ze tegelijkertijd de zijdelingse kracht leveren die nodig is om de racelijn te volgen.
Op de cirkelvormige lijn wordt op datzelfde punt echter vrijwel 100% van de beschikbare grip gebruikt om de bocht te nemen.
Daardoor blijft er nauwelijks of helemaal geen grip over om af te remmen.
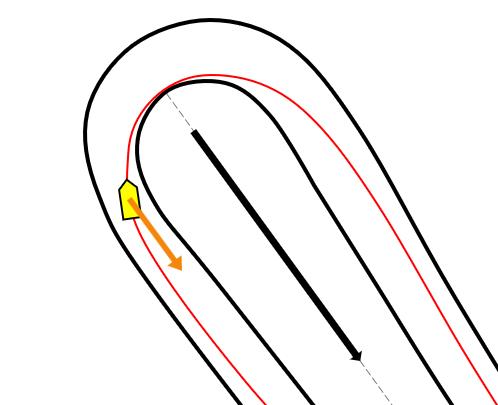
Laten we de bandenkrachten nu opnieuw ontbinden, ditmaal in een component in de richting van de bochtmiddellijn en een component loodrecht daarop.
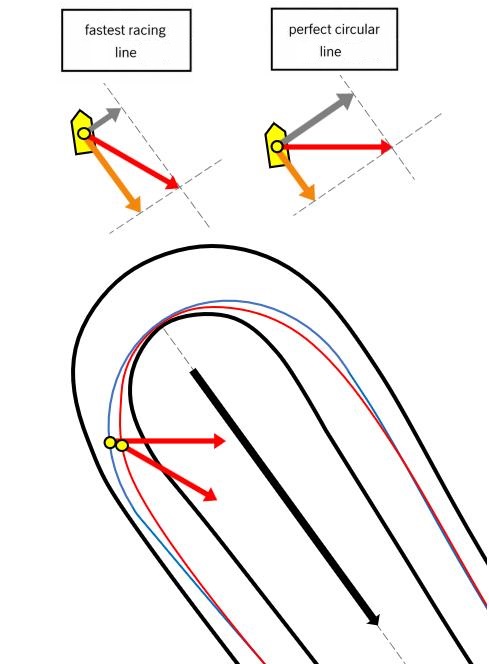
Kijk eens wat er gebeurt.
Bij de cirkelvormige lijn is de component van de bandenkracht in de richting van de bochtmiddellijn, de oranje pijl, kleiner.
Dat betekent dat de benodigde vectorverandering minder snel tot stand kan worden gebracht.
Met andere woorden: die verandering wordt niet in de kortst mogelijke tijd voltooid.
Laten we nu eens kijken naar de beweging loodrecht op de bochtmiddellijn.
Als de auto over een recht stuk rijdt, gaat hij natuurlijk gewoon rechtdoor. Ten opzichte van de richting van de bochtmiddellijn is zijn zijwaartse snelheid dan nul.
In de animatie is dat de auto helemaal links.
Vanaf daar neemt de zijwaartse snelheid toe, totdat die ongeveer halverwege de bocht een maximum bereikt. Daarna neemt de snelheid weer af, totdat de auto helemaal rechts in de animatie is aangekomen en de zijwaartse snelheid opnieuw nul is.
Overigens is die zijwaartse snelheid alleen precies halverwege de bocht gelijk aan de snelheid die de snelheidsmeter aangeeft.
Op alle andere punten zijn die twee verschillend, omdat de auto dan in een andere richting rijdt.
De snelheidsvector van de auto bestaat namelijk uit twee componenten: één in de richting van de bochtmiddellijn en één loodrecht daarop. Precies halverwege de bocht rijdt de auto volledig in die loodrechte richting en wijst hij ook precies in de richting waarin hij rijdt.
Maar laten we teruggaan naar het verschil tussen de twee racelijnen.
Een cirkelvormige lijn heeft meestal een grotere bochtstraal, waardoor de auto halverwege de bocht een hogere snelheid kan vasthouden.
De snelste racelijn is wat meer V-vormig en heeft halverwege de bocht doorgaans een iets lagere snelheid.
Waarom is die cirkelvormige lijn over de hele bocht gezien dan toch langzamer?
Het antwoord zit in die zijwaartse beweging.
Stel je voor dat de zijwaartse snelheid als volgt verandert:
Nul → versnellen → maximum → vertragen → nul.
Als die maximale zijwaartse snelheid erg hoog is, moet de auto eerst flink versnellen om die snelheid te bereiken.
Daarna moet hij net zo hard vertragen om weer op nul uit te komen.
Dat kost bandengrip.
En alle grip die daarvoor wordt gebruikt, kan niet worden ingezet om de benodigde vectorverandering te realiseren.
Bekijk het eens zo.
Die zijwaartse snelheid is aan het einde van de bocht toch weer nul.
Als je midden in de bocht een hoge zijwaartse snelheid opbouwt en die voor het verlaten van de bocht weer helemaal moet afbouwen, doe je dus iets wat niet rechtstreeks bijdraagt aan de benodigde verandering van de snelheidsvector tussen het begin en het einde van de bocht.
Hoe sterker je voor die zijwaartse beweging moet versnellen en vertragen, hoe meer grip dat kost.
En hoe meer grip daaraan opgaat, hoe minder er overblijft om de benodigde vectorverandering tot stand te brengen.
En toen viel bij mij eindelijk het kwartje.
Dáárom kan een perfecte cirkelboog langzamer zijn dan de snelste racelijn.
In dit artikel heb ik alleen het basisidee achter deze manier van denken willen uitleggen.
Om het begrijpelijk te houden, heb ik bewust gekozen voor een intuïtieve uitleg, zonder uitgebreide wiskundige afleidingen of concrete rekenvoorbeelden.
Misschien is het je opgevallen dat ik hier en daar wat dingen heb vereenvoudigd. Zoals ze zeggen: God zit in de details.
Wil je de theorie echt tot in de puntjes begrijpen, dan raad ik je van harte aan om de artikelen van Tatsu te lezen.
Of nog beter: het oorspronkelijke boek, The Perfect Corner.