Om du någon gång har kört på en racerbana har du säkert haft den här frågan någonstans i bakhuvudet: ”Vilken är den snabbaste vägen genom den här kurvan?”
I Japan finns en legendarisk racerförare som heter Motoharu Kurosawa. Frågar man vem som haft störst inflytande på bankörning i Japan är han nästan alltid ett av de första namnen som nämns. I en av sina böcker skrev han: ”Dela upp en kurva i en serie radier, bind ihop dem med perfekta cirkelbågar, så får du den ideala racinglinjen.”
När det kommer från en person som alla bara kallar ”Gan-san” är det lätt att förstå varför det här synsättet blev allmänt accepterat under så många år. I dag verkar vi däremot ha lärt oss att den ideala racinglinjen inte riktigt är en perfekt cirkel. En del av förklaringen är säkert hur mycket bilar och däck har utvecklats. I många situationer visar sig en något mer V-formad linje faktiskt vara snabbare.
Varför då? Varför kan en helt cirkelformad linje vara långsammare än den snabbaste racinglinjen? Jag har hört många förklaringar genom åren: ”Sträckan är kortare.” ”Man kan börja gasa tidigare.” De är inte nödvändigtvis fel, men jag hade personligen aldrig hört en förklaring som fick mig att tänka: ”Jaha… nu förstår jag äntligen.”
För inte så länge sedan berättade en vän som jag lärt känna via ett japanskt socialt nätverk för bilentusiaster – en bloggare som kallar sig Tatsu – om en idé från den engelskspråkiga fackboken The Perfect Corner av Adam Brouillard (Paradigm Shift Driver Development, 2015). Den kanske äntligen kan förklara den här gamla gåtan.
Om idén stämmer ger den ett ovanligt tydligt sätt att förstå varför den snabbaste racinglinjen faktiskt är snabbast. Det betyder inte att den snabbaste linjen runt varje bana plötsligt förändras. En snabb linje är fortfarande snabb. Det som förändras är hur vi tänker kring varför den är snabb. Det kan vara användbart för körinstruktörer, gymkhanatävlande, ingenjörer som studerar fordonsdynamik och utvecklare som arbetar med självkörande fordon som måste klara att köras nära däckens greppgräns.
Och för oss andra amatörförare är det helt enkelt fascinerande att förstå varför den snabbaste racinglinjen är snabbast. Så jag vill gå igenom idén här, delvis för att reda ut mina egna tankar. Originalkällorna finns nedan.
Konceptet kommer från den engelskspråkiga boken The Perfect Corner, som Tatsu senare förklarade på japanska i en serie blogginlägg. Nu tar jag hans förklaring, förenklar den på japanska… och översätter den tillbaka till engelska. Vilken resa runt jorden. Synd bara att jag inte fick en enda bonuspoäng hos flygbolagen för besväret. Haha.
The Perfect Corner
Optimizing the Racing Line Through a 180° Hairpin — Part 1
Optimizing the Racing Line Through a 180° Hairpin — Part 2
Optimizing the Racing Line Through a 180° Hairpin — Part 3
Optimizing the Racing Line Through a 180° Hairpin — Part 4
Optimizing the Racing Line Through a 180° Hairpin — Part 5
Optimizing the Racing Line Through a 180° Hairpin — Part 6
Optimizing the Racing Line Through a 180° Hairpin — Part 7
Optimizing the Racing Line Through a 180° Hairpin — Part 8
Optimizing the Racing Line Through a 180° Hairpin — Part 9
Optimizing the Racing Line Through a 180° Hairpin — Part 10
Optimizing the Racing Line Through a 180° Hairpin — Part 11
Optimizing the Racing Line Through a 180° Hairpin — Part 12
Optimizing the Racing Line Through a 180° Hairpin — Part 13
För att göra artikeln lätt att följa fokuserar jag på helheten och inte på varje matematisk detalj. Om du vill gå igenom det mer rigoröst rekommenderar jag varmt Tatsus artiklar.
Vad går idén ut på? Kort sagt handlar den om tre saker:
1. Beskriv förändringen i bilens hastighetsvektor från kurvans ingång till dess utgång med en enda vektor.
2. Ju snabbare du kan åstadkomma den här förändringen av hastighetsvektorn, desto snabbare tar du dig genom kurvan.
3. För att göra det på kortast möjliga tid bör du använda så mycket av däckets tillgängliga grepp som möjligt i samma riktning som vektorförändringen, samtidigt som du håller dig på gränsen för däckets friktionscirkel.
Det låter kanske fortfarande lite abstrakt. Så vi börjar med att se vad det egentligen innebär att beskriva förändringen i hastighet med en vektor. Titta först på figuren nedan.
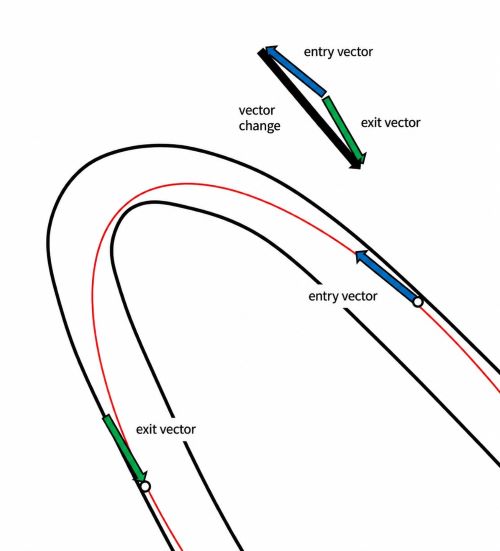
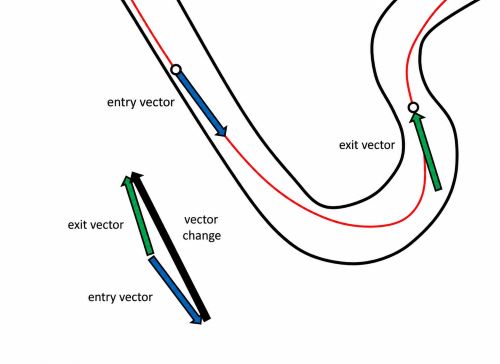
Den blå pilen visar hastighetsvektorn när bilen går in i kurvan, och den gröna pilen visar hastighetsvektorn när den går ut. Om vi jämför de båda vektorerna får vi fram hur bilens hastighetsvektor måste förändras mellan kurvans ingång och utgång. Det är den förändringen som den svarta pilen visar.
Nu vet vi alltså vilken förändring av hastighetsvektorn som krävs från kurvans ingång till dess utgång. Grundidén är enkel: ju snabbare vi kan genomföra den förändringen, desto snabbare kommer vi igenom kurvan. Däckens grepp är förstås begränsat, och bilen måste hålla sig inom den gränsen. Frågan blir därför: hur använder vi det tillgängliga greppet för att genomföra vektorförändringen så snabbt som möjligt?
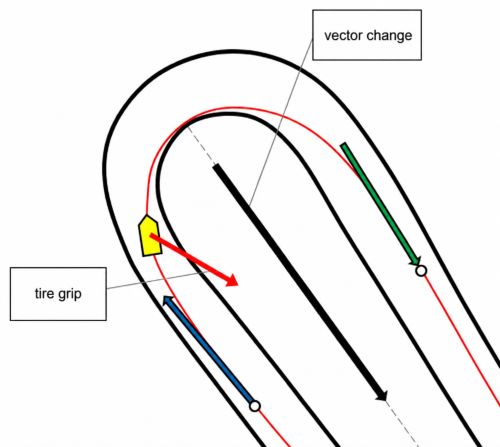
Titta på nästa figur. Föreställ dig att bilen befinner sig här i kurva 2 på Takasu Circuit, en japansk racerbana. Föraren bromsar in mot kurvan och lättar gradvis på bromsen samtidigt som bilen styrs in – alltså det som brukar kallas trail braking. Däcken skapar då både längsgående och sidgående krafter. Med andra ord används greppet diagonalt.
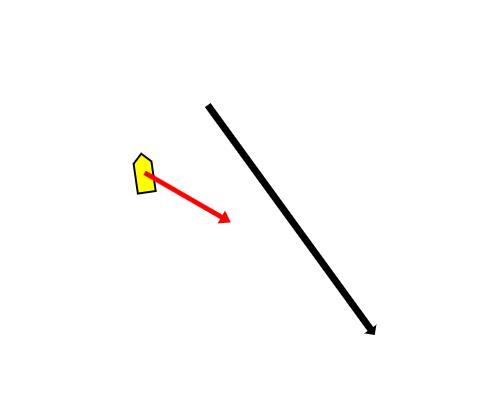
Titta nu på två riktningar: den riktning som däckkraften verkar i (den röda pilen) och riktningen för den nödvändiga vektorförändringen (den svarta pilen).
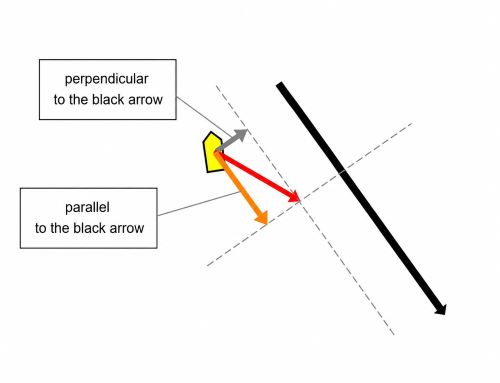
Dela nu upp däckkraften i två komponenter: en parallell med den svarta pilen och en vinkelrät mot den.
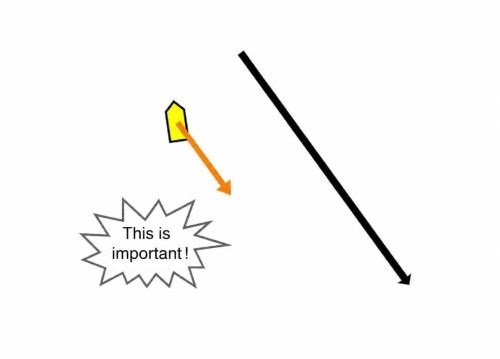
Nu blir något riktigt viktigt tydligt: vi ser hur mycket av däckets tillgängliga grepp som faktiskt bidrar till den nödvändiga förändringen av hastighetsvektorn. Det är ju precis det här som är poängen!
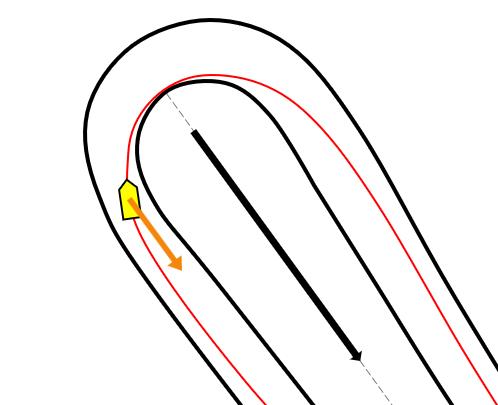
Om målet är att genomföra vektorförändringen på kortast möjliga tid bör vi använda så mycket av däckets grepp som möjligt i förändringens riktning. Den orange pilen visar just den komponenten. Ju större den är, desto effektivare bidrar däcket till vektorförändringen.
Men vänta lite.
Föreställ dig att vi kör genom en hårnålskurva på 180 grader. Titta på animationen.
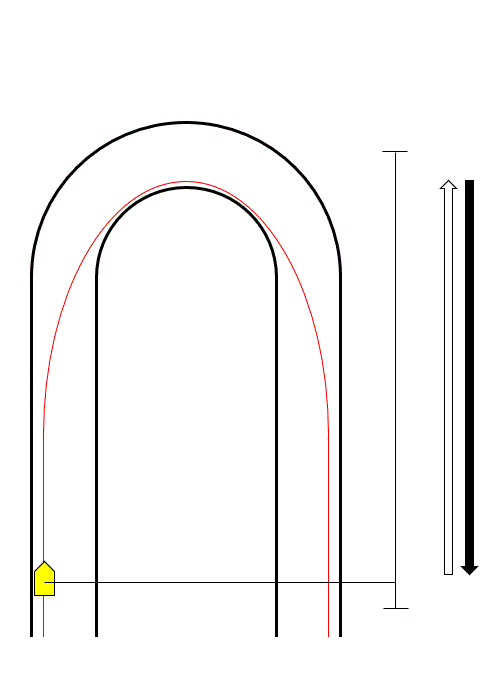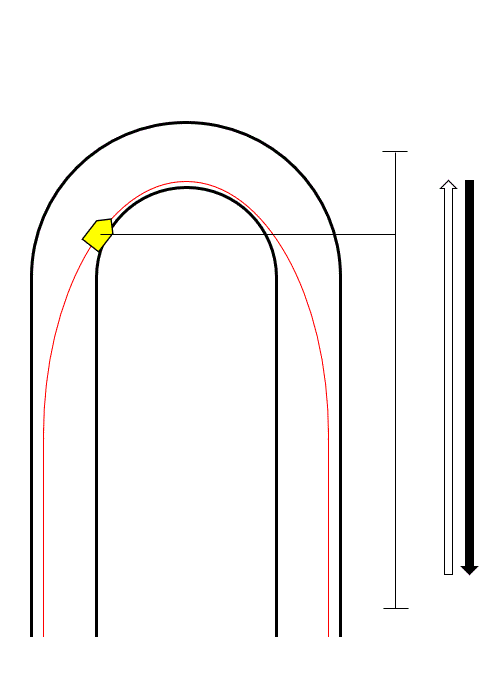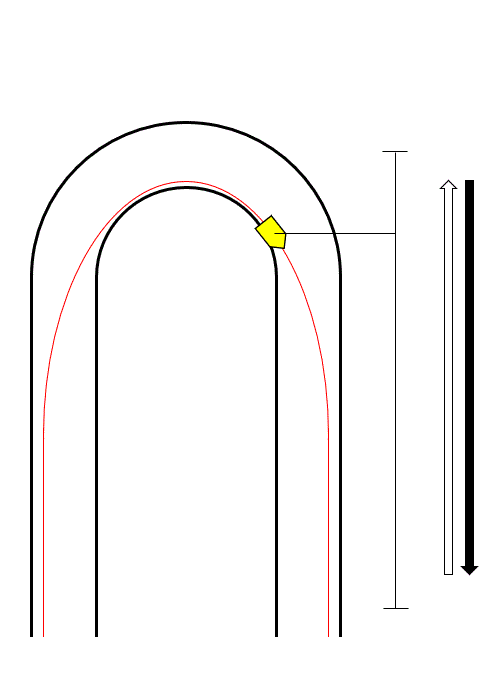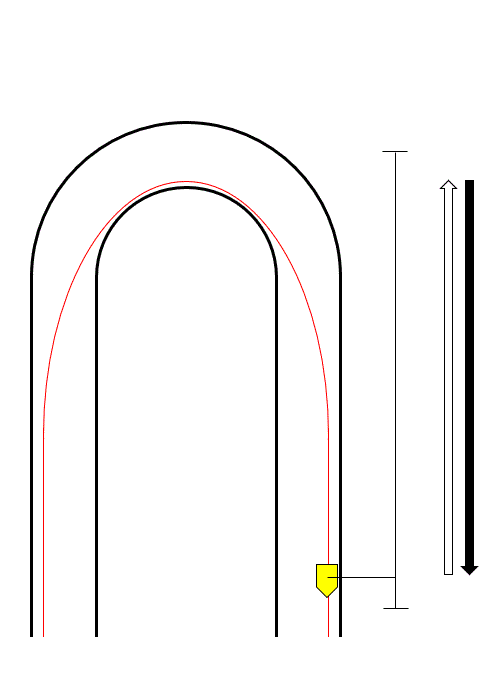
Den nödvändiga hastighetsförändringen mellan kurvans ingång och utgång ser ut så här. Om vi ser till hastighetsvektorns komponent längs den svarta pilen är den först riktad åt ena hållet och sedan åt det andra – ungefär som att åka ”dit” och sedan ”tillbaka”. Målet är att genomföra förändringen så snabbt som möjligt.
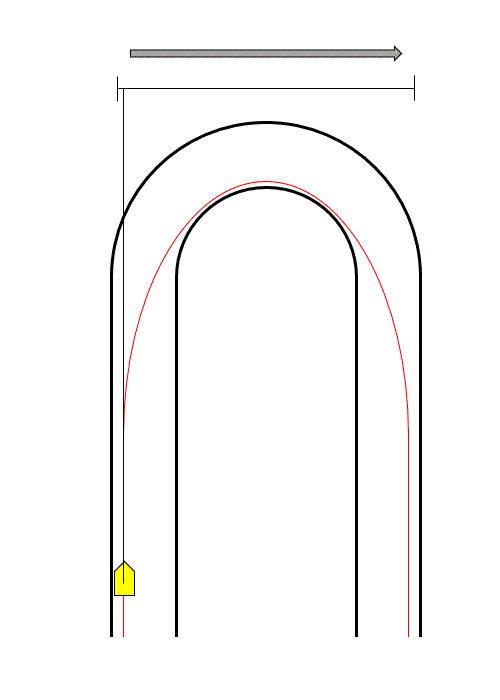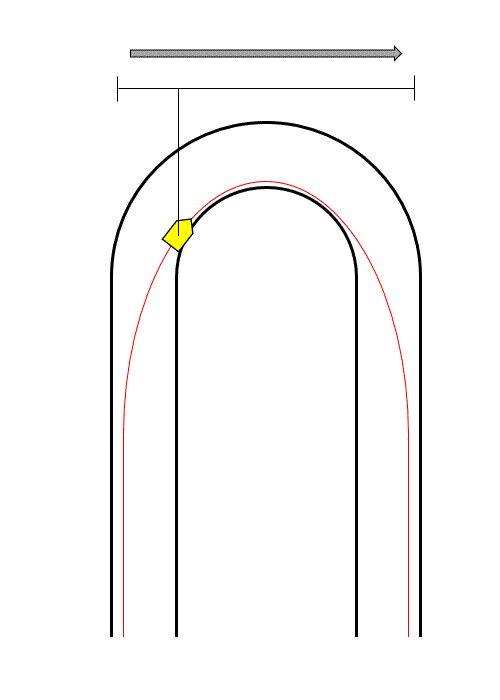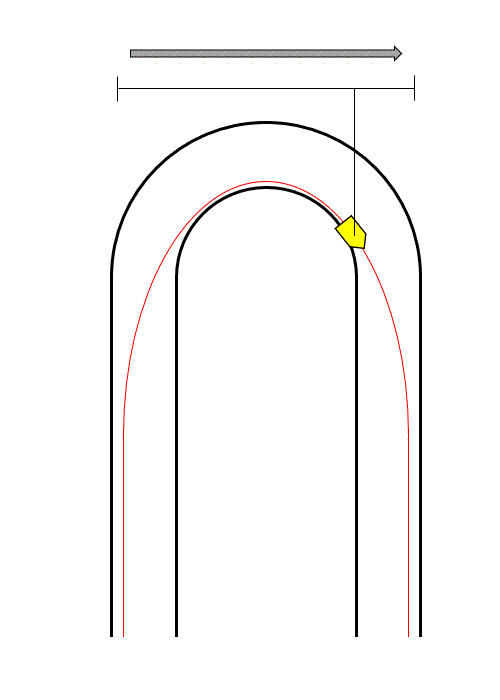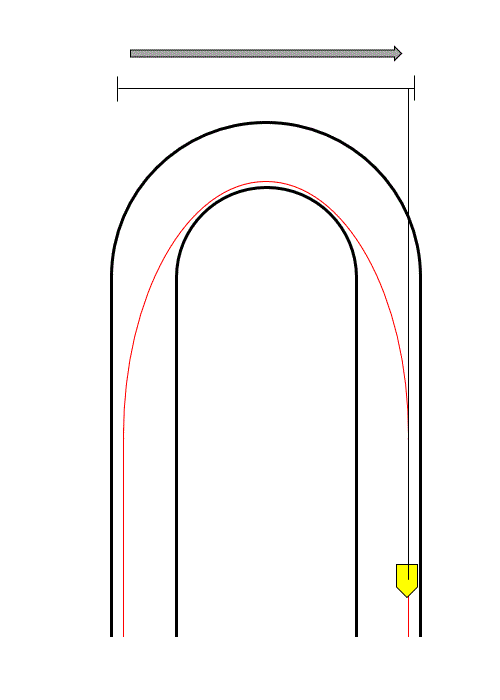
Men det finns ett uppenbart problem. Bilen måste också förflytta sig i sidled för att ta sig runt kurvan.
(Not 1: ”Parallell” och ”vinkelrät” syftar här på den svarta pilens riktning – den nödvändiga vektorförändringens riktning – inte på bilens egna längd- och sidriktningar.)
(Not 2: För att följa Tatsus originalartiklar kallar jag från och med nu riktningen för den svarta pilen, alltså den nödvändiga vektorförändringen, för ”riktningen längs kurvans mittlinje”.)
Eftersom bilen också måste röra sig i sidled kan den inte använda allt däckgrepp längs kurvans mittlinje. En del av greppet måste användas till den rörelse i sidled som krävs för att komma runt kurvan. Poängen är att vi ska använda så lite grepp som möjligt för den sidrörelse som krävs och sedan använda så mycket som möjligt av det återstående greppet i riktningen längs kurvans mittlinje.
Och nu kommer vi äntligen fram till själva racinglinjen.
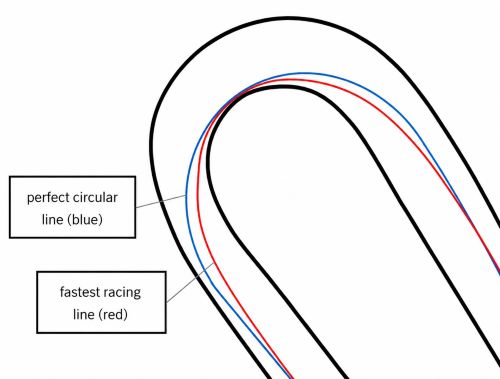
Anta att linjen vi har pratat om är den snabbaste racinglinjen. Låt oss jämföra den med en helt cirkelformad linje. Den cirkelformade linjen är markerad med blått i figuren. Tänk dig att bilen befinner sig på samma plats som tidigare. På den snabbaste racinglinjen använder däcken en ganska stor del av sitt grepp till retardation samtidigt som de skapar den sidkraft som krävs för att följa linjen.
På den cirkelformade linjen använder däcken däremot i princip 100 % av sitt tillgängliga grepp till sidkraft i kurvan just där. Då finns det väldigt lite eller inget grepp kvar för att bromsa.
Dela återigen upp däckkrafterna i två komponenter – en längs kurvans mittlinje och en vinkelrät mot den.
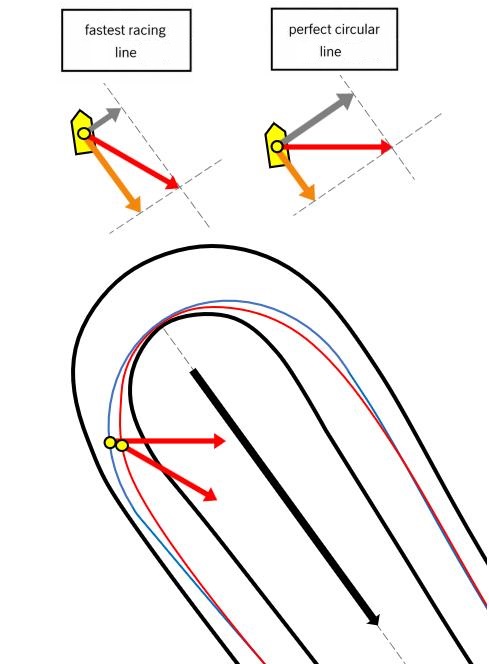
Ser du vad som händer? Däckkraftens komponent längs kurvans mittlinje – den orange pilen – är mindre för den cirkelformade linjen. Därför kan bilen inte åstadkomma den nödvändiga förändringen av hastighetsvektorn lika snabbt. Förändringen kan alltså inte ske på kortast möjliga tid.
Låt oss också tänka på rörelsen vinkelrätt mot kurvans mittlinje.
När bilen kör på en raksträcka rör den sig förstås rakt fram. I förhållande till riktningen längs kurvans mittlinje är hastigheten i sidled noll. I animationen är det bilen längst till vänster. Sedan ökar hastigheten i sidled och når sitt maximum ungefär mitt i kurvan. Därefter minskar den igen. När bilen når längst till höger är hastigheten i sidled åter noll.
En sak till: det är bara mitt i kurvan som hastigheten vinkelrätt mot kurvans mittlinje är lika stor som farten på hastighetsmätaren. På andra ställen skiljer de sig åt eftersom bilen färdas i en annan riktning. Bilens hastighetsvektor kan delas upp i en komponent längs kurvans mittlinje och en vinkelrät mot den. Just mitt i kurvan pekar hela hastighetsvektorn i den vinkelräta riktningen.
Tillbaka till skillnaden mellan de två linjerna. En cirkelformad linje har vanligtvis större kurvradie, vilket gör att bilen kan hålla högre fart mitt i kurvan. Den snabbaste racinglinjen är mer V-formad och ger ofta något lägre fart där.
Varför förlorar den cirkelformade linjen ändå totalt sett? Svaret ligger i sidrörelsen.
Tänk dig hur rörelsen i sidled ser ut: först är hastigheten i sidled noll, sedan ökar den till sitt maximum, minskar igen och är till slut tillbaka på noll. Om topphastigheten i sidled är mycket hög måste bilen accelerera kraftigt för att nå den och sedan bromsa lika kraftigt för att komma tillbaka till noll. Det förbrukar däckgrepp. Varje del av greppet som används till det kan inte användas för den nödvändiga vektorförändringen.
Hastigheten i sidled är ändå noll vid slutet. Att bygga upp en stor hastighet i sidled mitt i kurvan och sedan ta bort den före kurvutgången är alltså arbete som inte direkt bidrar till den nödvändiga förändringen från hastighetsvektorn vid ingången till vektorn vid utgången.
Ju större den onödiga accelerationen och inbromsningen blir, desto mer grepp går åt. Och ju mer grepp som förbrukas där, desto mindre återstår för att genomföra vektorförändringen.
Där föll bitarna på plats. Det är därför en helt cirkelformad linje kan vara långsammare än den snabbaste racinglinjen.
Den här artikeln har bara introducerat grundidén bakom det här sättet att tänka. För tydlighetens skull har jag hållit förklaringen intuitiv och hoppat över detaljerade matematiska härledningar och numeriska exempel. En del läsare kanske märker att jag förenklat några saker. Som man brukar säga: Gud finns i detaljerna.
Om du vill fördjupa dig i teorin rekommenderar jag starkt Tatsus artiklar – eller ännu hellre originalboken The Perfect Corner.