Kalau kalian pernah mengemudi di sirkuit, mungkin pertanyaan ini sering terlintas di benak kalian:
“Bagaimana caranya melewati tikungan ini secepat mungkin?”
Di Jepang, ada pembalap profesional legendaris bernama Motoharu Kurosawa. Kalau bicara soal tokoh paling berpengaruh di dunia balap sirkuit Jepang, namanya hampir pasti langsung muncul.
Dalam salah satu bukunya, ia pernah menulis: “Bagi sebuah tikungan menjadi beberapa bagian berdasarkan radiusnya, lalu hubungkan semuanya dengan busur lingkaran sempurna. Hasilnya adalah garis balap yang ideal.”
Kalau yang mengatakan itu adalah sosok yang akrab dipanggil “Gan-san”, tidak heran kalau pandangan tersebut diterima luas selama bertahun-tahun.
Namun, sekarang tampaknya kita mulai memahami bahwa garis balap ideal tidak selalu mengikuti busur lingkaran sempurna. Mungkin perkembangan mobil dan ban selama bertahun-tahun juga turut berperan. Dalam banyak situasi, garis yang agak menyerupai huruf V justru bisa lebih cepat.
Mengapa bisa begitu? Mengapa garis yang membentuk lingkaran sempurna bisa lebih lambat daripada garis balap tercepat?
Selama bertahun-tahun, saya mendengar bermacam-macam penjelasan. “Jarak tempuhnya lebih pendek.” “Bisa mulai menginjak gas lebih awal.”
Penjelasan seperti itu belum tentu salah. Hanya saja, saya pribadi belum pernah menemukan penjelasan yang benar-benar membuat saya berpikir, “Oh… jadi begitu rupanya!”
Sampai belum lama ini, seorang teman dari jejaring sosial otomotif Jepang, seorang blogger yang dikenal dengan nama Tatsu, memperkenalkan sebuah gagasan dari buku teknis berbahasa Inggris, The Perfect Corner, karya Adam Brouillard (Paradigm Shift Driver Development, 2015). Gagasan itu mungkin bisa menjawab pertanyaan yang sudah lama membuat saya penasaran.
Kalau gagasan tersebut benar, kita bisa memahami dengan sangat jelas mengapa garis balap tercepat memang menjadi yang tercepat.
Bukan berarti garis tercepat di setiap sirkuit tiba-tiba berubah. Garis yang cepat tetaplah garis yang cepat. Yang berubah adalah cara kita memahami mengapa garis tersebut bisa cepat.
Pemahaman seperti ini mungkin akan bermanfaat bagi instruktur mengemudi, peserta gymkhana, insinyur yang mempelajari dinamika kendaraan, maupun pengembang kendaraan otonom yang harus bekerja mendekati batas kemampuan grip ban.
Dan bagi kita yang hanya pembalap amatir… memahami alasan di balik cepatnya sebuah garis balap tentu menarik sekali.
Jadi, sekalian menata kembali pemahaman saya sendiri, saya ingin mencoba menjelaskan gagasan ini.
Sumber-sumber aslinya saya cantumkan di bawah ini.
Gagasan ini berasal dari buku teknis berbahasa Inggris The Perfect Corner. Tatsu kemudian menjelaskannya dalam serangkaian tulisan blog berbahasa Jepang. Sekarang saya mengambil penjelasan tersebut, menyederhanakannya dalam bahasa Jepang… lalu menerjemahkannya kembali ke bahasa Inggris.
Lumayan juga perjalanannya keliling dunia. Sayangnya, tidak menghasilkan satu pun poin frequent flyer. Haha.
Referensi:
Mengoptimalkan Garis Balap di Tikungan Hairpin 180° — Bagian 1
Mengoptimalkan Garis Balap di Tikungan Hairpin 180° — Bagian 2
Mengoptimalkan Garis Balap di Tikungan Hairpin 180° — Bagian 3
Mengoptimalkan Garis Balap di Tikungan Hairpin 180° — Bagian 4
Mengoptimalkan Garis Balap di Tikungan Hairpin 180° — Bagian 5
Mengoptimalkan Garis Balap di Tikungan Hairpin 180° — Bagian 6
Mengoptimalkan Garis Balap di Tikungan Hairpin 180° — Bagian 7
Mengoptimalkan Garis Balap di Tikungan Hairpin 180° — Bagian 8
Mengoptimalkan Garis Balap di Tikungan Hairpin 180° — Bagian 9
Mengoptimalkan Garis Balap di Tikungan Hairpin 180° — Bagian 10
Mengoptimalkan Garis Balap di Tikungan Hairpin 180° — Bagian 11
Mengoptimalkan Garis Balap di Tikungan Hairpin 180° — Bagian 12
Mengoptimalkan Garis Balap di Tikungan Hairpin 180° — Bagian 13
Agar artikel ini mudah diikuti, saya akan lebih fokus pada gambaran besarnya daripada membahas setiap detail matematis.
Kalau ingin mempelajari penjelasan yang benar-benar mendalam, saya sangat menyarankan kalian membaca tulisan-tulisan Tatsu.
Jadi, apa sebenarnya gagasan yang saya maksud?
Singkatnya, ada tiga poin utama.
1. Nyatakan perubahan vektor kecepatan mobil dari saat masuk hingga keluar tikungan.
2. Semakin singkat waktu yang dibutuhkan untuk menghasilkan perubahan vektor tersebut, semakin cepat mobil bisa melewati tikungan.
3. Agar perubahan itu terjadi dalam waktu sesingkat mungkin, gunakan sebanyak mungkin grip ban ke arah perubahan vektor tersebut, sambil tetap berada di batas lingkaran traksi ban.
Mungkin penjelasan ini masih terdengar agak abstrak. Jadi, mari kita lihat terlebih dahulu apa maksudnya menyatakan perubahan kecepatan dalam bentuk vektor.
Perhatikan diagram di bawah ini.
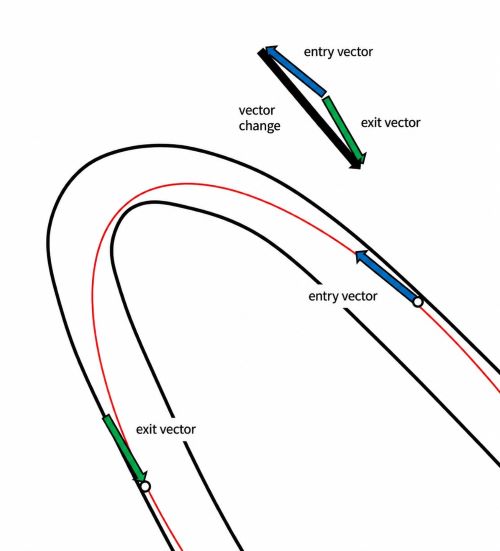
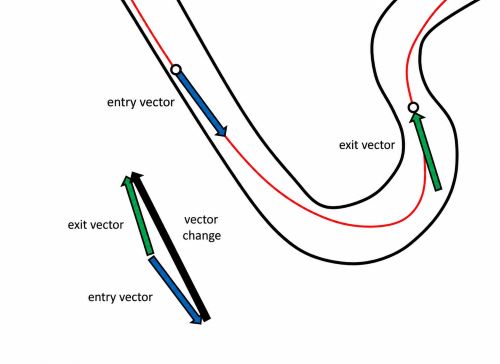
Panah biru menunjukkan vektor kecepatan mobil saat masuk tikungan, sedangkan panah hijau menunjukkan vektor kecepatan saat keluar tikungan.
Coba kita bandingkan kedua vektor itu. Dari situ, kita bisa melihat seberapa besar dan ke arah mana vektor kecepatan mobil harus berubah sejak masuk hingga keluar tikungan.
Perubahan itulah yang ditunjukkan oleh panah hitam.
Sekarang kita sudah mengetahui perubahan vektor kecepatan yang harus terjadi dari masuk hingga keluar tikungan.
Inti gagasannya sederhana: semakin cepat perubahan vektor tersebut bisa dicapai, semakin cepat pula mobil bisa melewati tikungan.
Tentu saja, kemampuan grip ban ada batasnya. Mobil hanya bisa bergerak dalam batas kemampuan tersebut.
Jadi, pertanyaannya adalah: bagaimana cara memanfaatkan grip yang tersedia agar perubahan vektor tadi bisa terjadi secepat mungkin?
Coba perhatikan diagram berikutnya.
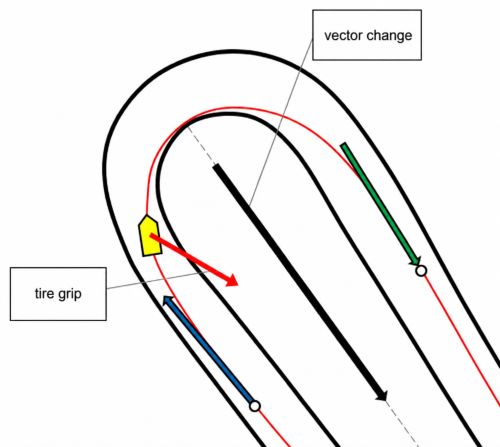
Bayangkan mobil sedang berada di posisi yang ditunjukkan pada Tikungan 2 Sirkuit Takasu, sebuah sirkuit di Jepang.
Saat itu, pengemudi sedang melakukan trail braking, yaitu melepas tekanan pedal rem secara bertahap sambil membelokkan setir memasuki tikungan.
Ban pun menghasilkan gaya longitudinal dan lateral secara bersamaan. Dengan kata lain, resultan gaya ban mengarah serong.
Sekarang perhatikan dua arah berikut: arah gaya yang dihasilkan ban (panah merah) dan arah perubahan vektor kecepatan yang diperlukan (panah hitam).
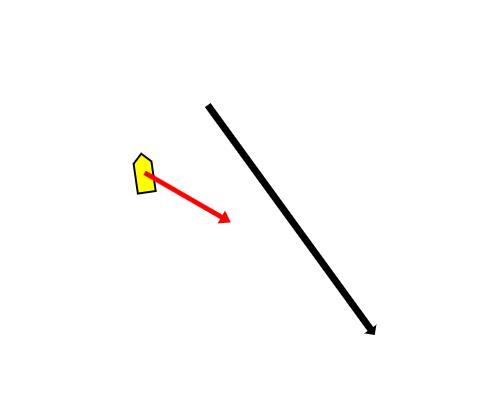
Mari kita uraikan gaya ban menjadi dua komponen: satu searah dengan panah hitam, dan satu lagi tegak lurus terhadapnya.
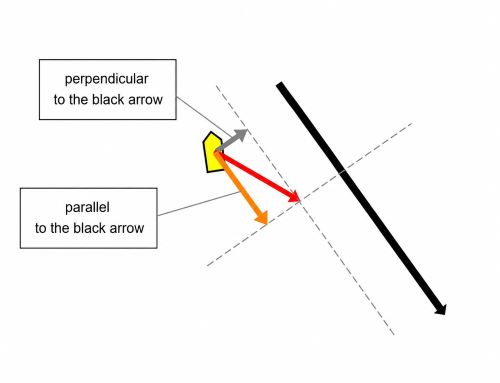
Setelah diuraikan seperti ini, ada sesuatu yang sangat penting yang bisa kita lihat.
Kita bisa mengetahui seberapa besar bagian dari gaya ban yang benar-benar digunakan untuk menghasilkan perubahan vektor kecepatan yang diperlukan.
Nah, ini dia! Inilah bagian pentingnya!
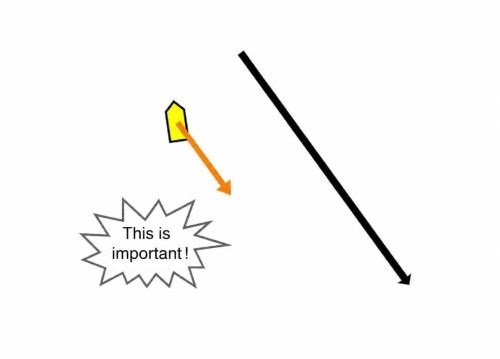
Kalau kita ingin menyelesaikan perubahan vektor tersebut dalam waktu sesingkat mungkin, kita perlu menggunakan sebanyak mungkin kemampuan grip ban ke arah perubahan vektor tadi.
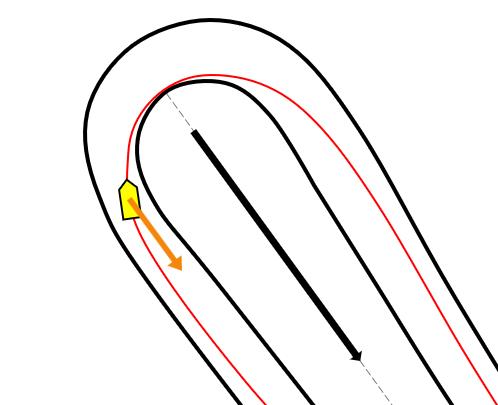
Komponen itulah yang ditunjukkan oleh panah oranye.
Semakin panjang panah oranye, semakin besar kontribusi gaya ban terhadap perubahan vektor yang kita inginkan.
Tapi… tunggu sebentar.
Misalkan kita sedang melewati tikungan hairpin 180°.
Coba perhatikan animasi berikut.
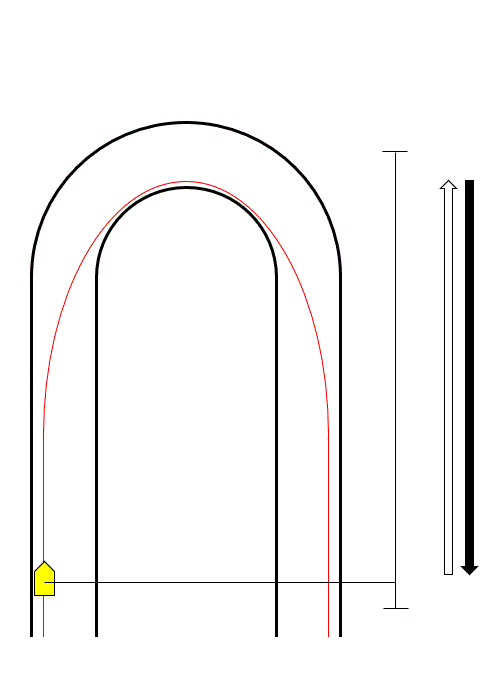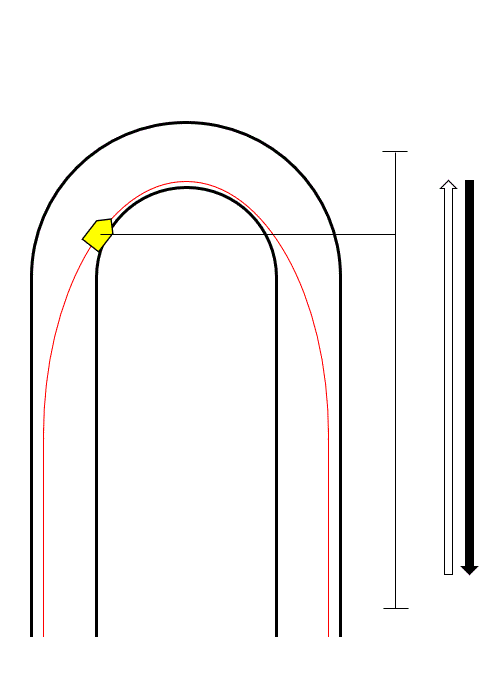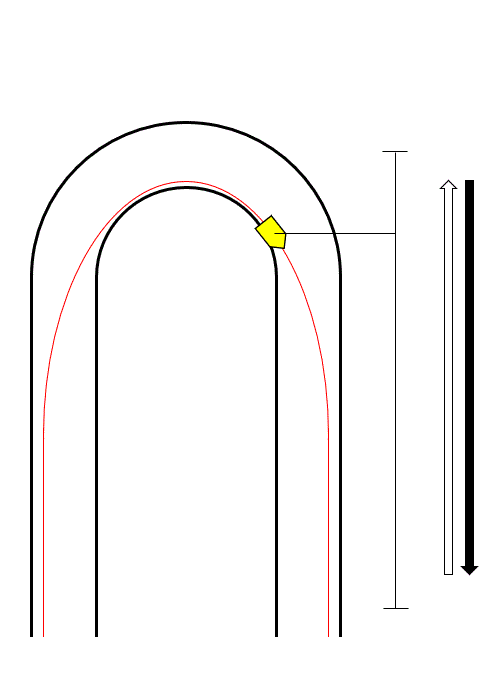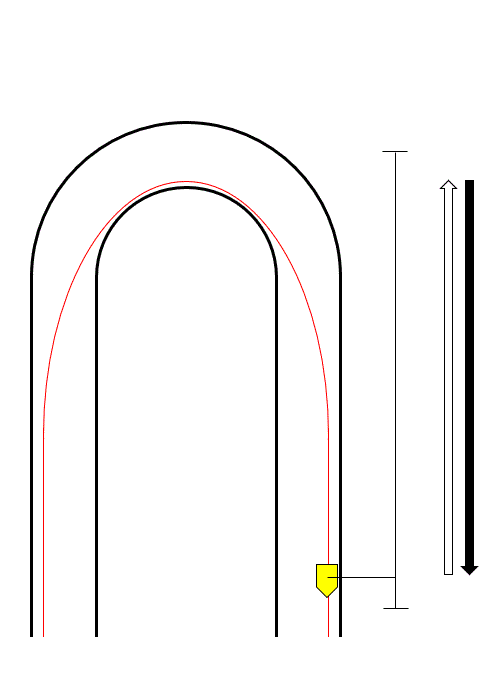
Perubahan vektor kecepatan yang diperlukan dari masuk hingga keluar tikungan terlihat seperti ini. Jika kita melihat komponen kecepatan mobil sepanjang arah panah hitam, awalnya komponen itu mengarah ke satu sisi, lalu berbalik ke arah sebaliknya.
Tujuan kita adalah menyelesaikan perubahan vektor itu secepat mungkin.
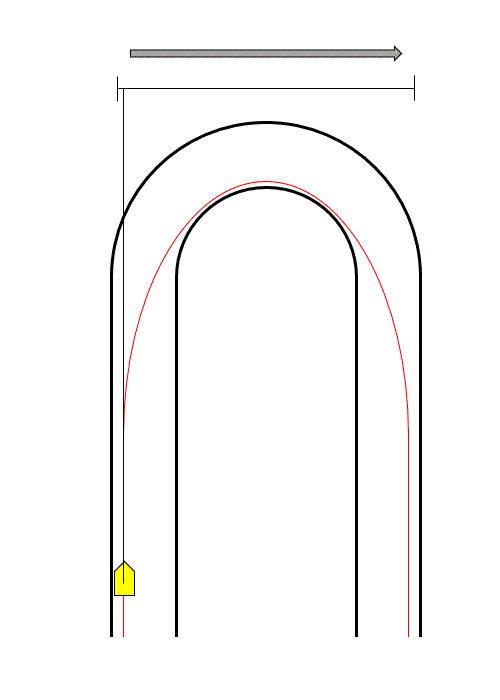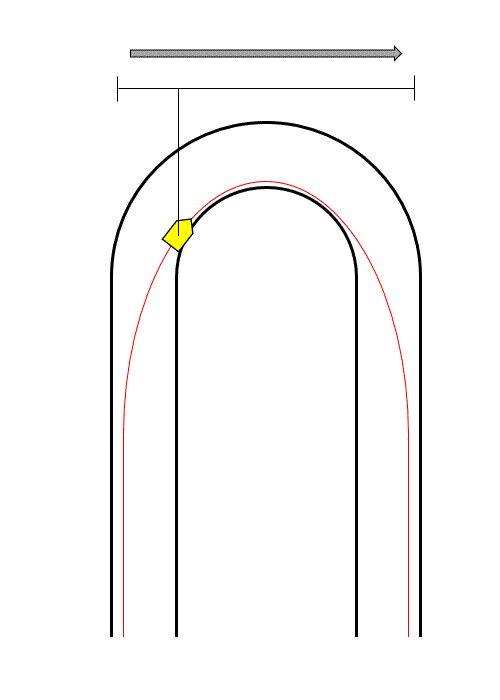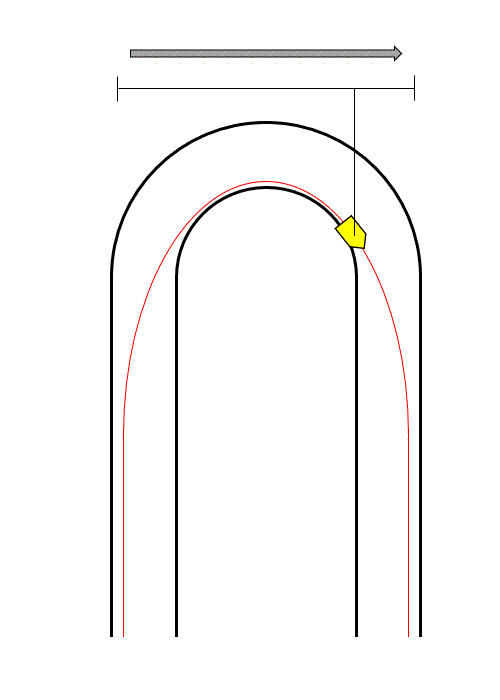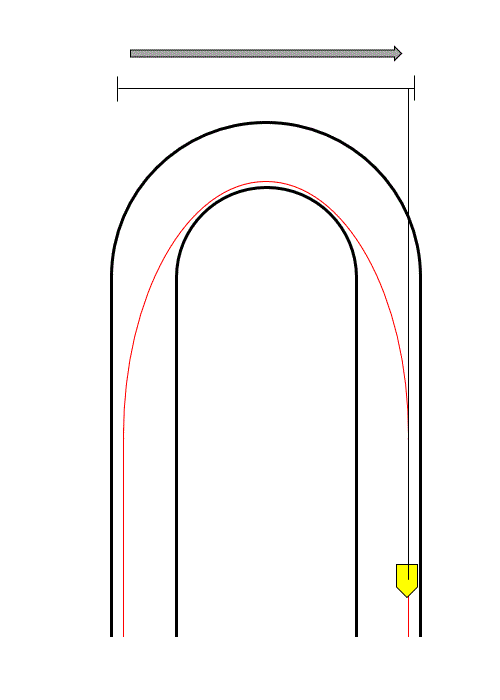
Namun, ada satu hal yang tidak boleh kita lupakan. Mobil juga harus bergerak ke samping agar bisa melewati tikungan tersebut.
Catatan 1: Yang dimaksud dengan arah “sejajar” dan “tegak lurus” di sini adalah arah relatif terhadap panah hitam, yaitu arah perubahan vektor kecepatan yang diperlukan. Bukan arah longitudinal dan lateral relatif terhadap bodi mobil.
Catatan 2: Mengikuti istilah yang digunakan Tatsu dalam artikel aslinya, mulai sekarang arah panah hitam, yaitu arah perubahan vektor kecepatan tersebut, akan saya sebut sebagai arah garis tengah tikungan.
Karena mobil juga harus bergerak ke samping, kita tidak bisa menggunakan seluruh kemampuan grip ban hanya ke arah garis tengah tikungan.
Sebagian grip tetap harus digunakan untuk menghasilkan gerakan ke samping yang diperlukan agar mobil bisa berbelok.
Jadi, setelah menggunakan grip seminimal mungkin untuk menghasilkan gerakan ke samping yang diperlukan, kita perlu memanfaatkan sebanyak mungkin sisanya untuk menghasilkan gaya searah garis tengah tikungan.
Nah, akhirnya kita sampai juga pada pembahasan tentang garis balap.
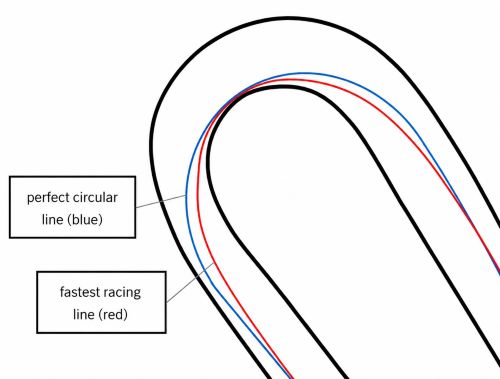
Anggap saja garis yang tadi kita bahas adalah garis balap tercepat. Sekarang mari kita bandingkan dengan garis yang membentuk busur lingkaran sempurna.
Pada diagram, garis melingkar tersebut ditunjukkan dengan warna biru.
Bayangkan mobil berada di posisi yang sama seperti sebelumnya.
Pada garis balap tercepat, ban menggunakan bagian yang relatif besar dari kemampuan grip-nya untuk memperlambat mobil, sambil tetap menghasilkan gaya lateral yang dibutuhkan untuk mengikuti tikungan.
Sebaliknya, pada garis melingkar, di titik tersebut ban pada dasarnya menggunakan 100% kemampuan grip yang tersedia untuk berbelok.
Akibatnya, hampir tidak ada, atau bahkan sama sekali tidak ada, grip yang tersisa untuk memperlambat mobil.
Sekarang mari kita uraikan lagi gaya ban menjadi dua komponen, yaitu komponen searah garis tengah tikungan dan komponen yang tegak lurus terhadapnya.
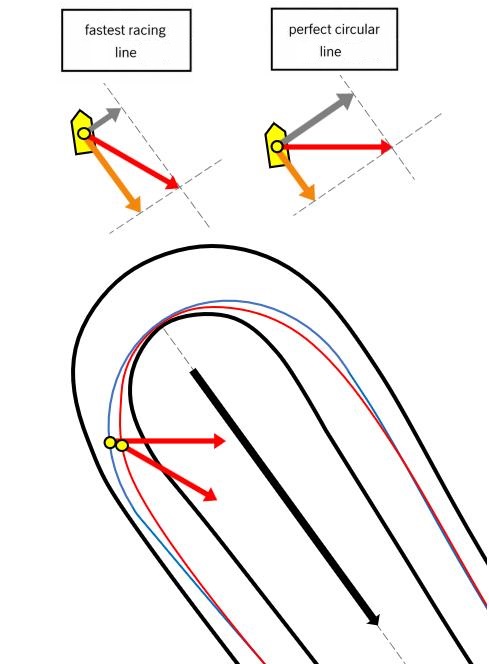
Perhatikan hasilnya.
Kalau mengikuti garis melingkar, ternyata komponen gaya ban yang searah garis tengah tikungan (panah oranye) lebih kecil.
Artinya, perubahan vektor kecepatan yang diperlukan tidak bisa dicapai secepat pada garis balap tercepat.
Dengan kata lain, perubahan tersebut tidak bisa diselesaikan dalam waktu sesingkat mungkin.
Sekarang mari kita pikirkan sebentar tentang gerakan mobil yang tegak lurus terhadap garis tengah tikungan.
Ketika mobil melaju di lintasan lurus, tentu saja mobil bergerak lurus ke depan. Jadi, relatif terhadap arah garis tengah tikungan, komponen kecepatan ke sampingnya adalah nol.
Dalam animasi tadi, ini adalah kondisi ketika mobil berada di posisi paling kiri.
Dari sana, komponen kecepatan ke samping meningkat hingga mencapai nilai maksimumnya di sekitar tengah tikungan. Kemudian, nilainya menurun lagi.
Ketika mobil mencapai posisi paling kanan, komponen kecepatan ke samping tersebut kembali menjadi nol.
Ngomong-ngomong, ada hal menarik di sini.
Kecepatan ke samping yang kita bicarakan ini hanya sama dengan kecepatan yang ditunjukkan speedometer ketika mobil berada tepat di tengah tikungan.
Di posisi lain, nilainya berbeda karena arah gerak mobil juga berbeda.
Pada dasarnya, kecepatan mobil merupakan gabungan dari komponen kecepatan sepanjang arah garis tengah tikungan dan komponen yang tegak lurus terhadapnya. Di titik tengah tikungan, arah gerak mobil sejajar dengan arah yang tegak lurus terhadap garis tengah tikungan.
Sekarang, kembali lagi ke perbedaan kedua garis balap tadi.
Biasanya, garis yang membentuk lingkaran sempurna memiliki radius belok yang lebih besar. Karena itu, mobil bisa mempertahankan kecepatan yang lebih tinggi saat melewati bagian tengah tikungan.
Sebaliknya, garis balap tercepat yang cenderung berbentuk V biasanya memiliki kecepatan sedikit lebih rendah di bagian tengah tikungan.
Lalu mengapa, secara keseluruhan, garis melingkar justru lebih lambat?
Jawabannya berkaitan dengan gerakan ke samping tadi.
Bayangkan perubahan kecepatan ke samping seperti ini:
Nol → bertambah cepat → mencapai maksimum → melambat → kembali nol.
Kalau kecepatan ke samping maksimum itu sangat tinggi, mobil harus menghasilkan percepatan yang jauh lebih besar untuk mencapainya.
Setelah itu, mobil juga harus menghasilkan perlambatan yang sama besarnya agar komponen kecepatan tersebut kembali menjadi nol.
Semua itu membutuhkan grip ban.
Dan setiap bagian dari kemampuan grip yang digunakan untuk proses tersebut tidak bisa digunakan untuk menghasilkan perubahan vektor kecepatan yang kita butuhkan dari masuk hingga keluar tikungan.
Coba pikirkan begini.
Toh, pada akhirnya komponen kecepatan ke samping itu kembali menjadi nol.
Jadi, meningkatkan kecepatan ke samping hingga sangat tinggi di tengah tikungan, lalu menguranginya lagi sampai nol sebelum keluar tikungan, sebenarnya merupakan usaha yang tidak secara langsung membantu menghasilkan perubahan dari vektor kecepatan masuk menuju vektor kecepatan keluar.
Semakin besar percepatan dan perlambatan ke samping yang tidak diperlukan tersebut, semakin banyak kemampuan grip ban yang harus digunakan.
Dan semakin banyak grip yang digunakan untuk itu, semakin sedikit yang tersisa untuk menghasilkan perubahan vektor kecepatan yang sebenarnya kita inginkan.
Nah, akhirnya masuk akal!
Itulah sebabnya garis yang membentuk lingkaran sempurna bisa lebih lambat daripada garis balap tercepat.
Dalam artikel ini, saya baru memperkenalkan gagasan dasar di balik cara berpikir tersebut.
Supaya lebih mudah dipahami, saya sengaja menjelaskannya secara intuitif, tanpa membahas penurunan rumus matematika secara terperinci atau memberikan contoh perhitungan.
Mungkin ada pembaca yang merasa beberapa bagian penjelasan tadi terlalu disederhanakan.
Bagaimanapun, seperti kata pepatah, “Tuhan ada dalam detailnya.”
Kalau ingin memahami teori ini lebih mendalam, saya sangat menyarankan kalian membaca tulisan-tulisan Tatsu, atau lebih baik lagi, buku yang menjadi sumber aslinya, The Perfect Corner.