Si vous avez déjà roulé sur circuit, il y a de fortes chances que cette question vous trotte dans un coin de la tête :
« Comment passer ce virage le plus vite possible ? »
Le Japon compte un pilote professionnel légendaire, Motoharu Kurosawa. Si l’on demande quel pilote a le plus influencé le pilotage sur circuit au Japon, son nom est presque toujours l’un des premiers à être cité.
Dans l’un de ses livres, il écrit : « Décomposez un virage en plusieurs rayons, reliez-les tous par des cercles parfaits, et vous obtenez la trajectoire idéale. »
Quand une telle idée vient de celui que tout le monde appelle simplement « Gan-san », on comprend qu’elle ait fait autorité pendant tant d’années.
Aujourd’hui, pourtant, il semble que la trajectoire idéale ne soit pas tout à fait un cercle parfait. L’évolution des voitures et des pneus au fil des années y est probablement pour quelque chose. Dans bien des situations, une trajectoire davantage en forme de V s’avère en fait plus rapide.
Mais pourquoi ? Pourquoi une trajectoire parfaitement circulaire peut-elle être plus lente que la trajectoire la plus rapide ?
Au fil des années, j’ai entendu toutes sortes d’explications : « Parce que la distance parcourue est plus courte. » « Parce qu’on peut remettre les gaz plus tôt. » Ce n’est pas forcément faux. Mais personnellement, aucune de ces explications ne m’avait vraiment fait dire : « Ah… cette fois, j’ai compris ! »
Puis, il n’y a pas longtemps, un ami que je connais grâce à un réseau social japonais consacré aux voitures — un blogueur qui se fait appeler Tatsu — m’a présenté une idée tirée de The Perfect Corner d’Adam Brouillard, un ouvrage technique en anglais publié par Paradigm Shift Driver Development en 2015. Cette idée pourrait enfin expliquer ce mystère de longue date.
Si elle est juste, elle pourrait enfin nous aider à comprendre pourquoi la trajectoire la plus rapide est… la plus rapide.
Cela ne signifie pas que la trajectoire la plus rapide de chaque circuit va soudain changer. Une trajectoire rapide reste une trajectoire rapide. Ce qui change, c’est notre façon de comprendre pourquoi elle est rapide.
Cette idée pourrait être utile aux moniteurs de pilotage, aux pilotes de gymkhana, aux ingénieurs qui étudient la dynamique du véhicule ou aux développeurs de véhicules autonomes conçus pour évoluer près des limites d’adhérence des pneus.
Et pour nous autres pilotes amateurs… comprendre pourquoi la trajectoire la plus rapide est la plus rapide, c’est tout simplement passionnant !
J’aimerais donc vous présenter cette idée ici, notamment pour mettre de l’ordre dans mes propres réflexions. Les sources d’origine sont indiquées ci-dessous.
Le concept vient du livre technique en anglais The Perfect Corner, que Tatsu a ensuite expliqué en japonais dans une série d’articles de blog. Je reprends maintenant son explication, je la simplifie en japonais… puis je la traduis en français. Quel beau voyage autour du monde. Dommage que ce voyage ne m’ait rapporté aucun point de fidélité. Haha.
Sources :
- The Perfect Corner — Adam Brouillard (édition anglaise, Paradigm Shift Driver Development, 2015)
- The Perfect Corner, présentation par Tatsu
- Optimizing the Racing Line Through a 180° Hairpin — Part 1
- Optimizing the Racing Line Through a 180° Hairpin — Part 2
- Optimizing the Racing Line Through a 180° Hairpin — Part 3
- Optimizing the Racing Line Through a 180° Hairpin — Part 4
- Optimizing the Racing Line Through a 180° Hairpin — Part 5
- Optimizing the Racing Line Through a 180° Hairpin — Part 6
- Optimizing the Racing Line Through a 180° Hairpin — Part 7
- Optimizing the Racing Line Through a 180° Hairpin — Part 8
- Optimizing the Racing Line Through a 180° Hairpin — Part 9
- Optimizing the Racing Line Through a 180° Hairpin — Part 10
- Optimizing the Racing Line Through a 180° Hairpin — Part 11
- Optimizing the Racing Line Through a 180° Hairpin — Part 12
- Optimizing the Racing Line Through a 180° Hairpin — Part 13
Pour que cet article reste facile à suivre, je vais me concentrer sur l’idée générale plutôt que sur tous les détails mathématiques. Si vous voulez une explication rigoureuse, je vous recommande vivement les articles de Tatsu.
Alors, quelle est cette idée ? En bref, elle tient en trois points :
- Représenter sous forme vectorielle la variation du vecteur vitesse entre l’entrée et la sortie du virage.
- Plus vite on peut effectuer cette variation du vecteur vitesse, plus vite on peut négocier le virage.
- Pour y parvenir dans le temps le plus court, il faut utiliser autant que possible l’adhérence disponible du pneu dans la même direction que cette variation du vecteur vitesse, tout en restant à la limite du cercle d’adhérence du pneu.
Dit comme ça, ce n’est peut-être pas encore très parlant.
Pour commencer, regardons comment représenter cette variation du vecteur vitesse sur un schéma.
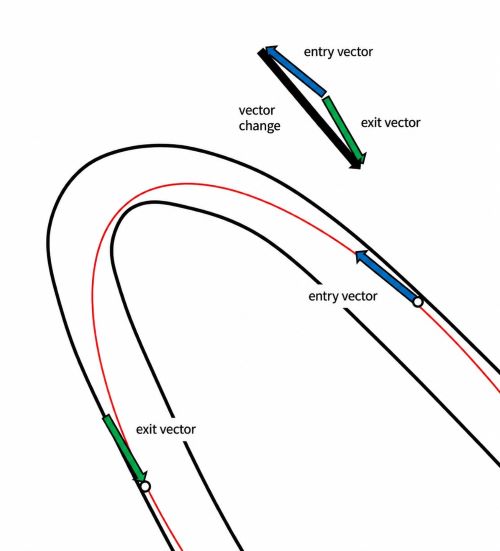
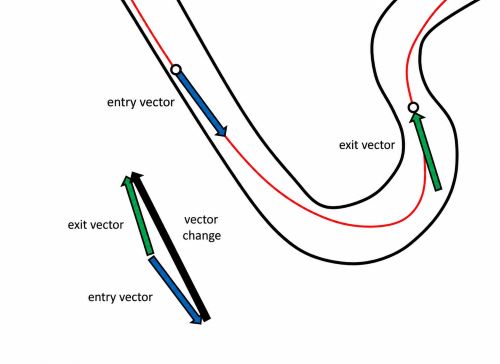
La flèche bleue représente le vecteur vitesse à l’entrée du virage, et la flèche verte celui à la sortie. On compare d’abord ces deux vecteurs. Cela donne la variation du vecteur vitesse nécessaire entre l’entrée et la sortie du virage, c’est-à-dire la façon dont le vecteur vitesse de la voiture doit évoluer.
Cette variation du vecteur vitesse est représentée par la flèche noire.
Nous savons maintenant à quoi correspond la variation du vecteur vitesse entre l’entrée et la sortie du virage.
Et toute l’idée est là : plus on parvient à effectuer cette variation rapidement, plus on peut passer le virage vite.
Bien sûr, l’adhérence des pneus a ses limites. Une voiture ne peut évoluer qu’à l’intérieur de ces limites.
La question est donc la suivante : comment utiliser l’adhérence disponible pour effectuer cette variation du vecteur vitesse le plus rapidement possible ?
Regardons le schéma suivant.
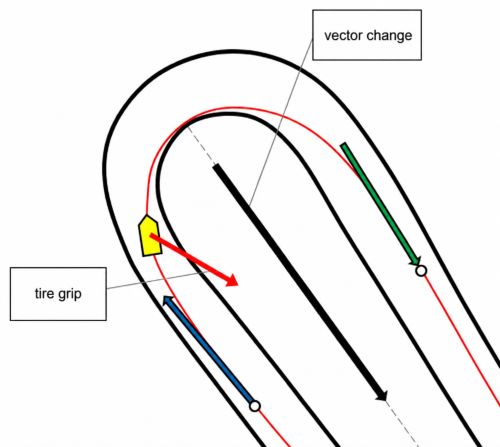
Imaginons que la voiture se trouve à cet endroit du virage n° 2 du circuit de Takasu, au Japon.
À cet instant, le pilote est en train de relâcher progressivement la pédale de frein tout en braquant pour entrer dans le virage. C’est ce qu’on appelle le trail braking.
Les pneus produisent donc à la fois des forces longitudinales et des forces latérales.
Autrement dit, ils utilisent leur adhérence dans une direction oblique.
Concentrons-nous maintenant sur deux directions : celle dans laquelle le pneu produit sa force — la flèche rouge — et celle de la variation du vecteur vitesse nécessaire — la flèche noire.
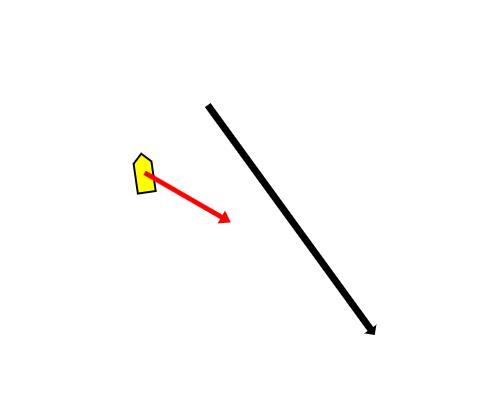
Décomposons la force exercée par le pneu en deux composantes : l’une parallèle à la flèche noire, l’autre perpendiculaire.
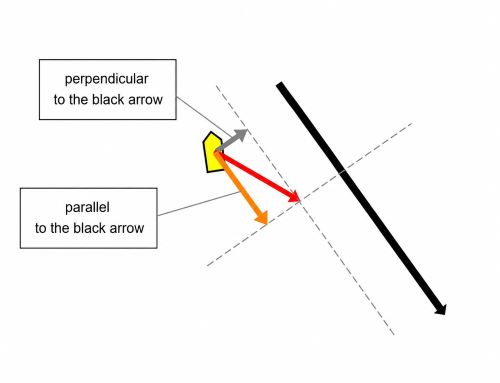
Et là, quelque chose de très important apparaît.
On peut voir quelle part de l’adhérence disponible du pneu sert réellement à produire la variation du vecteur vitesse recherchée.
Voilà ! C’est précisément ce qui nous intéresse !
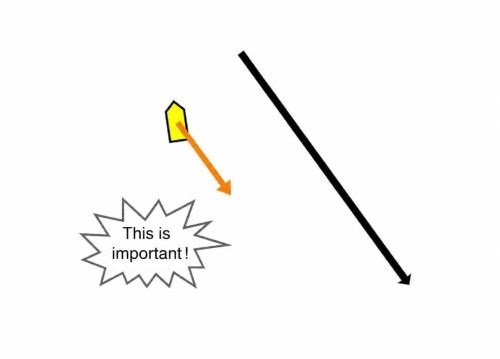
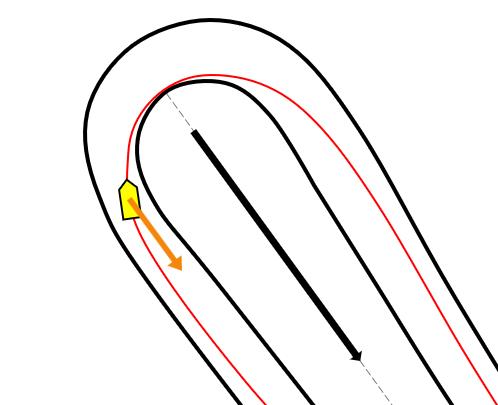
Si le but est d’effectuer cette variation du vecteur vitesse dans le temps le plus court possible, il faut utiliser autant que possible l’adhérence disponible du pneu dans la direction de cette variation. C’est exactement ce que représente la flèche orange.
Plus cette flèche orange est grande, plus le pneu contribue efficacement à cette variation du vecteur vitesse.
Mais… attendez une seconde.
Imaginons que l’on traverse un virage en épingle à cheveux de 180°. Regardez l’animation suivante.
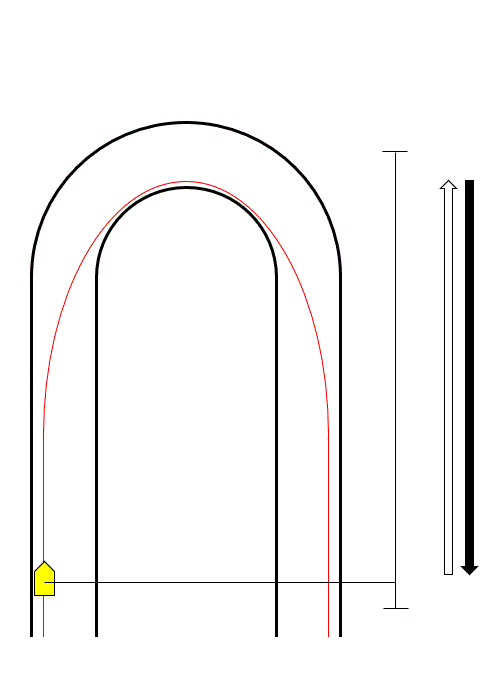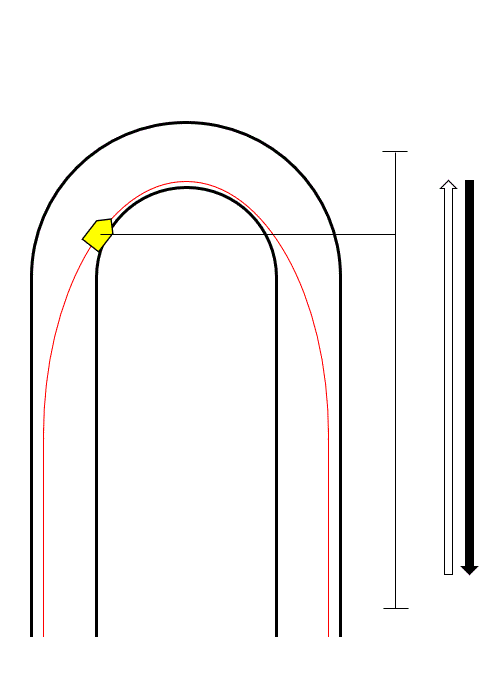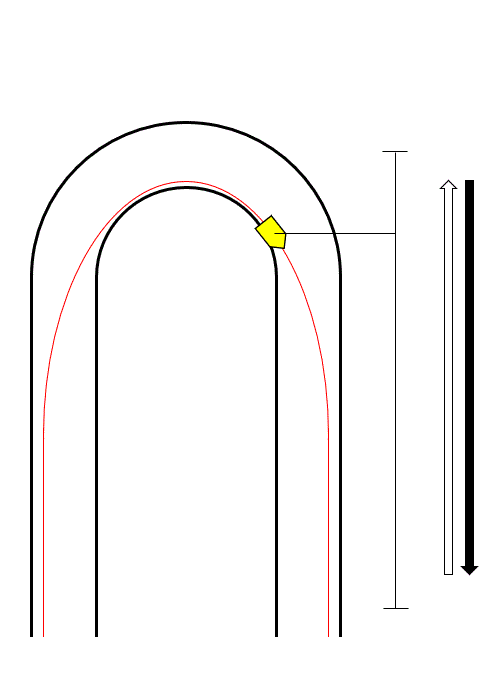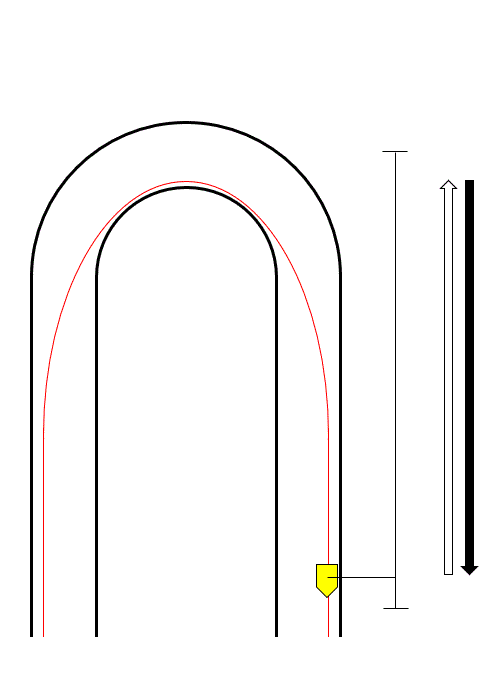
La variation du vecteur vitesse nécessaire entre l’entrée et la sortie du virage ressemble à ceci. Vue dans la direction de la flèche noire, la vitesse de la voiture part vers l’extérieur, puis revient.
L’objectif est d’effectuer cette variation du vecteur vitesse aussi vite que possible.
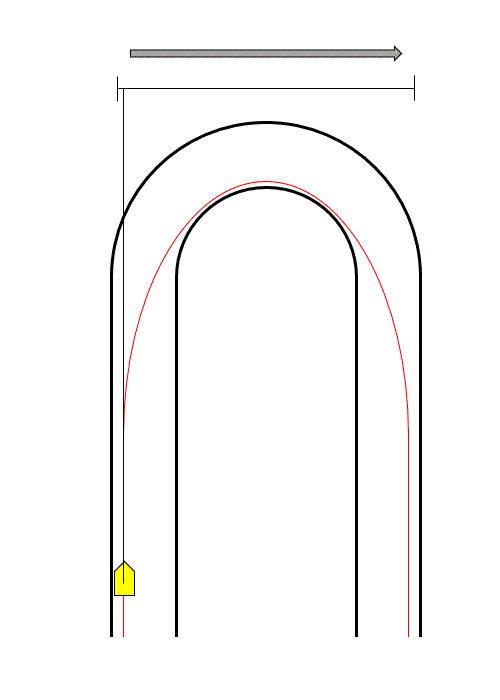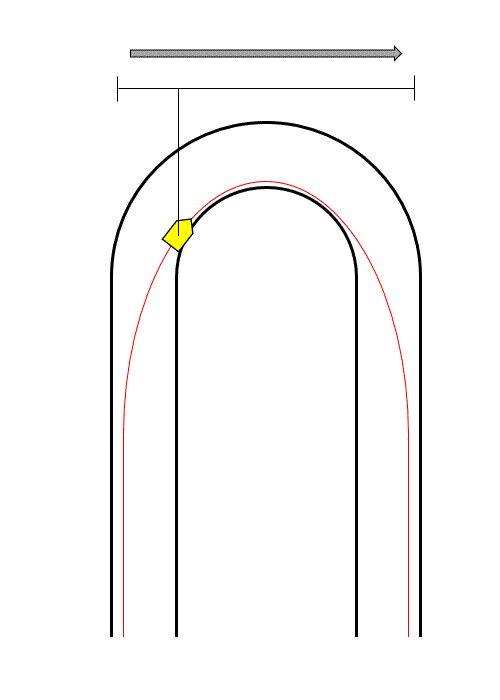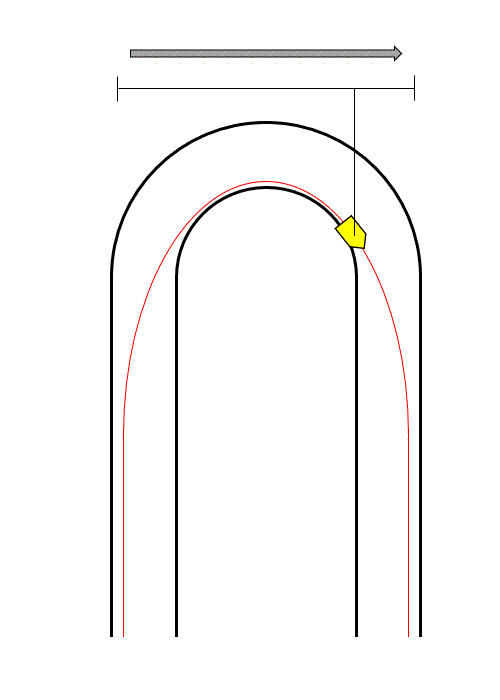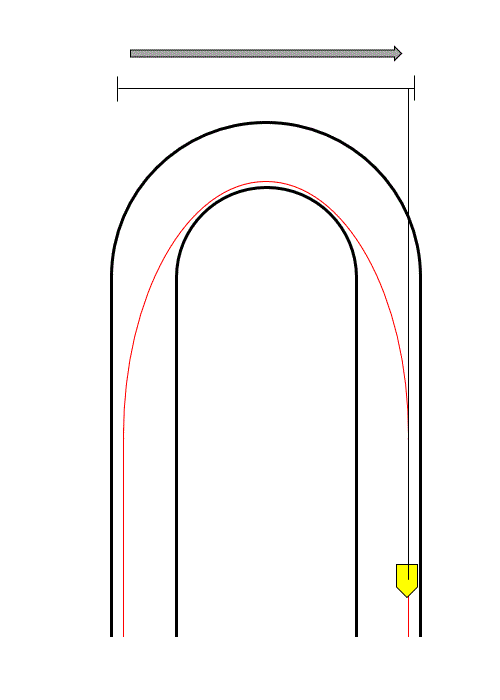
Mais il y a un problème évident : pour prendre le virage, la voiture doit aussi se déplacer latéralement.
Note 1 : ici, « parallèle » et « perpendiculaire » se rapportent à la direction de la flèche noire — celle de la variation du vecteur vitesse nécessaire — et non aux directions longitudinale et latérale propres à la voiture.
Note 2 : pour rester cohérent avec les articles d’origine de Tatsu, à partir de maintenant j’appellerai la direction de la flèche noire — celle de la variation du vecteur vitesse nécessaire — la « direction de l’axe central du virage ».
Puisque la voiture doit aussi se déplacer latéralement, elle ne peut pas consacrer toute l’adhérence de ses pneus à la direction de l’axe central du virage. Il faut toujours réserver une partie de cette adhérence au déplacement latéral nécessaire pour contourner le virage.
L’important, c’est qu’une fois attribuée l’adhérence minimale nécessaire à ce déplacement latéral, on utilise autant que possible le reste dans la direction de l’axe central du virage.
Et nous voilà enfin à la trajectoire elle-même.
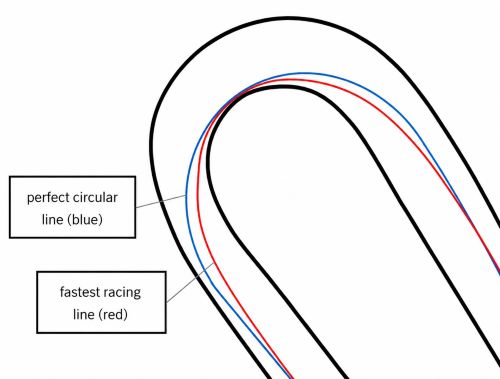
Supposons que la trajectoire dont nous parlons soit la plus rapide. Comparons-la maintenant à une trajectoire en cercle parfait. Sur le schéma, la trajectoire circulaire est en bleu.
Imaginons que la voiture se trouve au même endroit qu’avant. Sur la trajectoire la plus rapide, les pneus consacrent une part relativement importante de leur adhérence à la décélération, tout en produisant la force latérale nécessaire pour suivre la trajectoire.
Sur la trajectoire circulaire, en revanche, les pneus utilisent à cet endroit pratiquement 100 % de leur adhérence pour faire tourner la voiture.
Il ne reste donc pratiquement plus rien, voire rien du tout, pour freiner.
Décomposons de nouveau les forces exercées par les pneus — cette fois selon la direction de l’axe central du virage et la direction perpendiculaire.
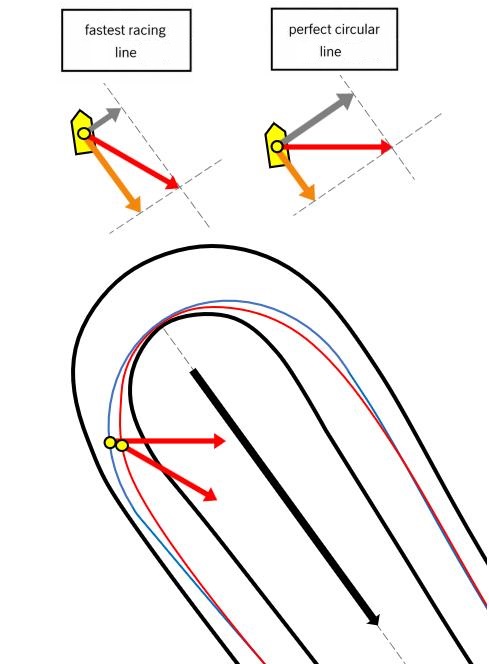
Regardez ce qui se passe.
Sur la trajectoire circulaire, la composante de la force du pneu orientée dans la direction de l’axe central du virage, représentée par la flèche orange, est plus faible.
La variation du vecteur vitesse nécessaire ne peut donc pas s’effectuer aussi rapidement.
Autrement dit, impossible de réaliser cette variation dans le temps le plus court.
Réfléchissons maintenant un instant au mouvement perpendiculaire à l’axe central du virage.
Quand la voiture roule en ligne droite, elle avance évidemment tout droit. Par rapport à la direction de l’axe central du virage, sa vitesse latérale est nulle. Dans l’animation, c’est la voiture tout à gauche.
Ensuite, sa vitesse latérale augmente. Elle atteint son maximum vers le milieu du virage, puis diminue à nouveau. Quand la voiture arrive tout à droite, cette vitesse latérale est revenue à zéro.
Au passage au milieu du virage seulement, cette vitesse latérale correspond à la vitesse indiquée au compteur. Partout ailleurs, les deux sont différentes parce que la voiture se déplace dans une autre direction. En fait, la vitesse de la voiture combine sa vitesse longitudinale et ce mouvement latéral ; au milieu du virage, elle pointe directement dans la direction du déplacement de la voiture sur sa trajectoire.
Revenons maintenant à la différence entre les deux trajectoires.
En général, une trajectoire circulaire présente un rayon de courbure plus grand, ce qui permet à la voiture de conserver une vitesse plus élevée au milieu du virage.
À l’inverse, sur la trajectoire la plus rapide, qui ressemble davantage à un V, la vitesse est généralement un peu plus faible à cet endroit.
Alors pourquoi, malgré cela, la trajectoire circulaire finit-elle par être plus lente ?
La réponse se trouve justement dans ce mouvement latéral.
Imaginons que la vitesse latérale évolue ainsi : zéro → accélération → maximum → décélération → zéro.
Si la vitesse latérale maximale est très élevée, la voiture doit accélérer beaucoup plus fort pour l’atteindre, puis décélérer tout aussi fort pour la ramener à zéro. Cela consomme de l’adhérence.
Et chaque part d’adhérence utilisée ainsi ne peut plus servir à effectuer la variation du vecteur vitesse nécessaire.
Voyons les choses comme ça : de toute façon, la vitesse latérale finit par revenir à zéro. Accumuler une grande vitesse latérale au milieu du virage, puis devoir l’annuler avant la sortie, c’est finalement faire un travail qui ne contribue pas directement à la variation nécessaire entre le vecteur vitesse d’entrée et celui de sortie.
Plus cette accélération et cette décélération inutiles sont importantes, plus elles consomment d’adhérence. Et plus elles en consomment, moins il en reste pour effectuer cette variation du vecteur vitesse.
Ah… cette fois, tout s’éclaire !
Voilà pourquoi une trajectoire en cercle parfait peut être plus lente que la trajectoire la plus rapide.
Dans cet article, je n’ai fait que présenter les grandes lignes de cette manière d’aborder la recherche de la trajectoire la plus rapide.
Pour que l’explication reste accessible, j’ai volontairement privilégié une approche intuitive, sans entrer dans les démonstrations mathématiques détaillées ni donner d’exemples chiffrés.
Certains lecteurs auront peut-être remarqué que j’ai simplifié quelques points au passage. Comme on dit, Dieu est dans les détails.
Si vous voulez approfondir la théorie, je vous recommande vivement de lire les articles de Tatsu — ou mieux encore, le livre original, The Perfect Corner.