Se hai mai girato in pista, probabilmente è una domanda che ti torna spesso in mente:
«Qual è il modo più veloce per affrontare questa curva?»
In Giappone c’è un pilota professionista leggendario, Motoharu Kurosawa. È uno dei nomi che vengono subito in mente quando si parla dei piloti che hanno influenzato maggiormente il modo di guidare in circuito in Giappone.
In uno dei suoi libri scriveva: «Scomponi una curva in una serie di raggi, raccordali tutti con archi di cerchio perfetti e otterrai la traiettoria ideale».
Detto da uno che tutti chiamano semplicemente «Gan-san», non sorprende che questa idea sia stata considerata valida per tanti anni.
Oggi, però, sembra che abbiamo capito che la traiettoria ideale non segue proprio un arco di cerchio perfetto. Probabilmente c’entra anche l’evoluzione delle auto e degli pneumatici. In molte situazioni, infatti, una traiettoria leggermente a V risulta più veloce.
Ma perché? Perché una traiettoria perfettamente circolare può essere più lenta della traiettoria più veloce?
Negli anni ho sentito spiegazioni di ogni tipo. «La distanza percorsa è minore». «Puoi tornare sull’acceleratore prima». Non dico che siano spiegazioni sbagliate. Solo che nessuna mi aveva mai fatto dire: «Ah… ecco, ora sì che ho capito!».
Poi, non molto tempo fa, un amico conosciuto su un social network giapponese dedicato agli appassionati di auto, un blogger che si fa chiamare Tatsu, mi ha fatto conoscere un’idea tratta da The Perfect Corner, un libro tecnico in inglese di Adam Brouillard (Paradigm Shift Driver Development, 2015). Un’idea che potrebbe finalmente spiegare questo mistero che mi porto dietro da anni.
Se è corretta, ci offre un modo sorprendentemente chiaro per capire perché la traiettoria più veloce sia effettivamente la più veloce.
Questo non significa che da un momento all’altro cambino le traiettorie più veloci sui vari circuiti. Una traiettoria veloce resta veloce. Quello che cambia è il modo in cui capiamo perché sia veloce.
E questo potrebbe essere utile agli istruttori di guida, a chi pratica la gymkhana, agli ingegneri che studiano la dinamica del veicolo o a chi sviluppa sistemi di guida autonoma destinati a lavorare vicino al limite di aderenza degli pneumatici.
E per noi piloti amatoriali… beh, capire perché la traiettoria più veloce sia proprio quella è già affascinante di per sé.
Quindi vorrei provare a spiegare questa idea, anche per mettere un po’ d’ordine nei miei pensieri.
Qui sotto trovi le fonti originali.
L’idea nasce dal libro tecnico in inglese The Perfect Corner, che Tatsu ha poi spiegato in giapponese attraverso una serie di articoli sul suo blog. E ora eccomi qui: riprendo quella spiegazione, provo a renderla più semplice in giapponese… e alla fine la faccio tradurre di nuovo, stavolta in italiano.
Un bel giro del mondo, non c’è che dire. Peccato che non ci abbia guadagnato nemmeno un miglio con le compagnie aeree. Ahah.
Ottimizzare la traiettoria in un tornante a 180° — Parte 1
Ottimizzare la traiettoria in un tornante a 180° — Parte 2
Ottimizzare la traiettoria in un tornante a 180° — Parte 3
Ottimizzare la traiettoria in un tornante a 180° — Parte 4
Ottimizzare la traiettoria in un tornante a 180° — Parte 5
Ottimizzare la traiettoria in un tornante a 180° — Parte 6
Ottimizzare la traiettoria in un tornante a 180° — Parte 7
Ottimizzare la traiettoria in un tornante a 180° — Parte 8
Ottimizzare la traiettoria in un tornante a 180° — Parte 9
Ottimizzare la traiettoria in un tornante a 180° — Parte 10
Ottimizzare la traiettoria in un tornante a 180° — Parte 11
Ottimizzare la traiettoria in un tornante a 180° — Parte 12
Ottimizzare la traiettoria in un tornante a 180° — Parte 13
Per non complicare troppo le cose, qui mi concentrerò sul concetto generale, senza entrare in tutti i dettagli matematici.
Se cerchi una spiegazione rigorosa, ti consiglio davvero di leggere gli articoli di Tatsu.
Ma in cosa consiste esattamente questa idea?
In sostanza, si può riassumere in tre punti.
1. Rappresentare con un vettore la variazione della velocità tra l’ingresso e l’uscita della curva.
2. Quanto meno tempo ci mettiamo a ottenere questa variazione del vettore velocità, tanto più rapidamente riusciamo a percorrere la curva.
3. Per riuscirci nel minor tempo possibile, dobbiamo sfruttare quanto più possibile l’aderenza disponibile degli pneumatici nella stessa direzione della variazione del vettore, rimanendo al limite del cerchio di aderenza.
Detta così, forse, sembra ancora un po’ astratta.
Vediamo allora cosa significa, in concreto, rappresentare con un vettore la variazione della velocità.
Partiamo dallo schema qui sotto.
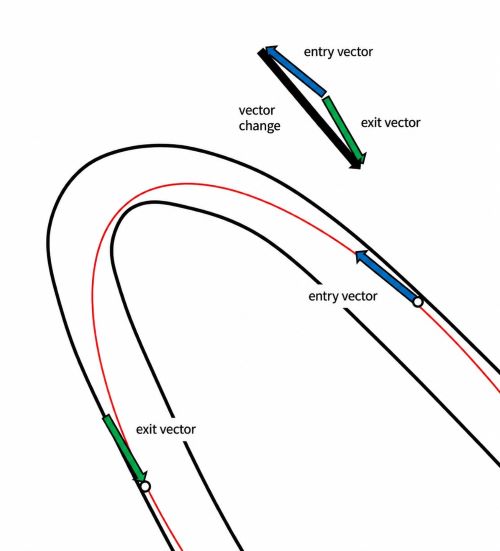
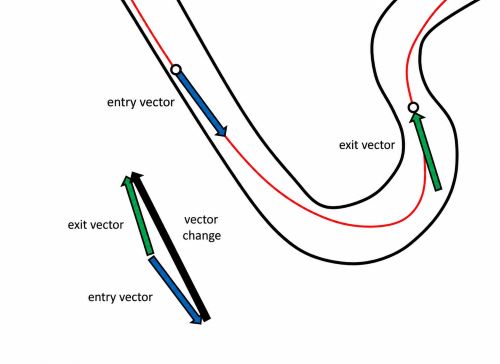
La freccia blu rappresenta il vettore velocità all’ingresso della curva, mentre quella verde rappresenta il vettore velocità all’uscita.
Per prima cosa confrontiamo questi due vettori. In questo modo ricaviamo la variazione necessaria tra ingresso e uscita, cioè come deve cambiare il vettore velocità dell’auto.
Questa variazione è rappresentata dalla freccia nera.
Ora sappiamo esattamente qual è la variazione del vettore velocità tra l’ingresso e l’uscita della curva.
L’idea di fondo è semplice: quanto più rapidamente riusciamo a ottenere questa variazione, tanto più velocemente possiamo percorrere la curva.
Naturalmente, però, l’aderenza degli pneumatici ha un limite. E l’auto non può andare oltre quel limite.
Quindi la domanda diventa: come possiamo sfruttare l’aderenza disponibile per ottenere questa variazione nel minor tempo possibile?
Guarda il prossimo schema.
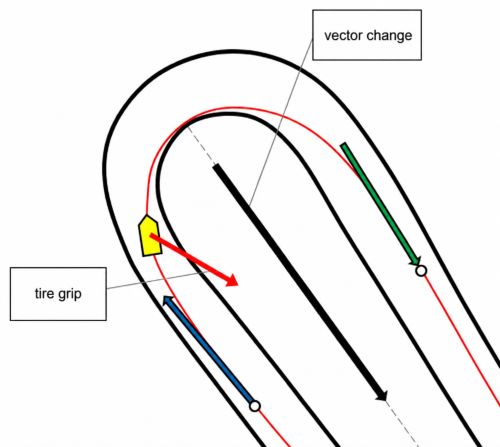
Immagina che l’auto si trovi in questo punto della curva 2 del circuito di Takasu, in Giappone.
In quel momento il pilota sta eseguendo un trail braking: sta cioè rilasciando gradualmente il pedale del freno mentre inserisce l’auto in curva.
Gli pneumatici generano quindi contemporaneamente forze longitudinali e laterali. La forza risultante è orientata in diagonale.
Ora concentriamoci su due direzioni: quella in cui lo pneumatico sta generando forza, indicata dalla freccia rossa, e quella della variazione del vettore velocità che vogliamo ottenere, indicata dalla freccia nera.
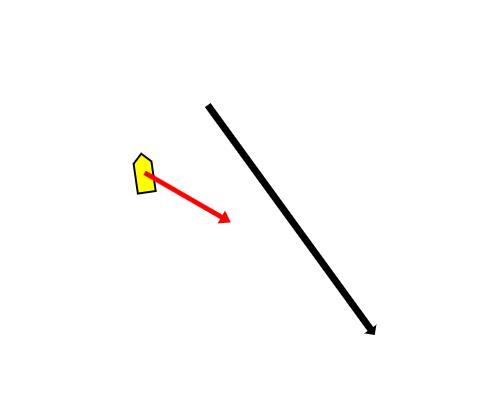
Proviamo a scomporre la forza generata dallo pneumatico in due componenti: una parallela alla freccia nera e una perpendicolare.
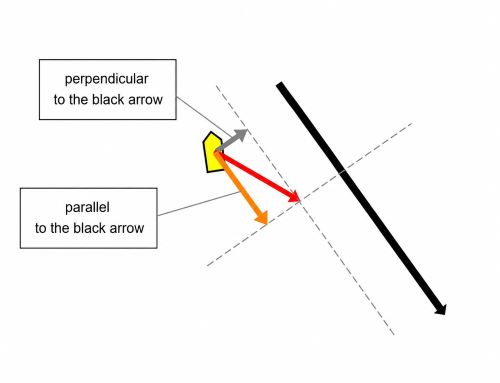
In questo modo vediamo quanta della forza disponibile agisce effettivamente nella direzione in cui vogliamo modificare il vettore velocità.
Ecco! È proprio questo il punto importante!
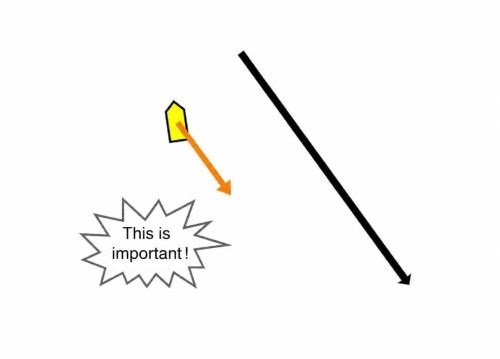
Se vogliamo ottenere quella variazione del vettore velocità nel minor tempo possibile, dobbiamo cercare di sfruttare quanta più aderenza possibile nella direzione della variazione stessa.
La freccia arancione rappresenta proprio questa componente.
Quanto più è lunga la freccia arancione, tanto maggiore è il contributo dello pneumatico alla variazione che vogliamo ottenere.
Ma… aspetta un momento.
Immaginiamo di affrontare un tornante di 180°.
Guarda questa animazione.
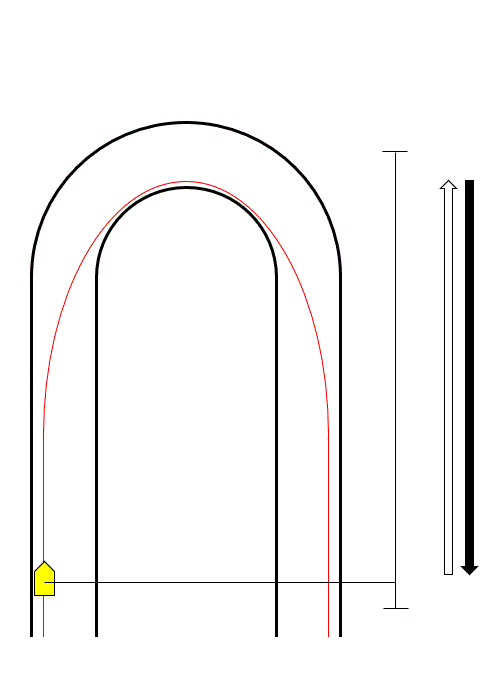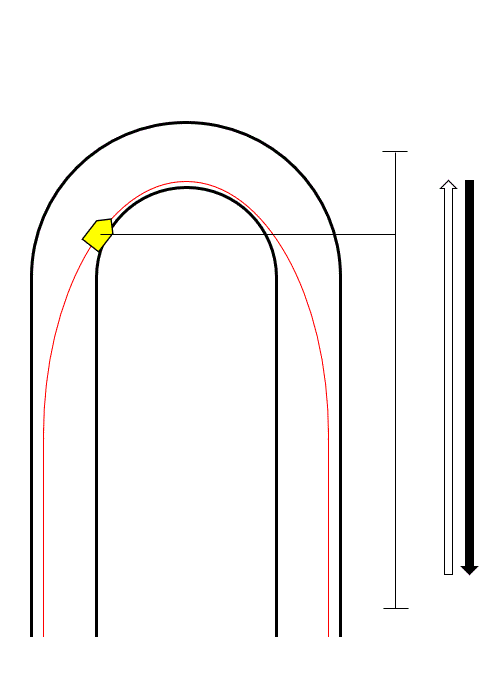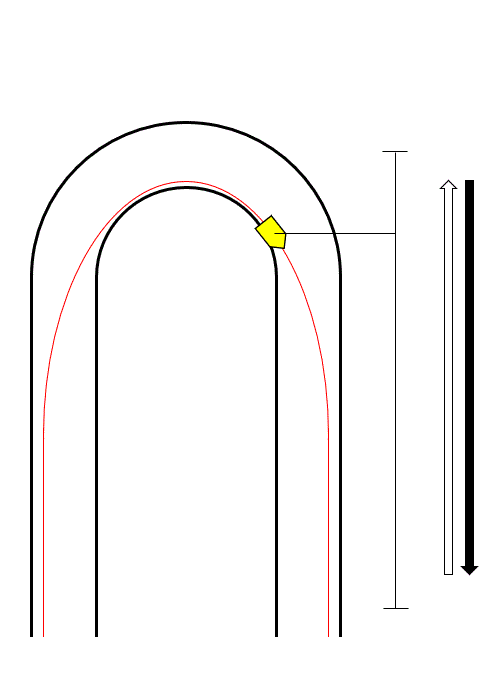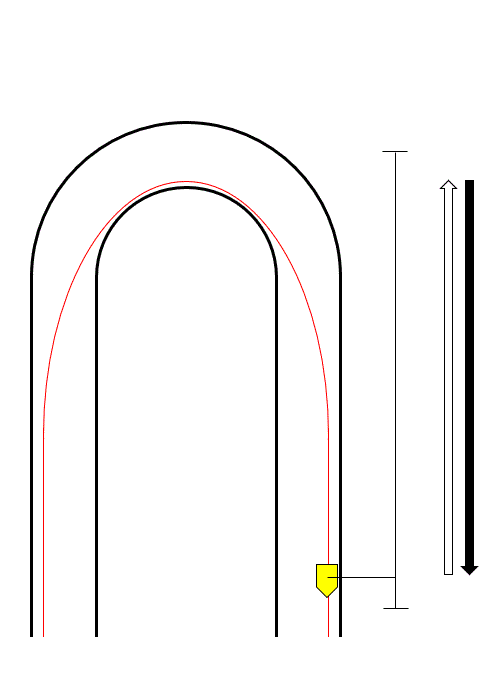
La variazione di velocità richiesta tra ingresso e uscita è questa. Se la osserviamo lungo la direzione della freccia nera, la velocità dell’auto cambia come in un movimento di «andata e ritorno».
Il nostro obiettivo è ottenere questa variazione nel minor tempo possibile.
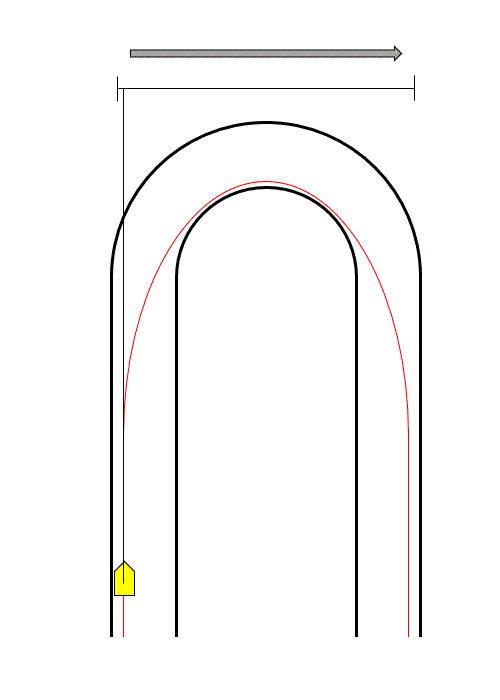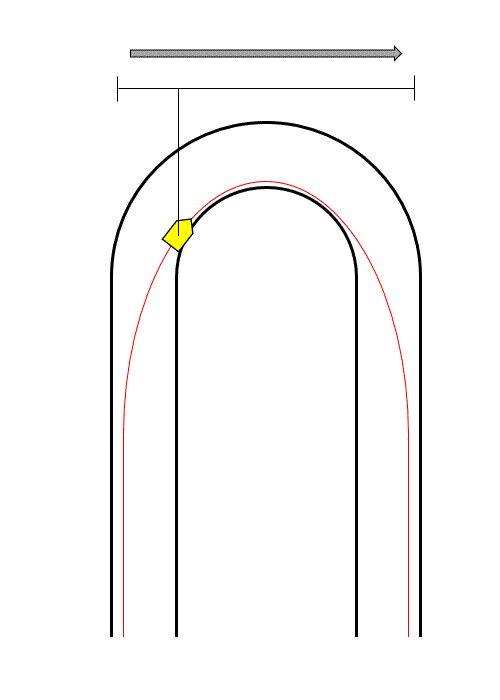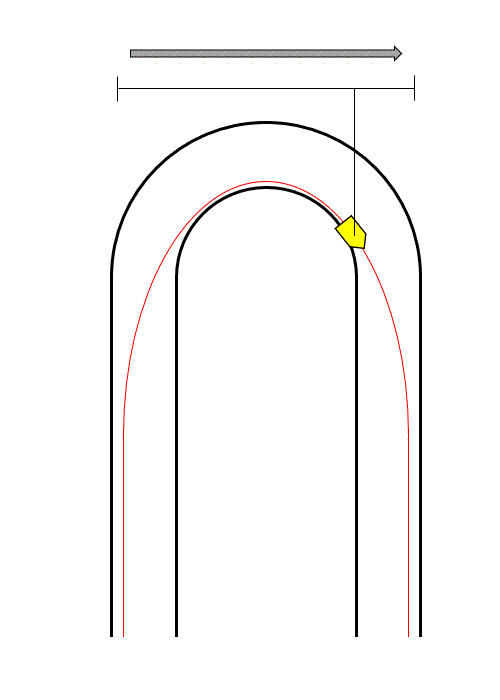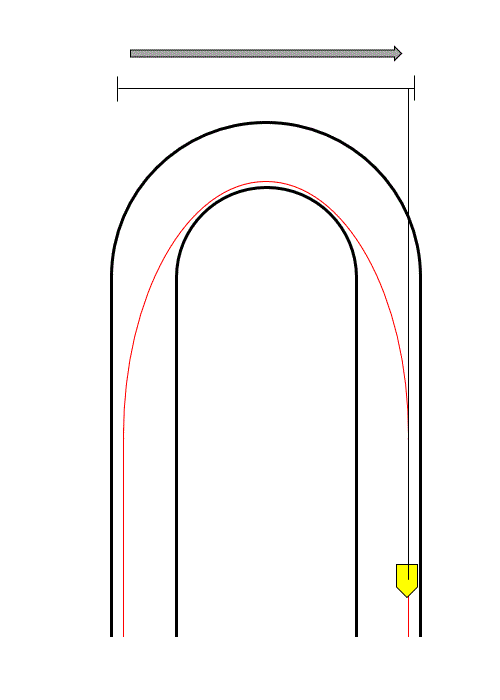
C’è però un problema abbastanza evidente: per percorrere la curva, l’auto deve anche spostarsi lateralmente.
Nota 1: qui, quando parlo di direzioni parallele e perpendicolari, mi riferisco alla freccia nera, cioè alla direzione della variazione del vettore velocità. Non alle direzioni longitudinale e trasversale rispetto all’auto.
Nota 2: per usare la stessa terminologia degli articoli originali di Tatsu, d’ora in poi chiamerò la direzione della freccia nera «direzione dell’asse centrale della curva».
Dato che l’auto deve anche spostarsi lateralmente, non possiamo usare tutta l’aderenza degli pneumatici esclusivamente nella direzione dell’asse centrale della curva.
Una parte dell’aderenza deve necessariamente servire al movimento trasversale che permette all’auto di percorrere la curva.
Il punto, quindi, è questo: una volta destinata al movimento trasversale l’aderenza minima necessaria, dobbiamo cercare di utilizzare quanto più possibile quella rimanente nella direzione dell’asse centrale della curva.
Ed eccoci finalmente al discorso sulla traiettoria.
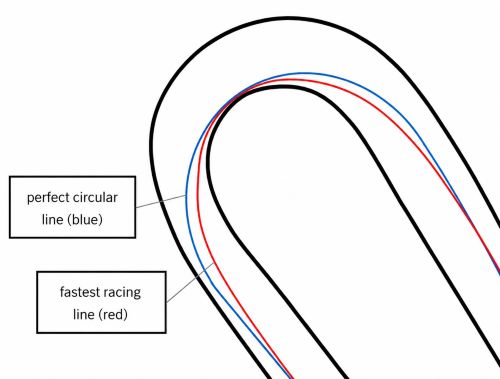
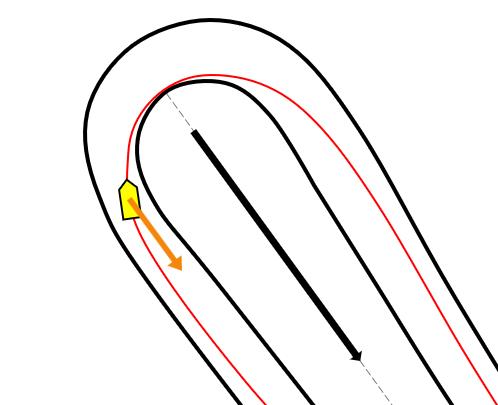
Supponiamo che quella di cui abbiamo parlato finora sia la traiettoria più veloce. Confrontiamola con una traiettoria perfettamente circolare.
Nel disegno, la traiettoria circolare è indicata in blu.
Immagina che l’auto si trovi nella stessa posizione di prima.
Seguendo la traiettoria più veloce, in quel punto gli pneumatici utilizzano una parte relativamente consistente dell’aderenza disponibile per decelerare, pur continuando a generare la forza laterale necessaria per curvare.
Sulla traiettoria circolare, invece, in quel punto gli pneumatici sfruttano praticamente il 100% dell’aderenza disponibile per curvare.
Di conseguenza, resta poca o nessuna aderenza da utilizzare per decelerare.
Proviamo allora a scomporre nuovamente le forze degli pneumatici, questa volta nelle componenti parallela e perpendicolare alla direzione dell’asse centrale della curva.
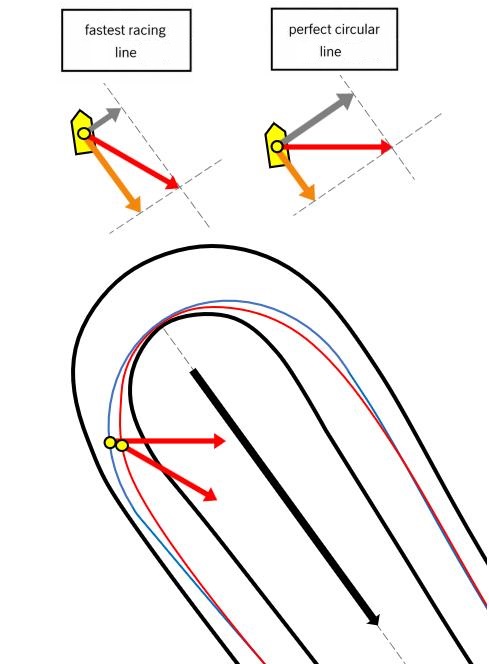
E guarda cosa succede.
Sulla traiettoria circolare, la componente della forza nella direzione dell’asse centrale della curva, rappresentata dalla freccia arancione, è più piccola.
Questo significa che la variazione richiesta del vettore velocità non può essere ottenuta altrettanto rapidamente.
In altre parole, non riusciamo a completarla nel minor tempo possibile.
Adesso, però, ragioniamo un momento sul movimento perpendicolare all’asse centrale della curva.
Quando l’auto percorre un rettilineo, ovviamente procede dritta. La sua velocità nella direzione perpendicolare all’asse centrale della curva è quindi pari a zero.
Nell’animazione, questa è la situazione in cui l’auto si trova all’estrema sinistra.
Da lì la velocità trasversale aumenta, raggiunge il valore massimo circa a metà curva e poi diminuisce.
Quando l’auto arriva all’estrema destra, la velocità trasversale è tornata a zero.
Tra l’altro, questa componente della velocità coincide con la velocità indicata dal tachimetro soltanto a metà curva.
Negli altri punti non coincidono, perché l’auto si muove in una direzione diversa.
In sostanza, possiamo scomporre il vettore velocità dell’auto in due componenti: una parallela all’asse centrale della curva e una perpendicolare. A metà curva, la direzione del moto coincide con quella perpendicolare all’asse centrale. Per questo, proprio lì, il modulo della componente trasversale coincide con la velocità indicata dal tachimetro.
Torniamo adesso alla differenza tra le due traiettorie.
Di solito, una traiettoria circolare ha un raggio di curvatura maggiore e permette di mantenere una velocità più elevata a metà curva.
La traiettoria più veloce, invece, essendo più simile a una V, comporta generalmente una velocità leggermente inferiore in quel punto.
E allora perché, considerando l’intera curva, la traiettoria circolare risulta comunque più lenta?
La risposta sta proprio in quel movimento trasversale.
Immagina che la velocità trasversale segua questa sequenza:
Zero → accelerazione → velocità massima → decelerazione → zero.
Se la velocità trasversale raggiunge un valore massimo molto elevato, l’auto deve accelerare parecchio per raggiungerlo, per poi decelerare altrettanto intensamente fino a riportarla a zero.
E tutto questo richiede aderenza agli pneumatici.
L’aderenza che impieghiamo per questo movimento non è più disponibile per modificare il vettore velocità dall’ingresso all’uscita della curva.
Pensaci un attimo.
Alla fine della curva, la velocità trasversale torna comunque a zero.
Quindi farla aumentare molto nella parte centrale della curva, per poi doverla annullare nuovamente prima dell’uscita, significa compiere un lavoro che non contribuisce direttamente alla variazione complessiva del vettore velocità tra ingresso e uscita.
Quanto maggiori sono queste accelerazioni e decelerazioni non necessarie, tanto più aderenza viene utilizzata.
E più aderenza utilizziamo in quel modo, meno ne rimane per ottenere la variazione del vettore velocità che ci interessa.
Ecco, finalmente tutto tornava!
È per questo che una traiettoria perfettamente circolare può essere più lenta della traiettoria più veloce.
In questo articolo ho voluto soltanto introdurre l’idea alla base di questo modo di ragionare.
Per rendere il discorso più facile da seguire, ho volutamente privilegiato una spiegazione intuitiva, evitando dimostrazioni matematiche dettagliate ed esempi numerici.
Qualcuno potrebbe aver notato che, lungo il percorso, ho semplificato qualche passaggio.
Del resto, come si dice, Dio è nei dettagli.
Se vuoi approfondire davvero la teoria, ti consiglio di leggere gli articoli di Tatsu oppure, ancora meglio, il libro originale, The Perfect Corner.